
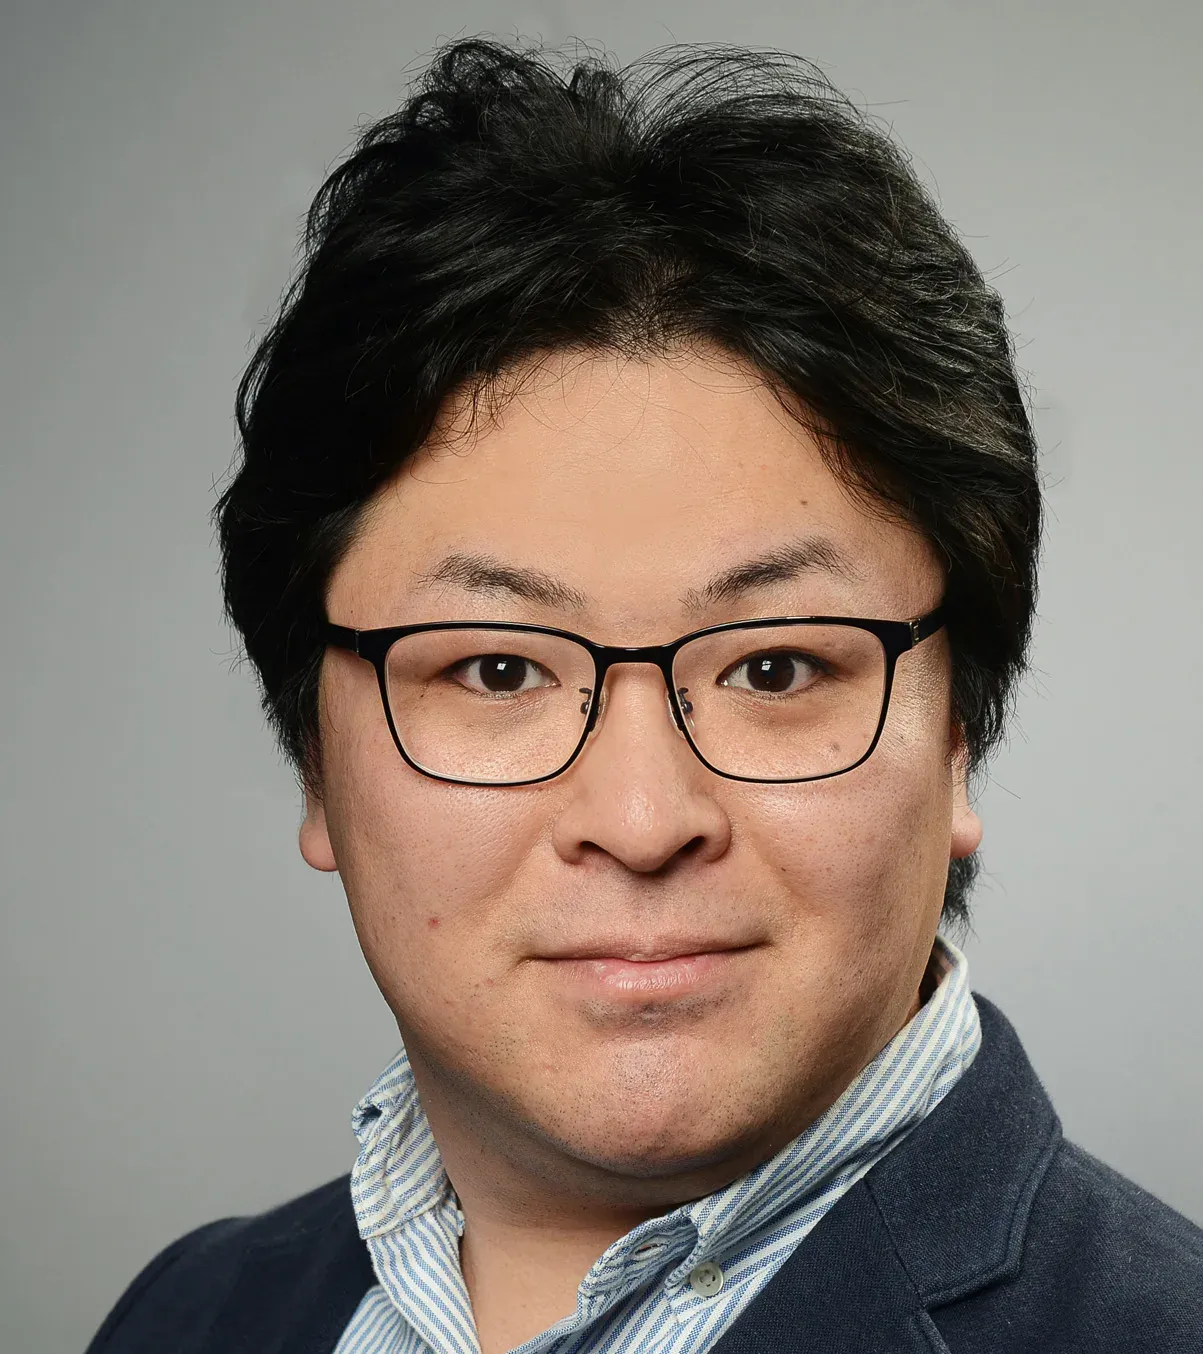
福島 俊彦
シニアリサーチャー
“Work Hard, Play Harder”
CVをダウンロード
🌱 興味
ロボットを通じて生物を理解し、ロボットを進化させる
- 生物を観察し、模倣ロボットを作り、実世界で実験することで、その生物の巧みな動作を理解する
- その巧みな仕組みを工学的に再現し、ロボットができることを広げる
複雑なシステムを単純な法則で制御する
- 実世界での人間-機械系をコントロールする
- 身体性知能や内在するフィードバックシステムを活用する
実機を作って、壊して、迅速に開発ループを回す
- What I cannot create, I do not understand.
- 実世界での予期せぬ振る舞いを観測しなければ、それをモデル化することはできない
- ロボティクス 生物規範ロボット, 脚ロボット, 筋骨格ロボット, 生物模倣, 身体性知能, ロコモーション, センサーフュージョン, 空圧アクチュエーター, 静電油圧アクチュエーター, HASEL
- メカトロニクス 機構設計, 回路設計, ブラシレスモーター, 組み込みシステム, Arduino
- ソフト& CAD Matlab, Simulink, Simscape, MuJoCo, Genesis, DeepLabCut, Solidworks, CATIA
- 自動車技術 操舵系, 実車テスト, バイワイヤーシステム, 機能安全, NVH, HiL, MBD
- 自動車ソフト dSPACE, MicroAutobox, ControlDesk, ModelDesk, ASM, CarSim
- IT Adobe, Illustrator, Photoshop, Premiere Pro, UNIX, DNS, Apache, Samba, OpenSSH, Bootstrap
💻 言語
自然言語
- 🇯🇵 日本語(母語)
- 🇺🇸 英語(実務レベル)
- 🇩🇪 ドイツ語(初級)
- 🇨🇳 中国語(初級)
機械言語
- プログラミング: Python, C, C++, Go, Shell script
- 数値計算・シミュレーション: MATLAB, Simulink
- 組み込み開発: Arduino, ESP32, STM32
- 画像処理・グラフィックス: OpenCV, Processing
- Web: HTML5, CSS, PHP
- 文書組版:
シニアリサーチャー — オムロンサイニックエックス株式会社
- ロボットの身体性知能の研究
客員研究員 — マックスプランク知能システム研究所(MPI-IS)
アソシエイト・フェロー — マックスプランク ETH 学習システム拠点 (CLS)
- ソフトロボティクスにおける身体性知能の研究
- 海外の研究機関や大学との共同研究の取りまとめ
- 修士課程の学生・学部生の指導
博士課程研究員 — マックスプランク知能システム研究所(MPI-IS)
- ソフト静電油圧アクチュエーター (HASELs) を使ったソフトロボットの研究
- 俊敏で適応的かつエネルギー効率のよいロコモーションを行う筋骨格脚式ロボットの開発
- 高電圧駆動ロボット(~10kV)のエネルギー効率を最適化するための小型計測・制御デバイスの開発
研究エンジニア — マックスプランク知能システム研究所(MPI-IS)
- 生物の形態学的知性の調査とそのロボットシステムへの応用の研究
- 生物模倣ロボットに関する学術論文を3報発表(トカゲ、リス、魚)
製品開発エンジニア — NTN軸受(ヨーロッパ)有限会社
- 自動車関連会社向けの軸受システムの製品開発 (EVモーター、エンジン、トランスミッション、ステアリングなど)
- 複数国の拠点にまたがる開発プロジェクトの管理、顧客の要求仕様と製品供給の管理
制御技術エンジニア — トヨタ・モータースポーツ有限会社(現:トヨタ・ガズー・レーシング・ヨーロッパ)
- アクティブサスペンションシステムの開発とモデルベース開発(MBD)の推進
- 複数国拠点の開発チーム間の調整、開発チーム間にまたがる開発システムの構築
車両技術エンジニア — トヨタ自動車株式会社
- 先行開発車向けのステアリング・バイワイヤシステムの開発 (2018/2 — 2018/10)
- 超小型3輪自動車向けの操舵&傾斜システムの開発 (2016/1 — 2017/1)
- 量産開発車向けの電動パワーステアリングシステムの開発 (2014/6 — 2015/12)
技術補佐員 — 東京大学
- UNIXサーバーの管理(DNS, mail, HTTP, Samba)
- 研究室ウェブサイトのデザインとリニューアル(Twitter Bootstrap, PHP)
実習生 — トヨタ紡織株式会社
- 超小型電気自動車向けの充放電システムの先行開発
🎓 学歴
博士(工学) — シュトゥットガルト大学(研究:マックスプランク知能システム研究所(MPI-IS))
- ロボティックマテリアルズ部門、Christoph Keplinger 教授
- 研究:ソフト静電油圧アクチュエーター(HASELs)のロボット応用
- 専攻:ロボティクス、ソフトロボティクス、メカトロニクス、電気工学
修士(学際情報学) — 東京大学
- 知能情報システム研究室、 國吉康夫 教授
- 修論:棒高跳びロボットの跳躍高さ向上のための能動的ポール曲げ動作
- 専攻:ロボティクス、情報学、メカトロニクス、機械工学
学士(工学) — 豊田工業大学
- 制御工学研究室、成清辰生 教授
- 卒論:足形状最適化による受動歩行機の歩行安定化
- 専攻:制御工学、メカトロニクス、機械工学、計算機科学
テレビ番組7件
BBC News (イギリス), 3sat (ドイツ、オーストリア、スイス), SWR (ドイツ), YTN (韓国), WKYT (アメリカ), TNN (タイ), KBS (韓国)
ラジオ番組3件
NDR (ドイツ), rbb24 (ドイツ), Radio Eins (ドイツ)
雑誌4誌
National Geographic Deutschland, Wirtschafts Woche, Stuttgarter Maschinenbau, Max Planck Society Year book
ニュース記事200件以上(12言語以上)
REUTERS, AFP, heise, Computer Bild, EL Economista, The National Tribune, THE HINDU, etc.
🏆 受賞・ノミネーション
Research highlights 2024
マックスプランク協会 (年間15,000報以上の出版論文から12報を厳選)
Editors’ Highlights
ネイチャー・コミュニケーションズ 2024
Video Friday 選出
IEEE スペクトラム 2024
研究奨励賞
日本ロボット学会 2014
特に優れた業績による奨学金返還免除
日本学生支援機構 2014
Student travel grant
Adaptive Motion of Animals and Machines 2013
優秀講演賞
計測制御学会システムインテグレーション部門 2012