projects
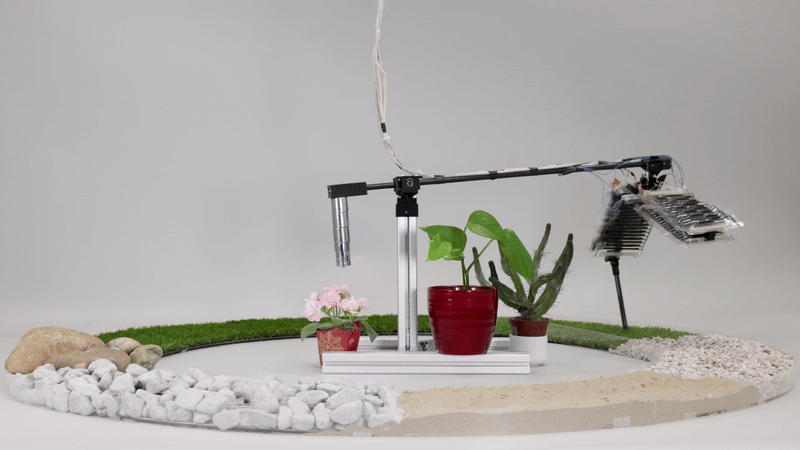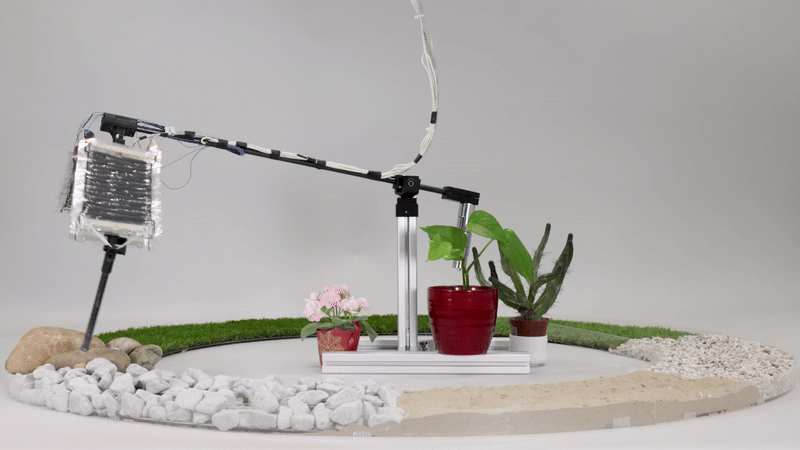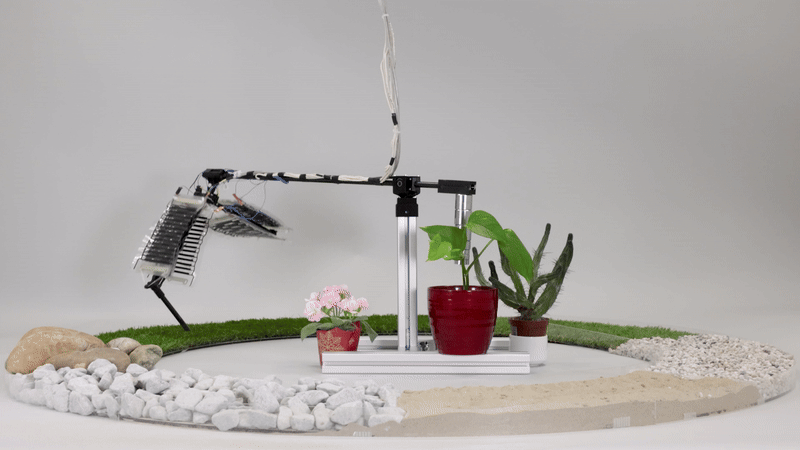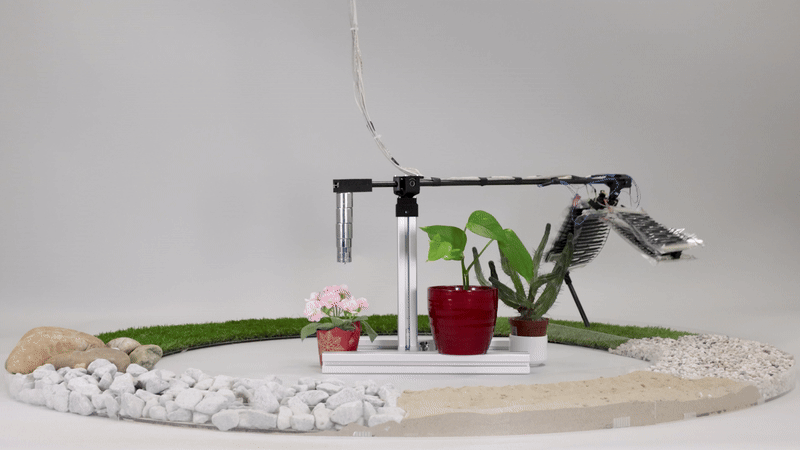
静電油圧人工筋肉で動く脚ロボットが機敏で適応力があり、エネルギー効率の良いロコモーションを実現
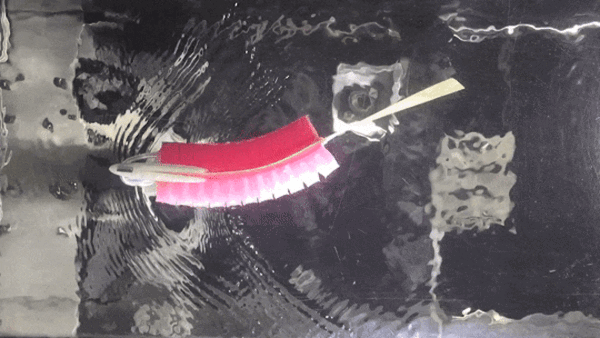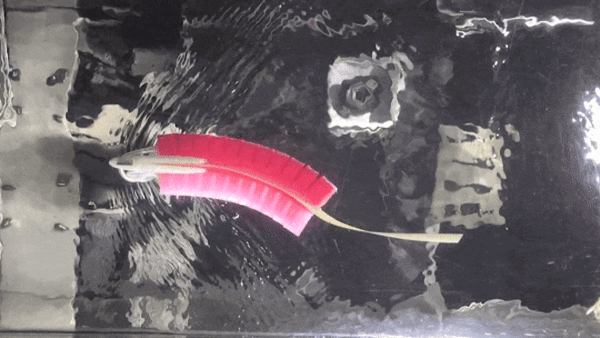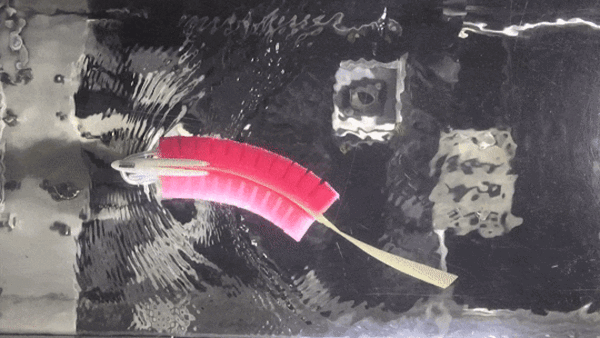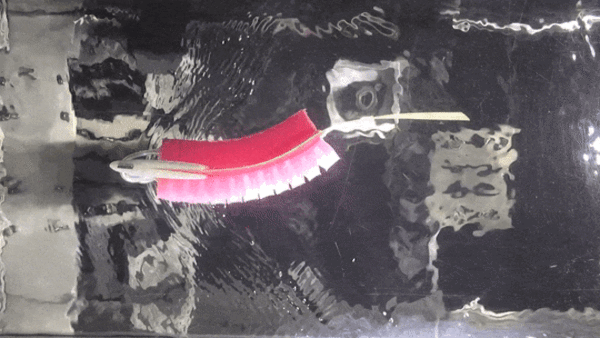
遊泳運動における筋活動の生物学的理解のためのロボットアニマル
リスの空中姿勢制御能力を研究するためのリスロボット
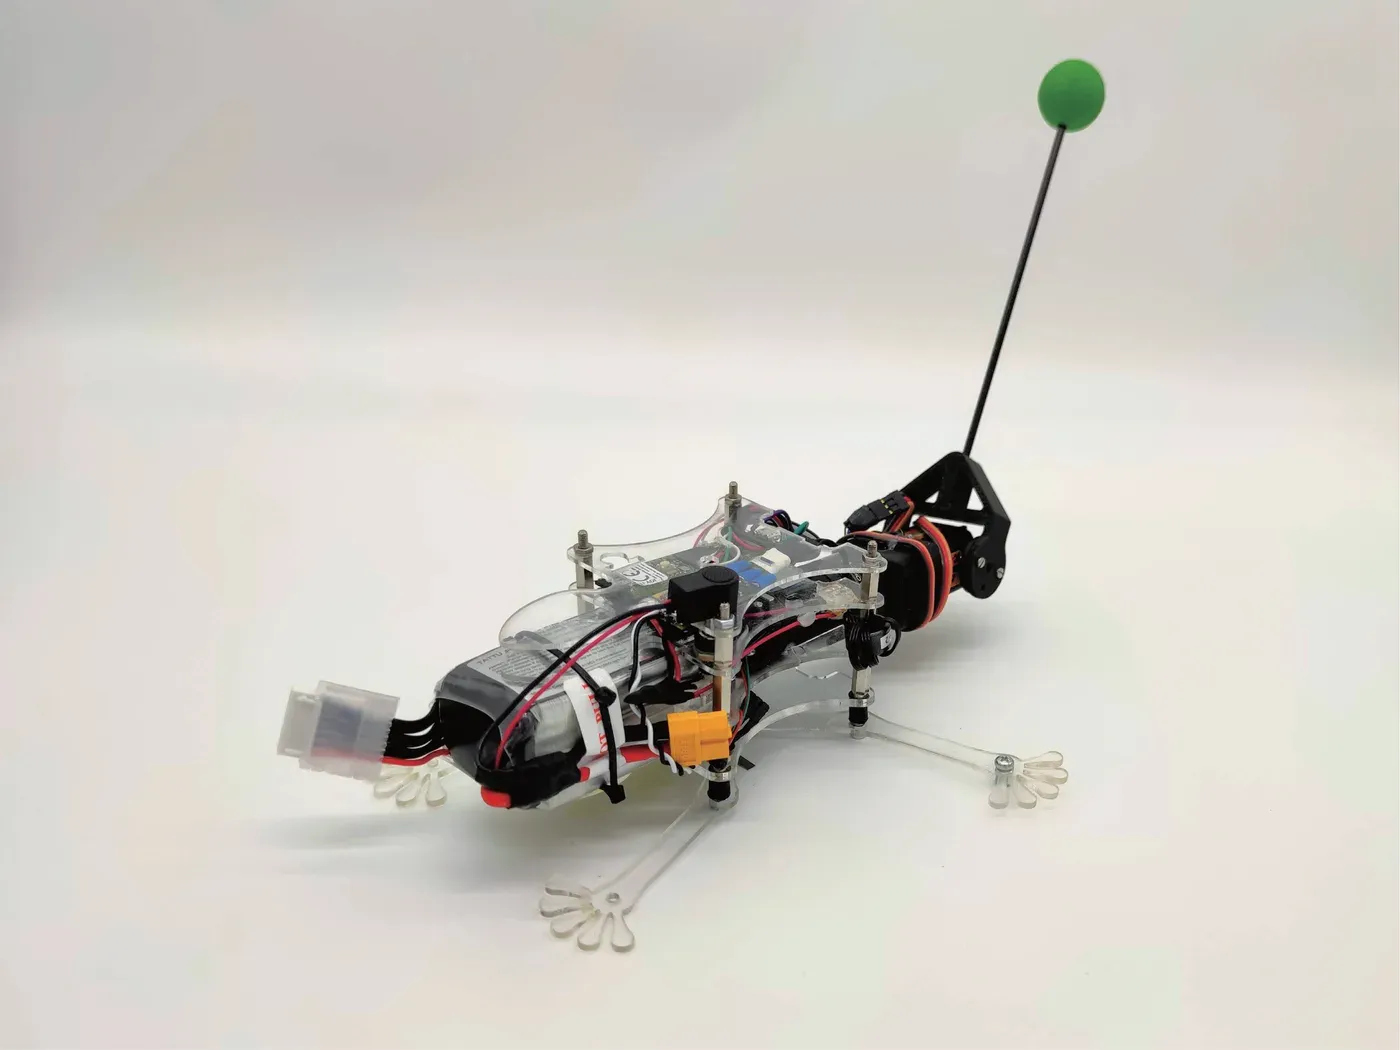
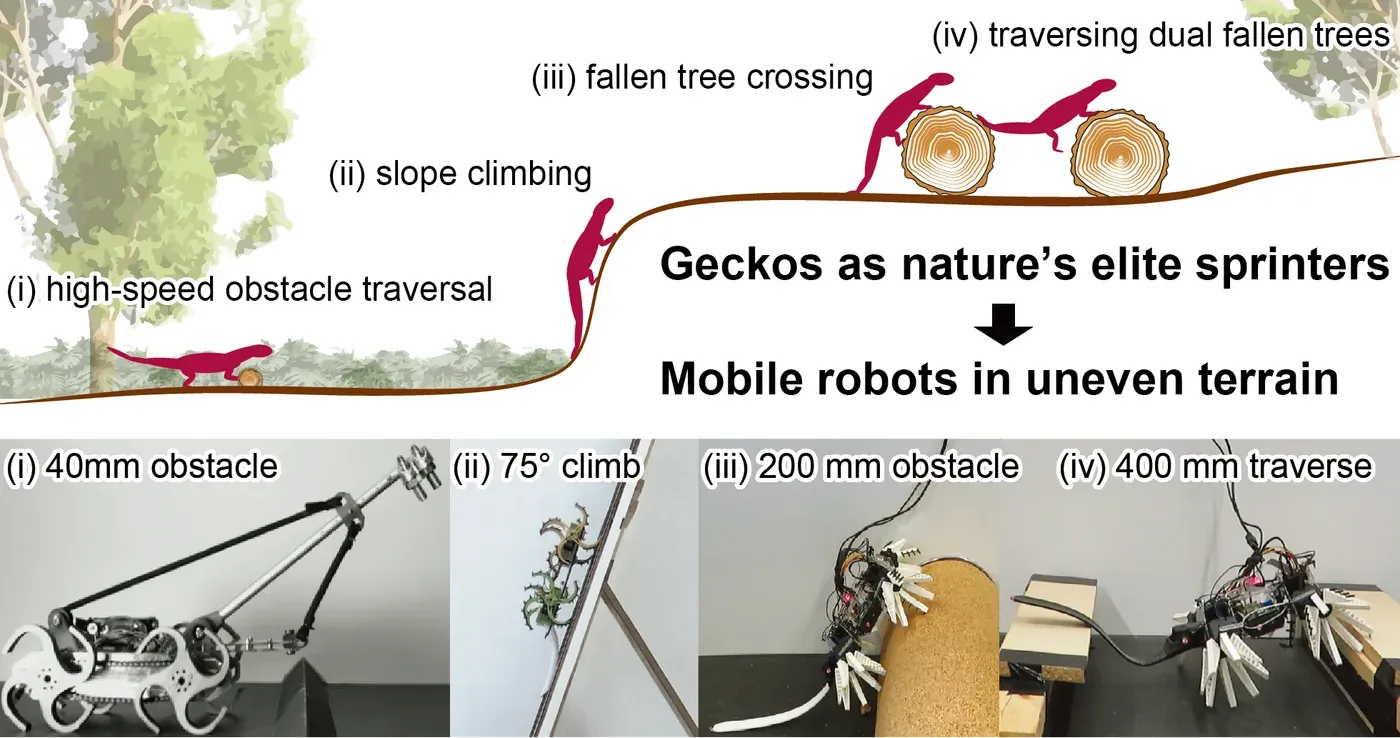
自然界のトップスプリンターであるトカゲから着想を得たロボット
ロボット工学の観点からのスポーツバイオメカニクス
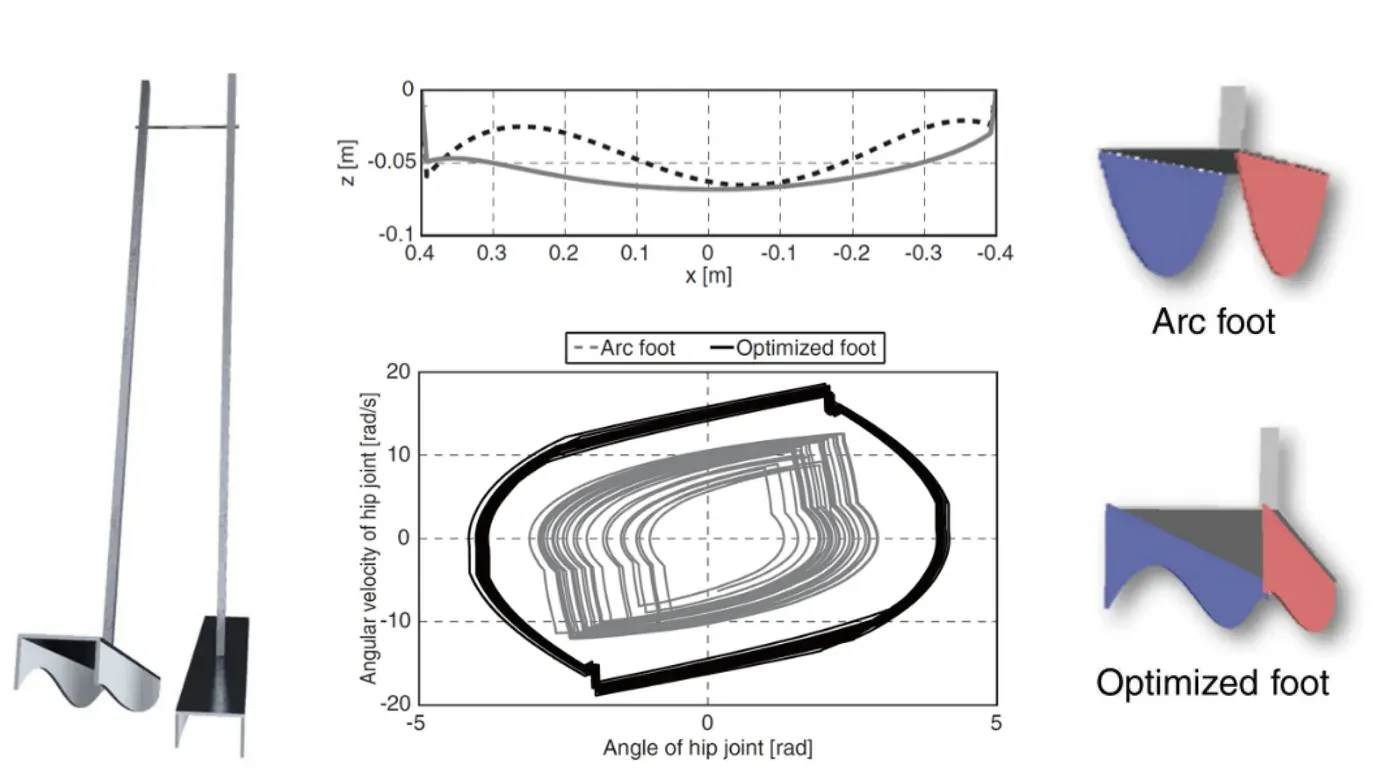
足裏形状を最適化し、斜面傾斜角変化にロバストな受動歩行を実現する