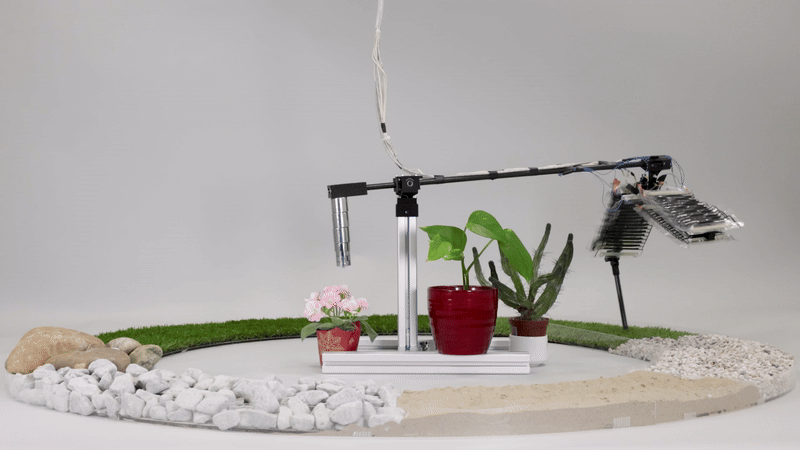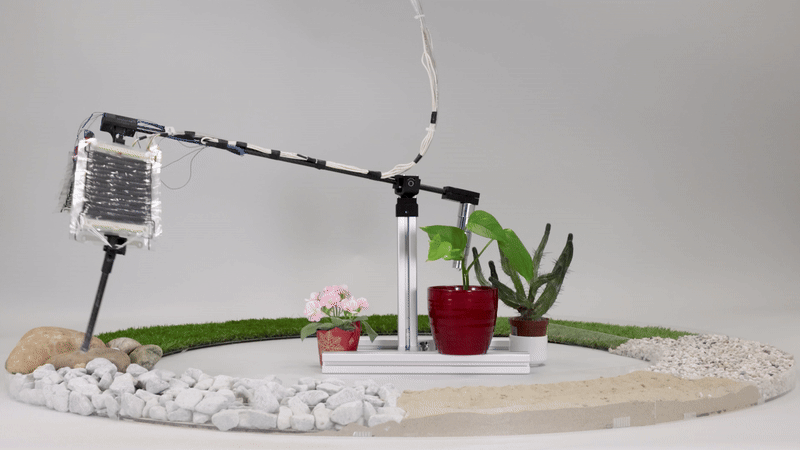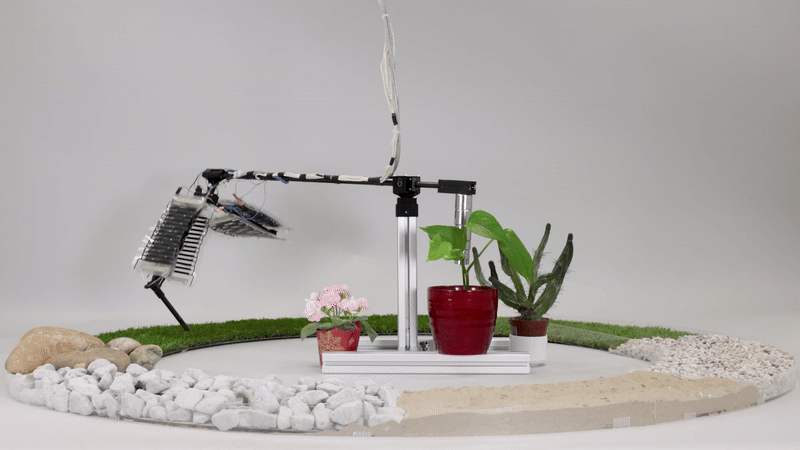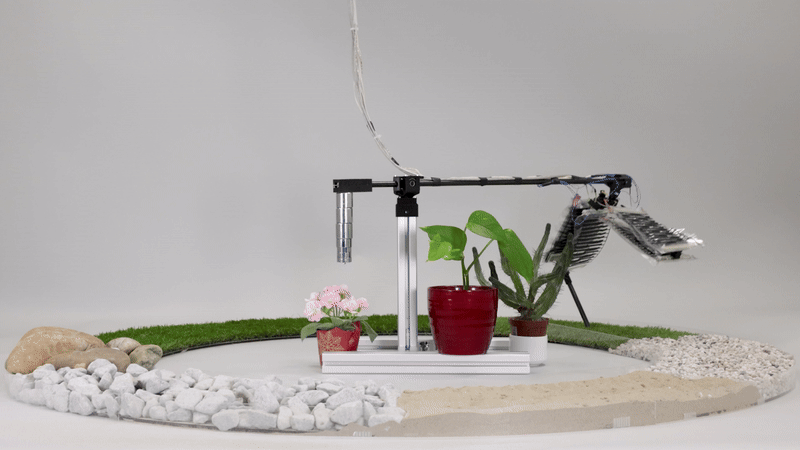
🦘 PELE: HASEL駆動の筋骨格脚ロボット
静電油圧人工筋肉で動く脚ロボットが機敏で適応力があり、エネルギー効率の良いロコモーションを実現

福島俊彦はOMRON SINIC X株式会社のシニアリサーチャーです。ロボティクスと自動車工学の経験を持ち、生物規範ロボティクス、動的な移動運動、ソフトロボティクスを研究しています。
2012年に豊田工業大学で学士号、2014年に東京大学で修士号を取得しました。その後、トヨタ自動車、Toyota Motorsport GmbH、NTN Wälzlager (Europa) GmbHで自動車エンジニアとして勤務しました。マックスプランク知能システム研究所(MPI-IS)で博士課程で研究に取り組み、2026年にシュトゥットガルト大学で博士号を取得しました。
液体–固体アクチュエーターに第3相の気体誘電体を導入することで超軽量ソフト静電アクチュエーターを実現する。
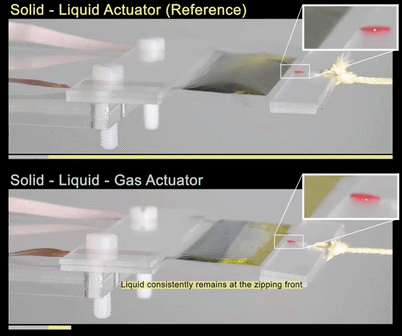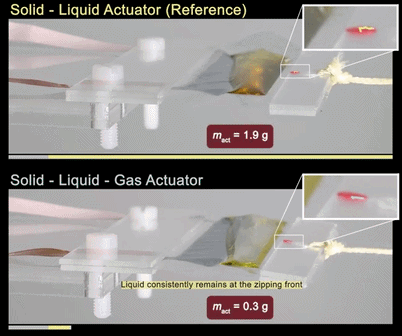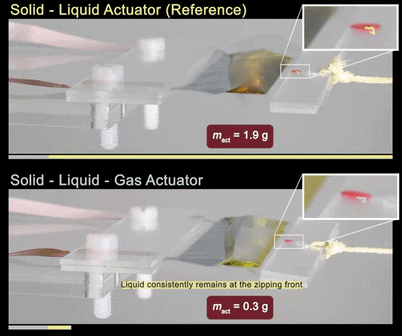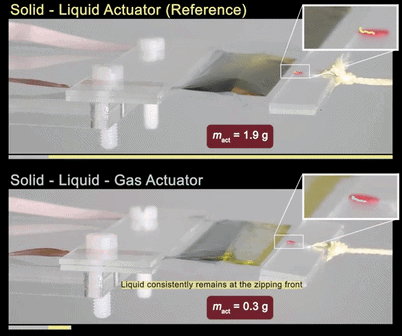
共役平面上の閉サイクルを利用してソフト静電アクチュエーターのエネルギー効率を解析・向上させる。
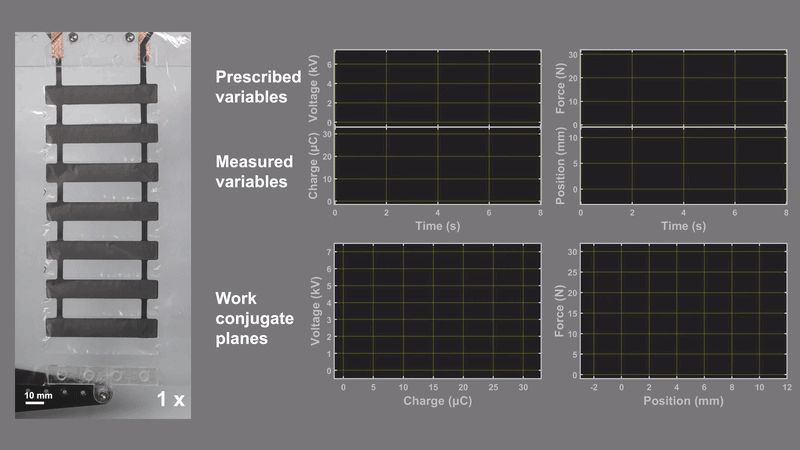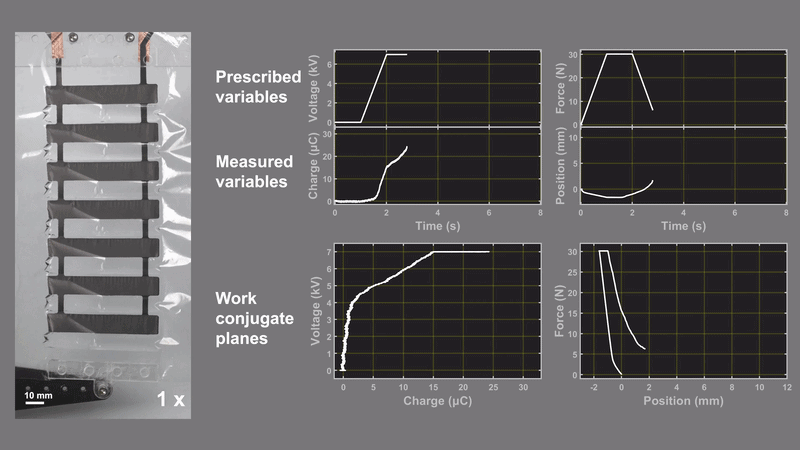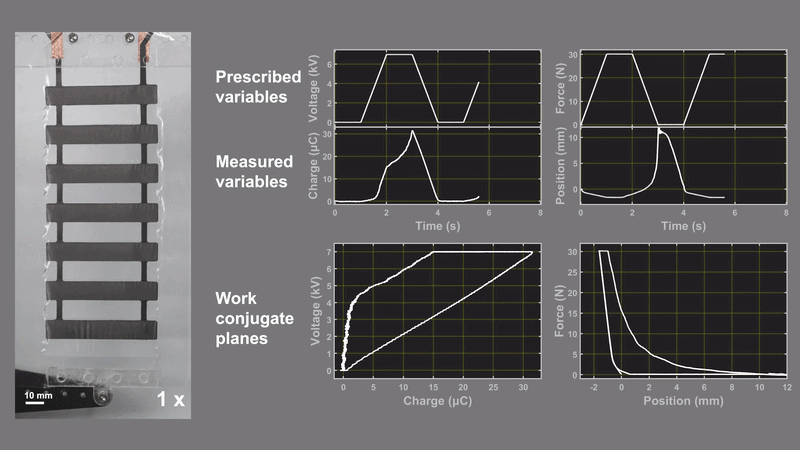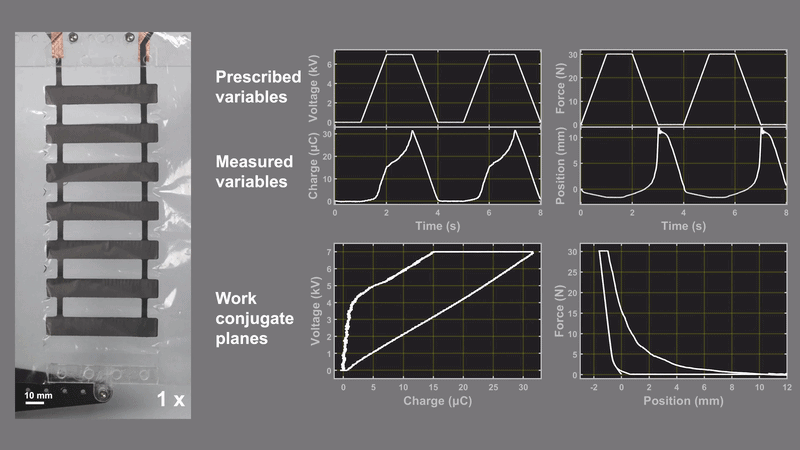
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
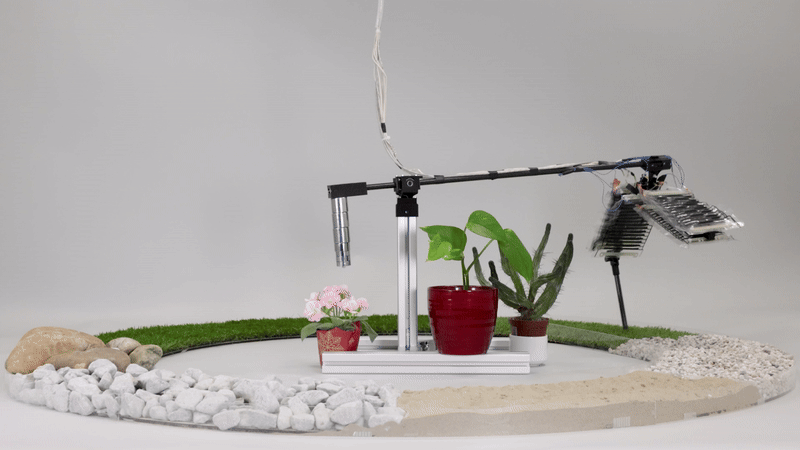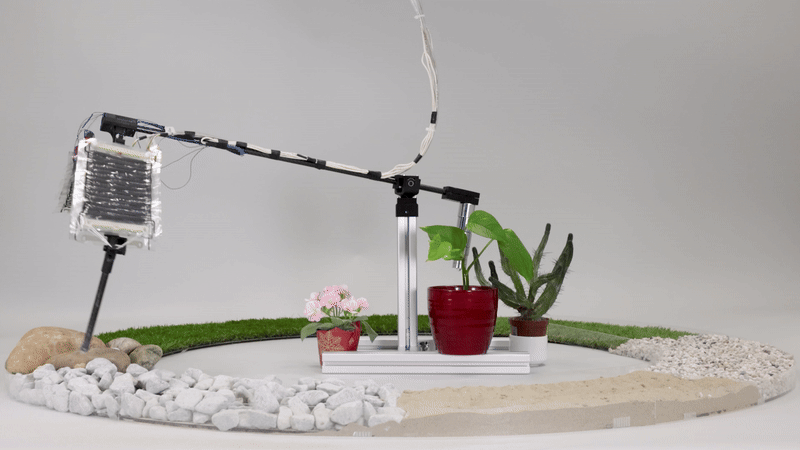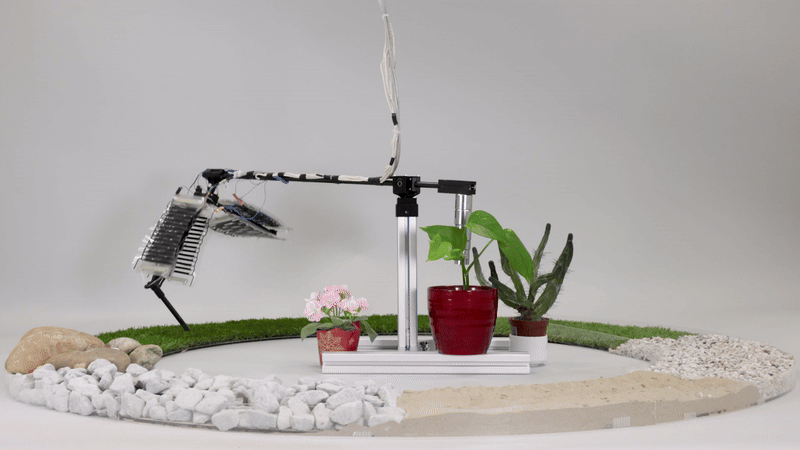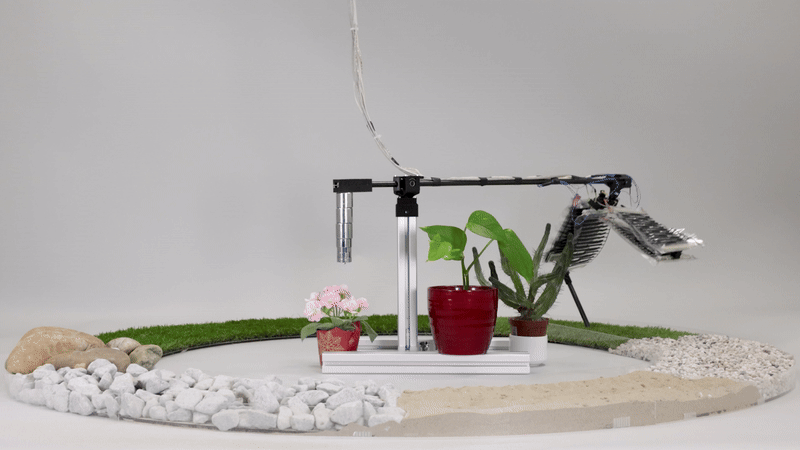
Integrative and Comparative Biology
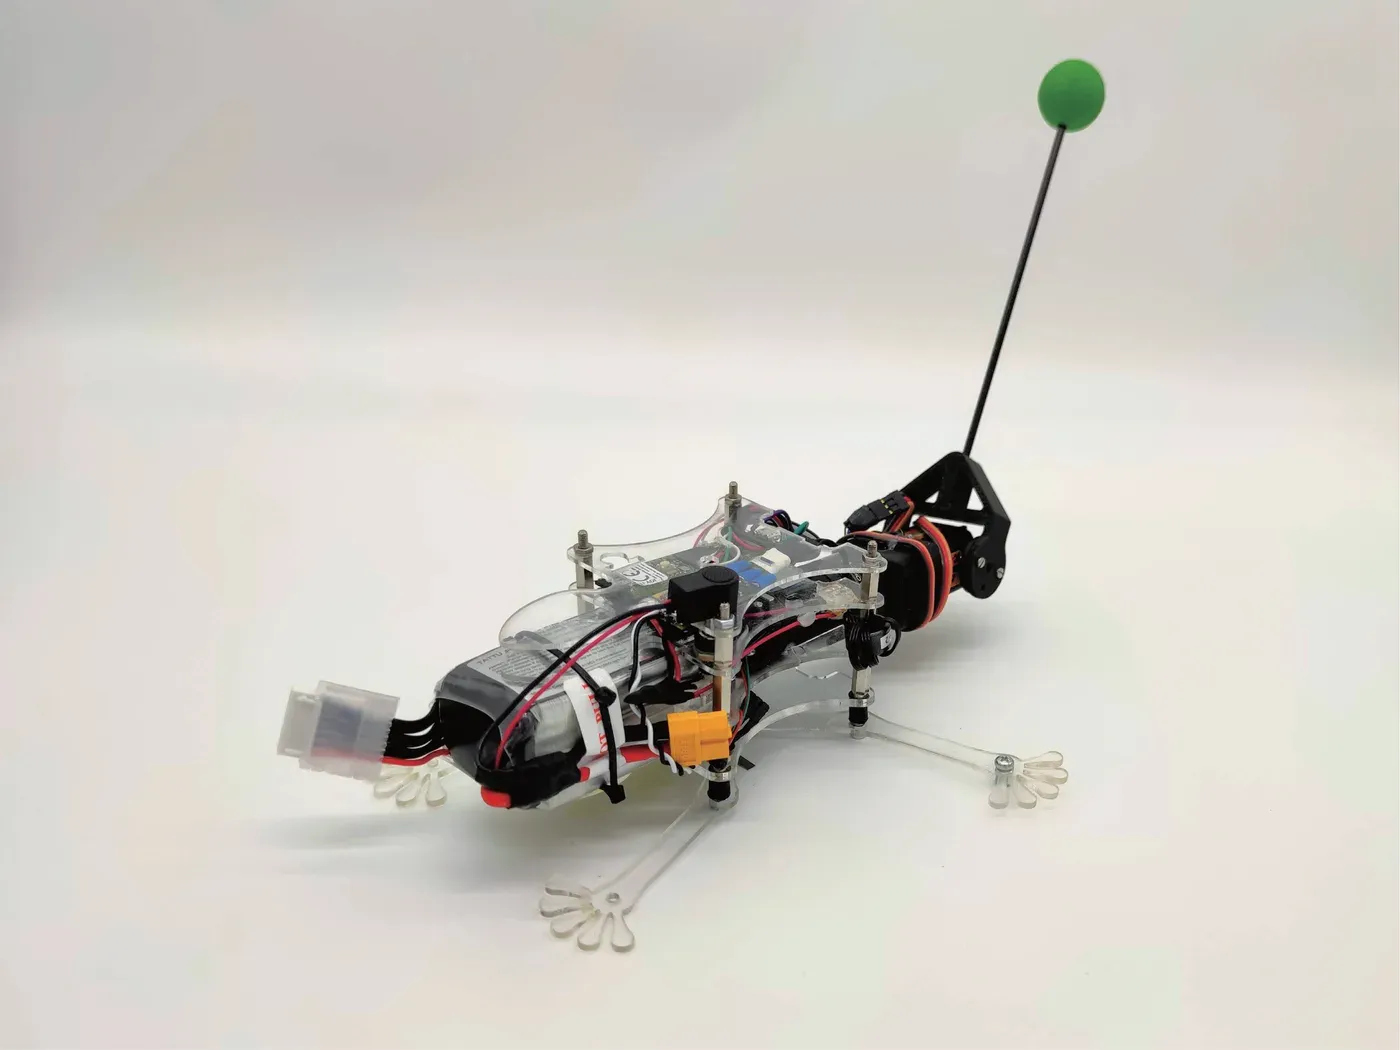
リスの体重のたった3%重量の尻尾の慣性力は、予想外な落下から空中で立ち直りを可能にし、安全な着地を実現する。
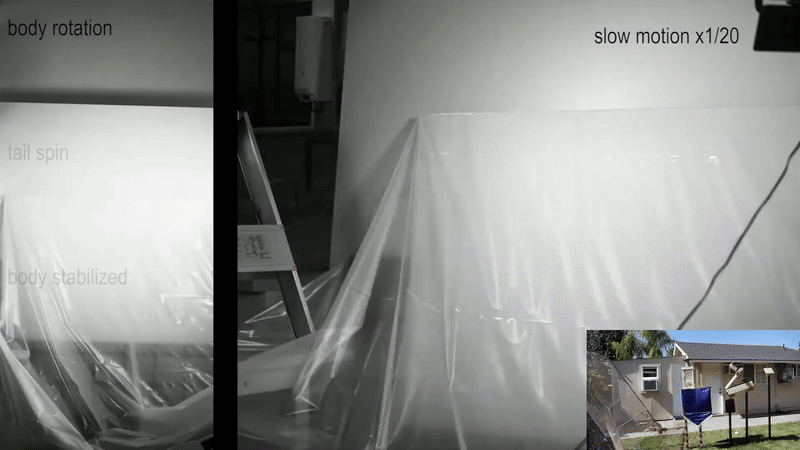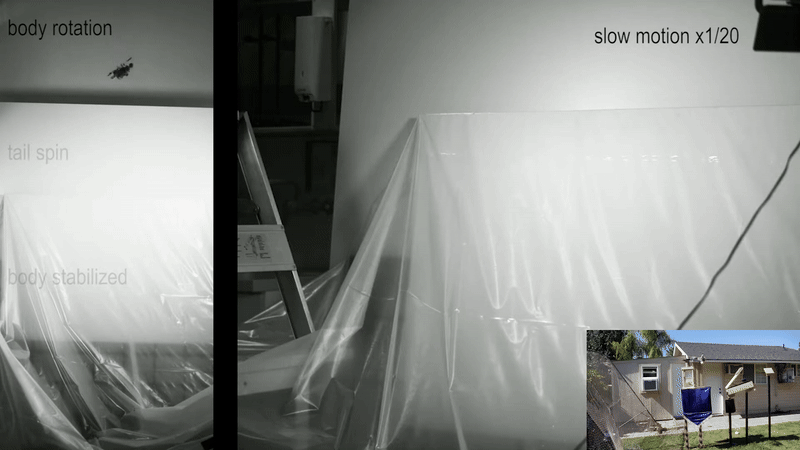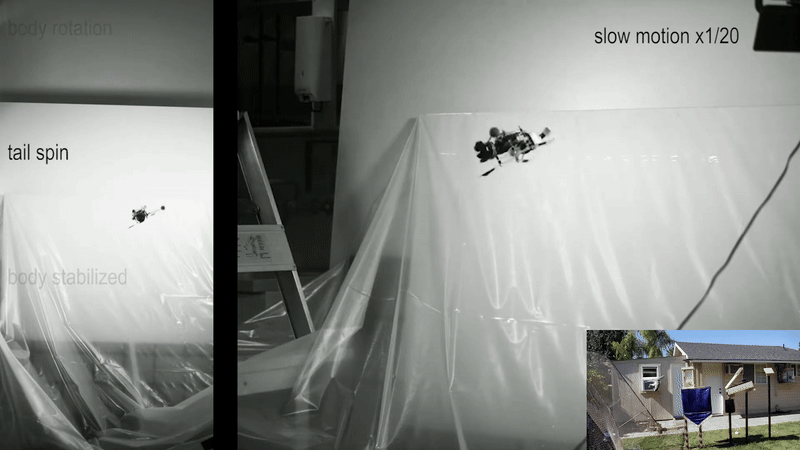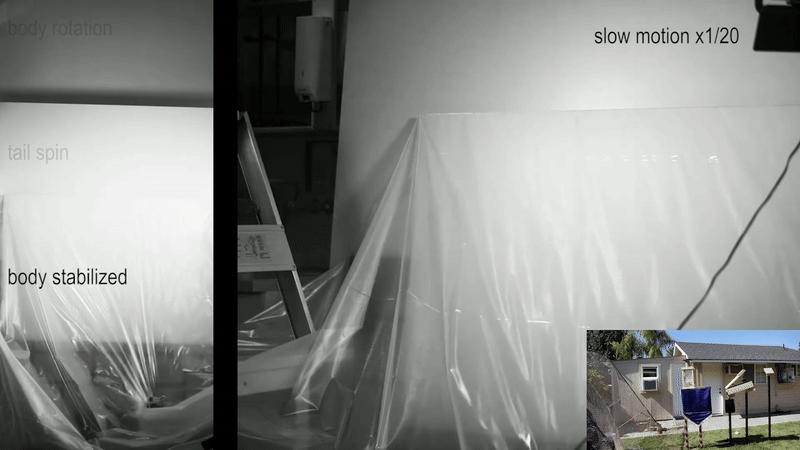
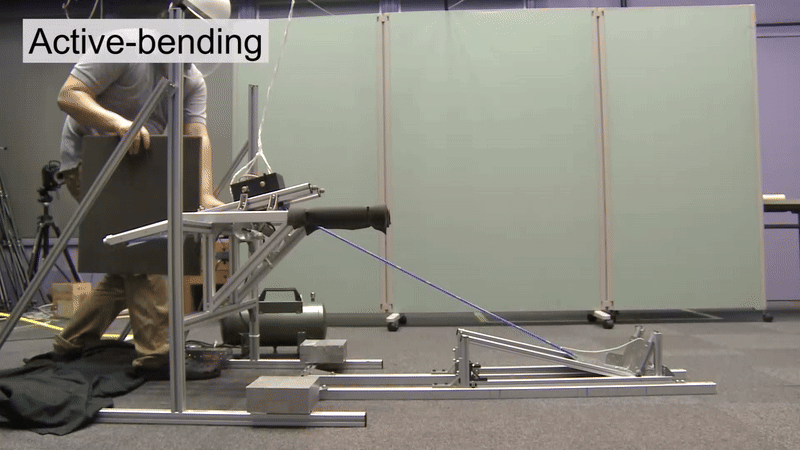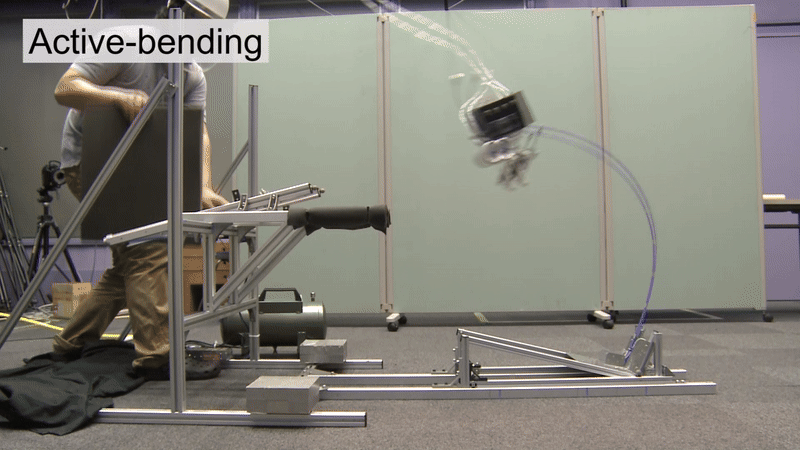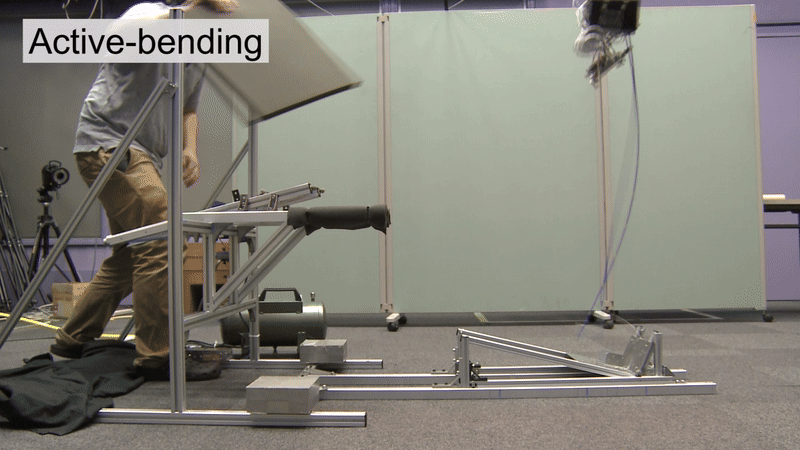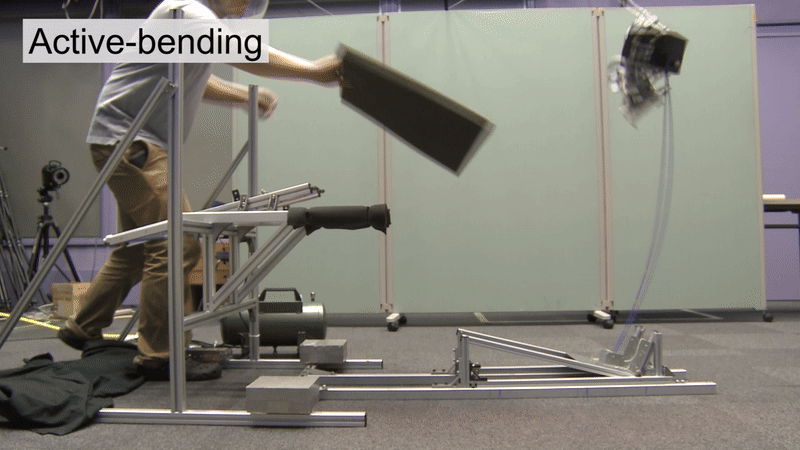
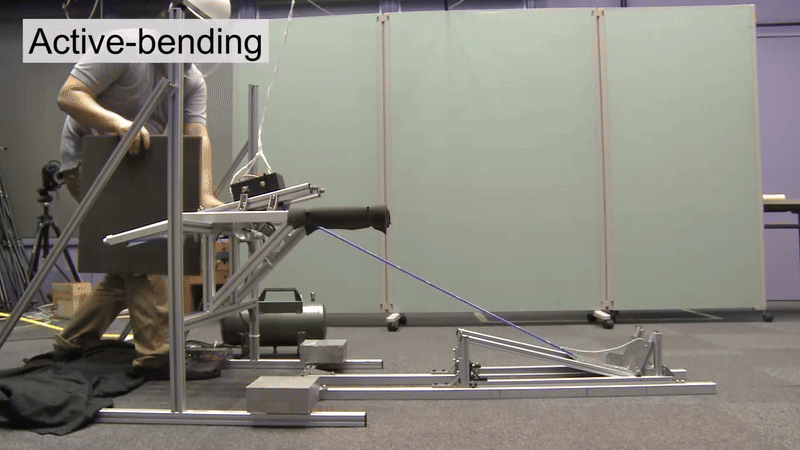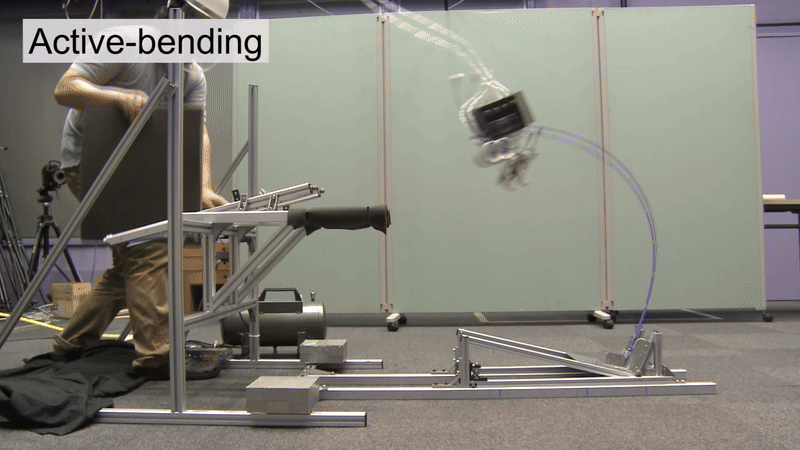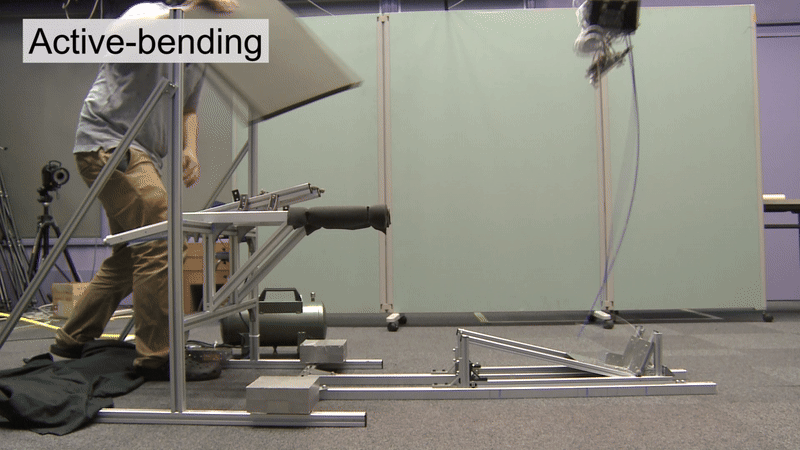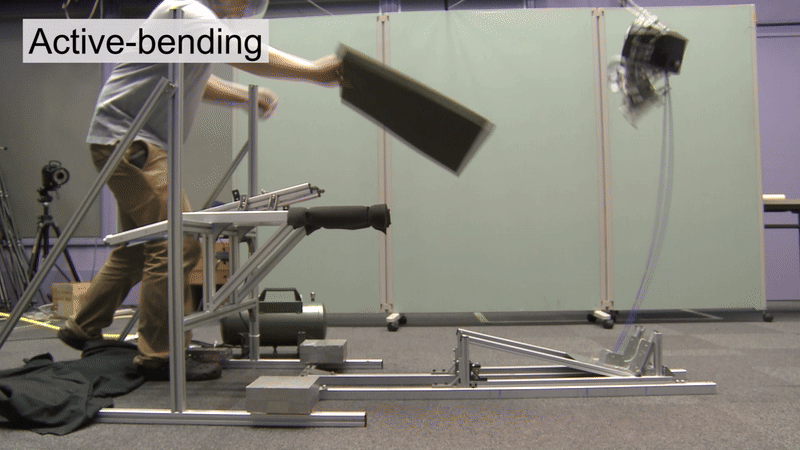
ポール支持期における能動ポール曲げ動作は棒高跳びロボットの跳躍高さを向上させる。
この条件に一致する項目はありません。別のカテゴリーや条件を選択してください。
Click: Science program 🇬🇧
Unter Spannung: Künstliche Muskeln mobilisieren Roboter 🇩🇪
Research highlights 2024
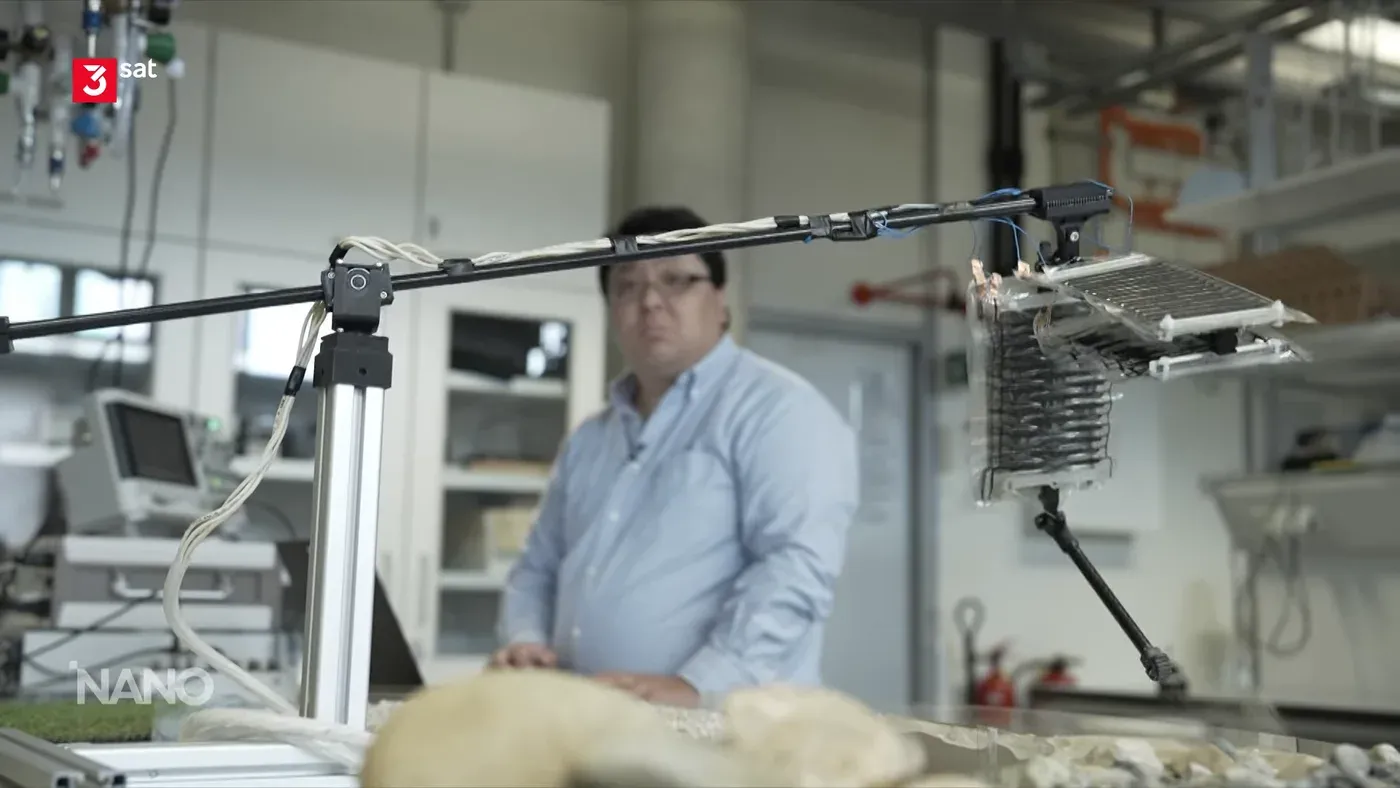
Nano: Science program 🇩🇪 🇦🇹 🇨🇭
Forschende entwickeln Roboter mit künstlichen Muskeln 🇩🇪
Moderne robotik 🇩🇪
SWR Aktuell: Evening news 🇩🇪
What if robots had artificial muscles? 🇬🇧
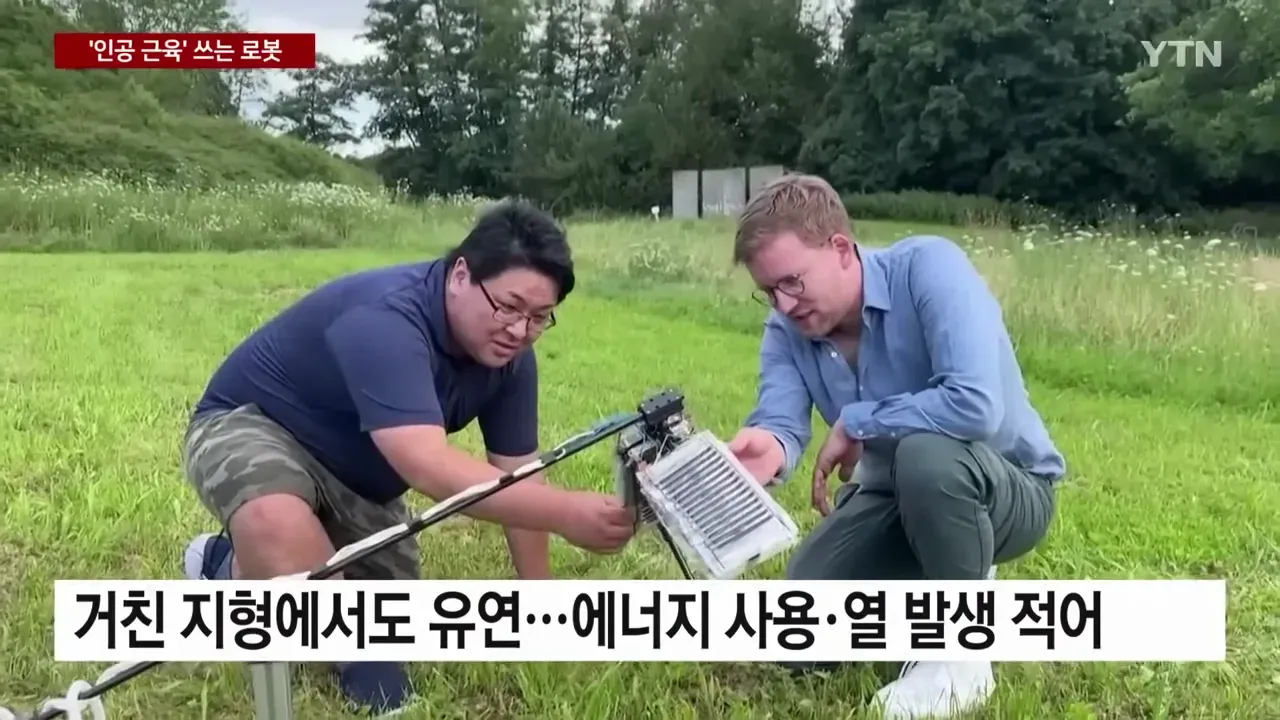
YTN24: Evening news 🇰🇷
두발 로봇에 '인공근육' 달아 13㎝ 뛰어올랐다 🇰🇷
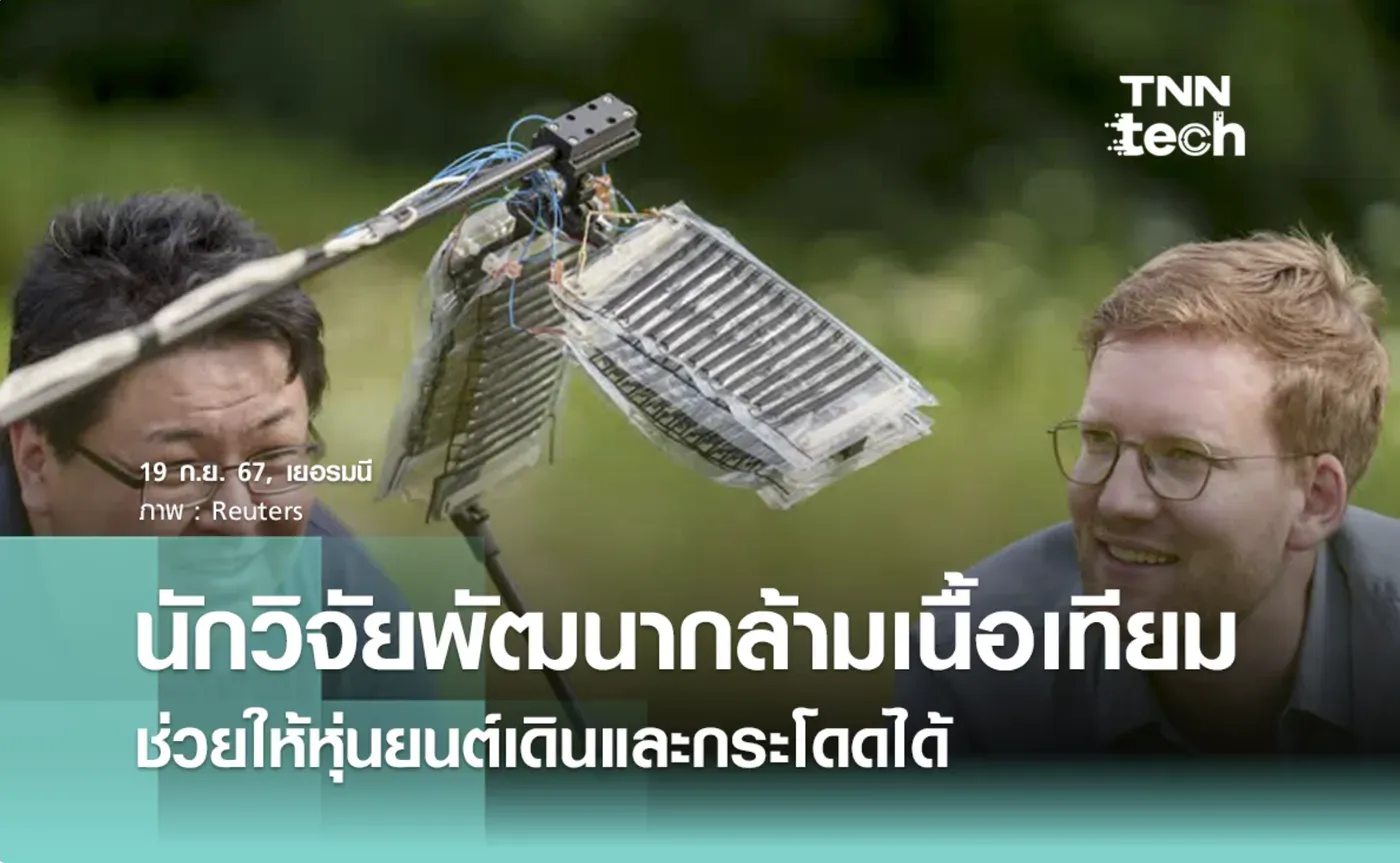
นักวิจัยพัฒนา “กล้ามเนื้อเทียม” ช่วยให้หุ่นยนต์เดินและกระโดดได้ 🇹🇭
新型“肌肉”驱动机器腿能走会跳 🇨🇳
Editors’ Highlights
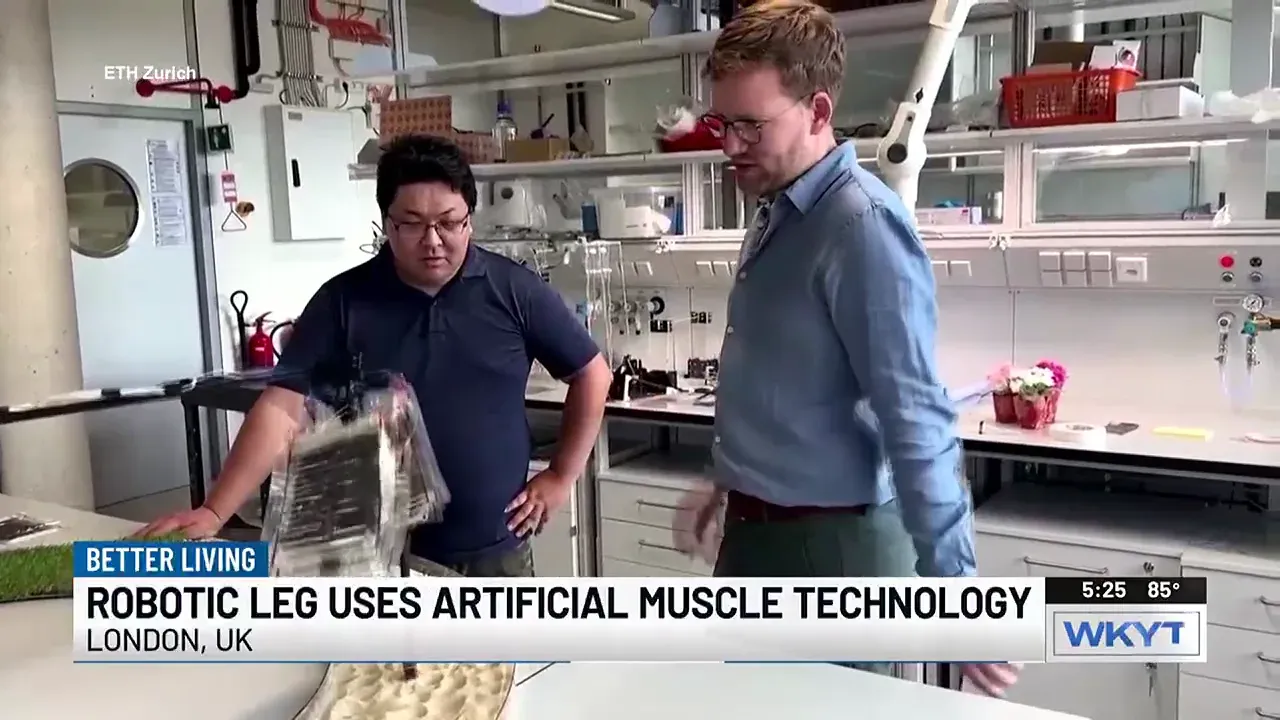
Better Living: Morning news 🇺🇸
Roboty zyskały mięśnie. Ten przełom ma daleko idące skutki 🇵🇱
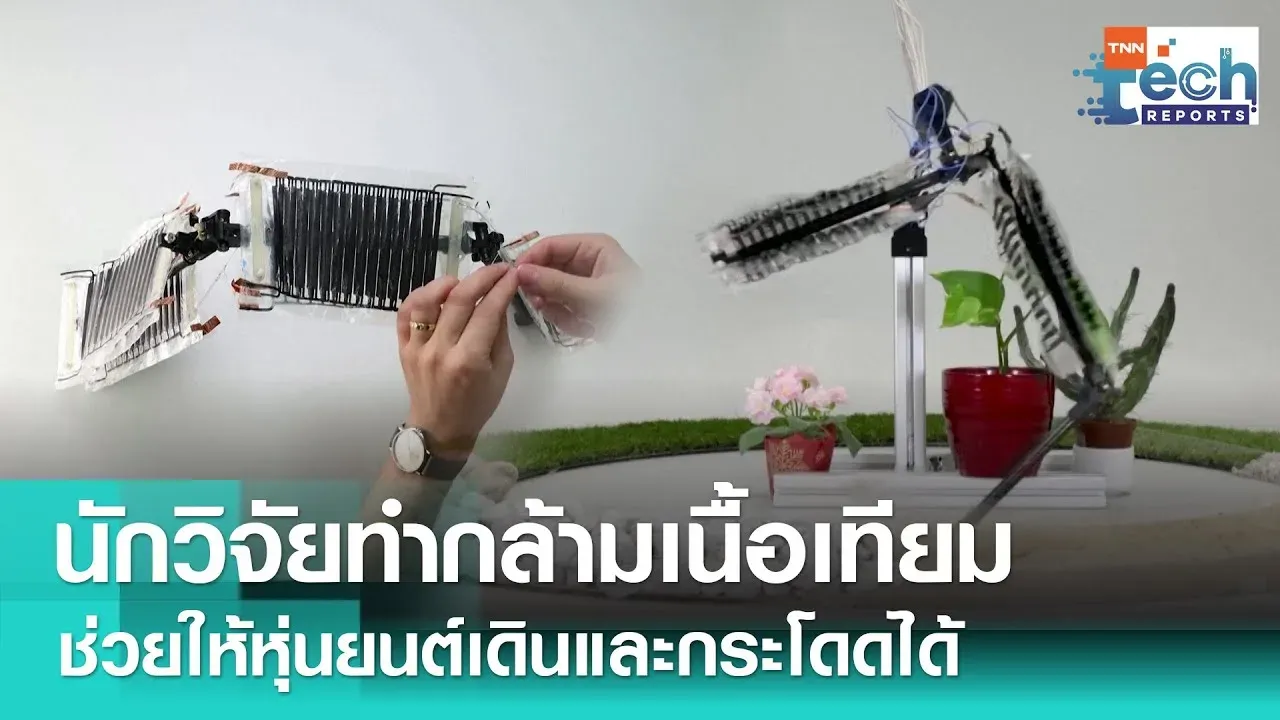
TNN Tech REPORTS: Tech. program 🇹🇭
Investigadores crean la primera pierna robótica con “músculos artificiales” 🇪🇸
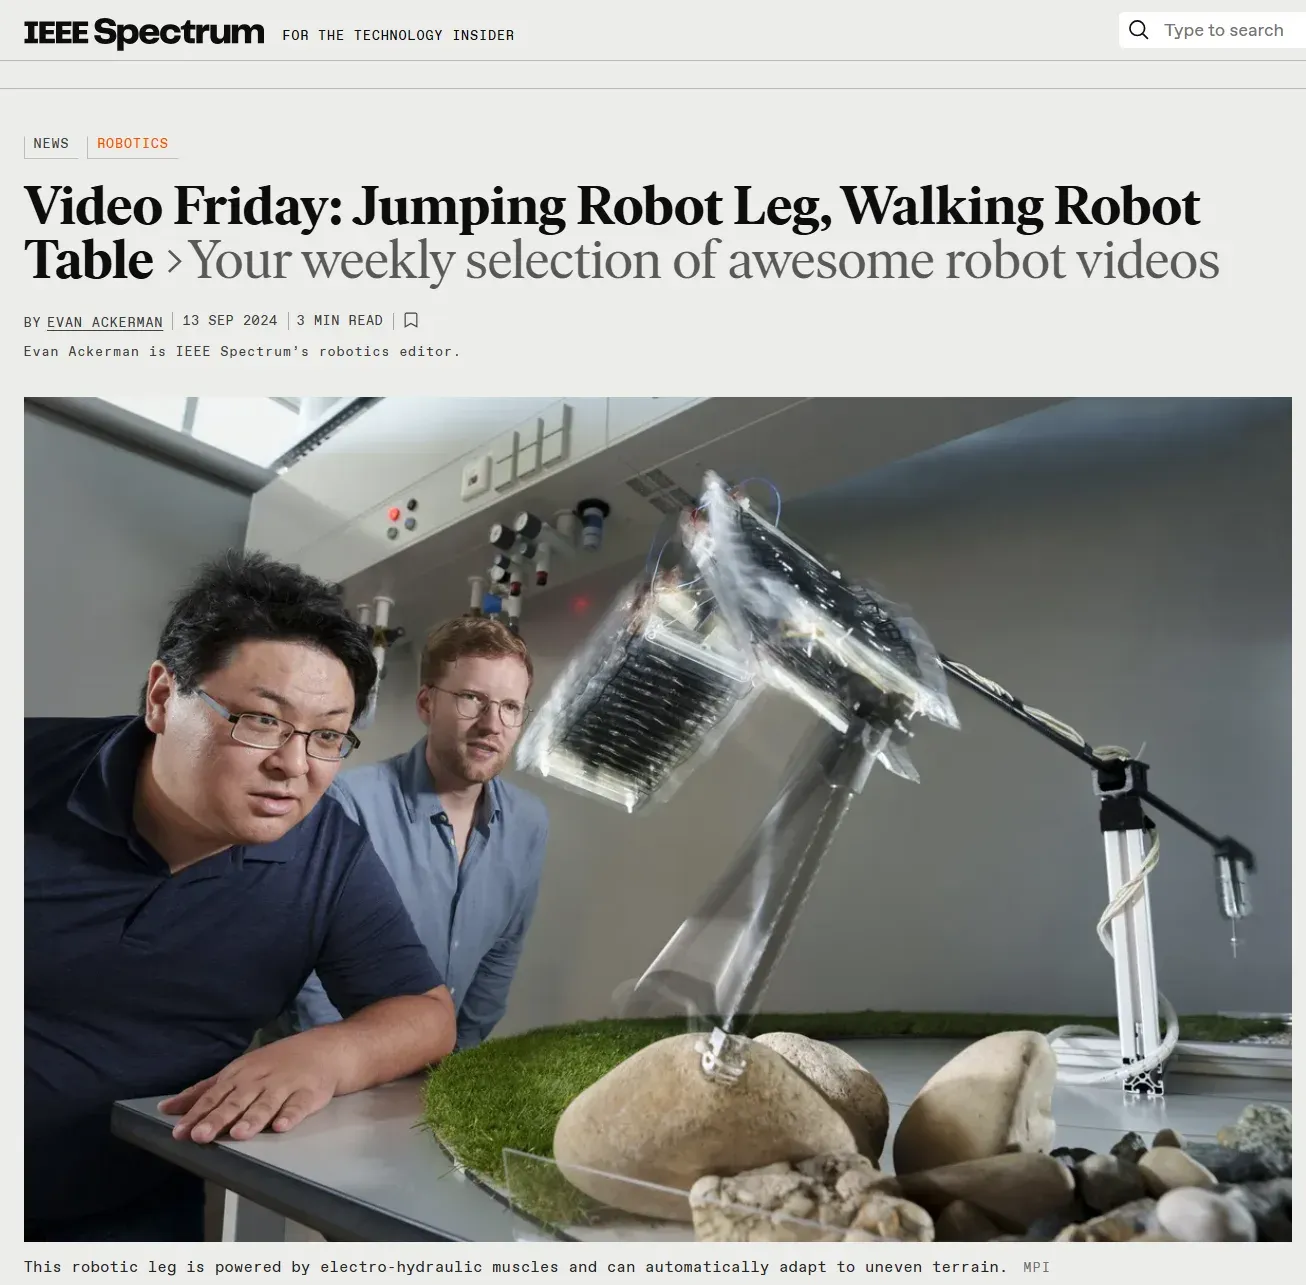
Video Friday
科技新突破丨告别传统马达?全新“人造肌肉”驱动机器人行走和跳跃 🇨🇳
First robot leg with ‘artificial muscles’ jumps nimbly 🇫🇷
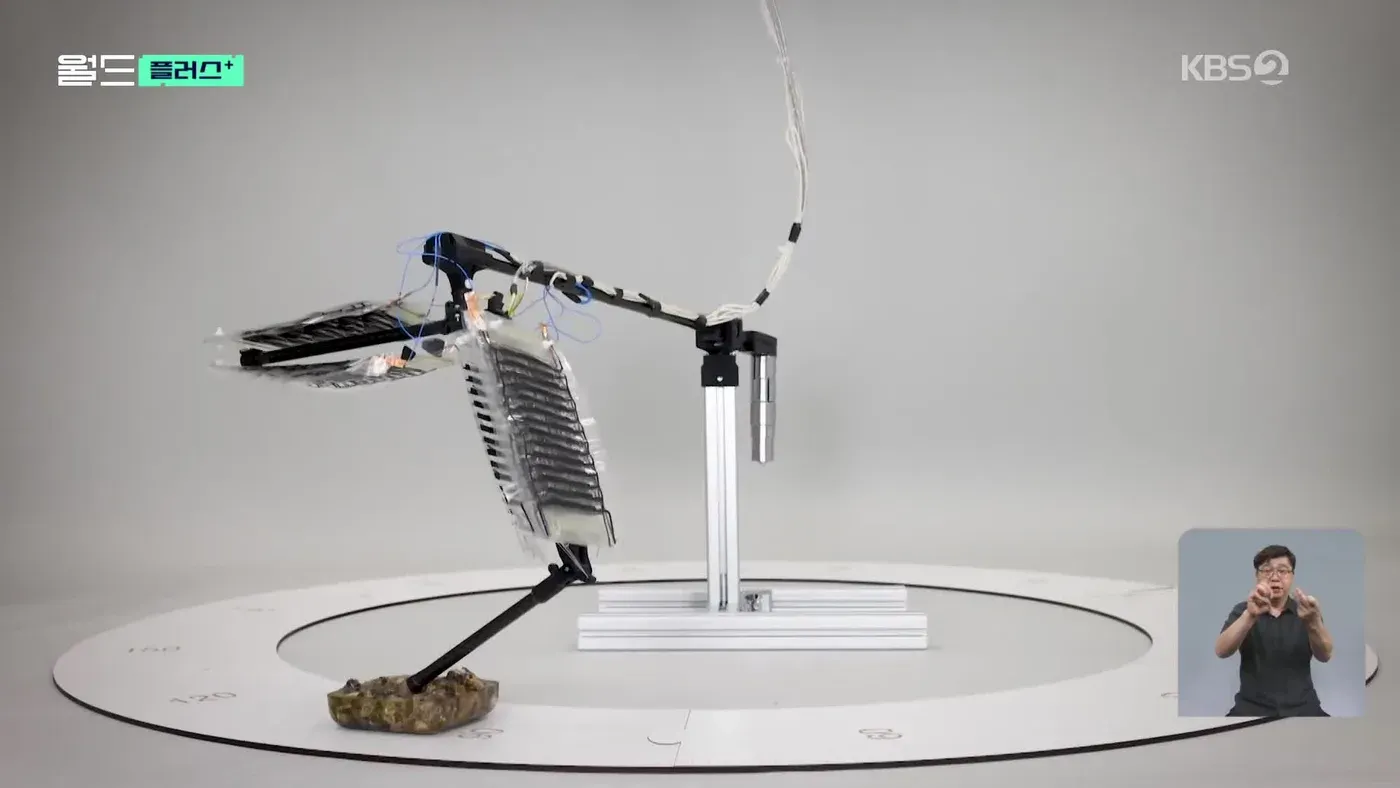
월드24: Evening news 🇰🇷
First robot leg with ‘artificial muscles’ jumps nimbly: study 🇨🇦
First robot leg with 'artificial muscles' jumps nimbly: study” 🇮🇳
Artificial muscle could replace electric motors in robots 🇩🇪
First Robot Leg With ‘Artificial Muscles’ Can Jump, Researchers Say 🇺🇸
First robot leg with 'artificial muscles' jumps nimbly: Study”