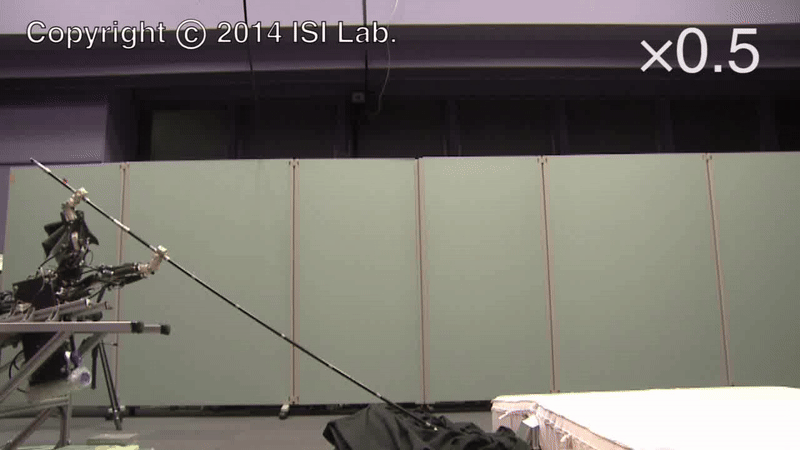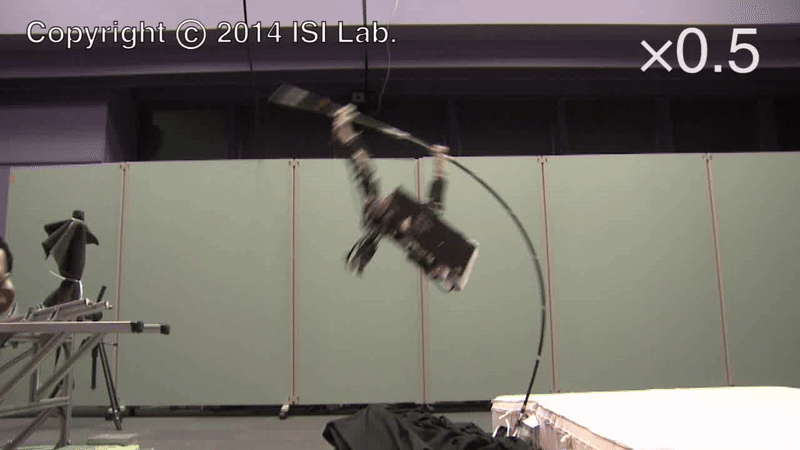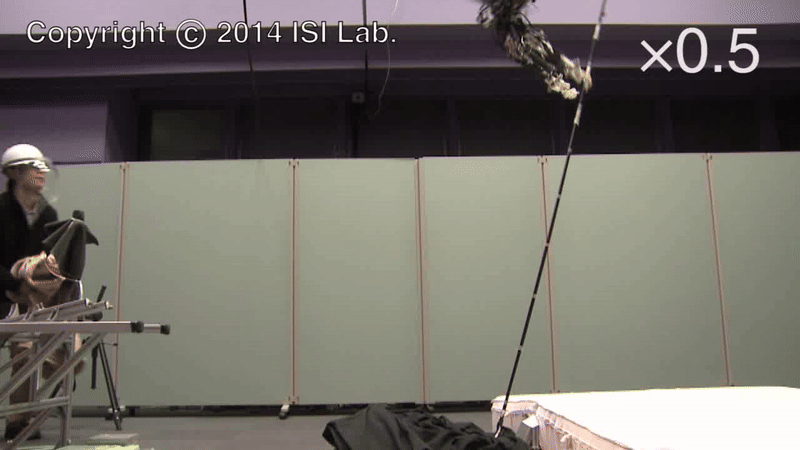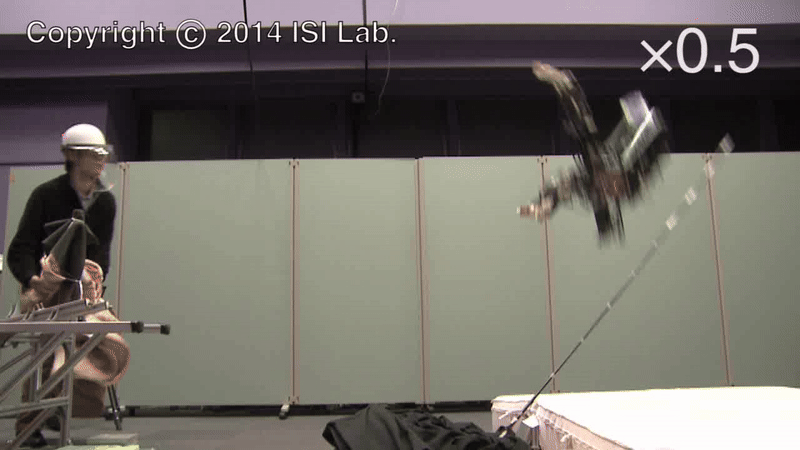
Pole vaulting robot with dual articulated arms that can change reaching position using active bending motion
双腕ヒューマノイドロボットにより、1.67mの棒高跳びに成功する。
tag
双腕ヒューマノイドロボットにより、1.67mの棒高跳びに成功する。
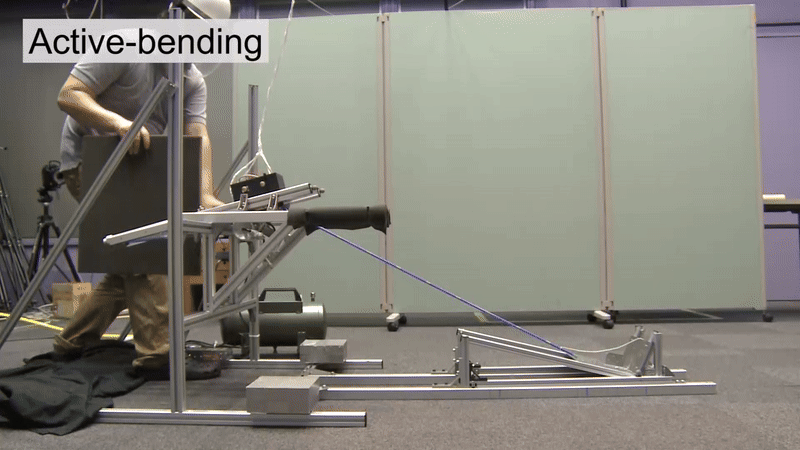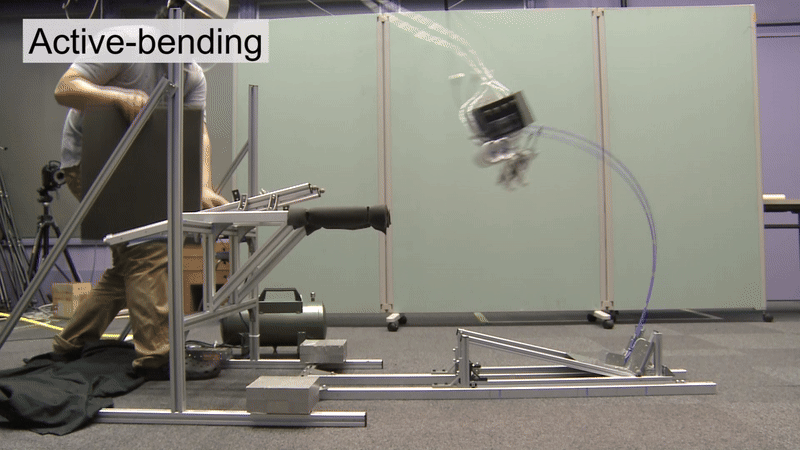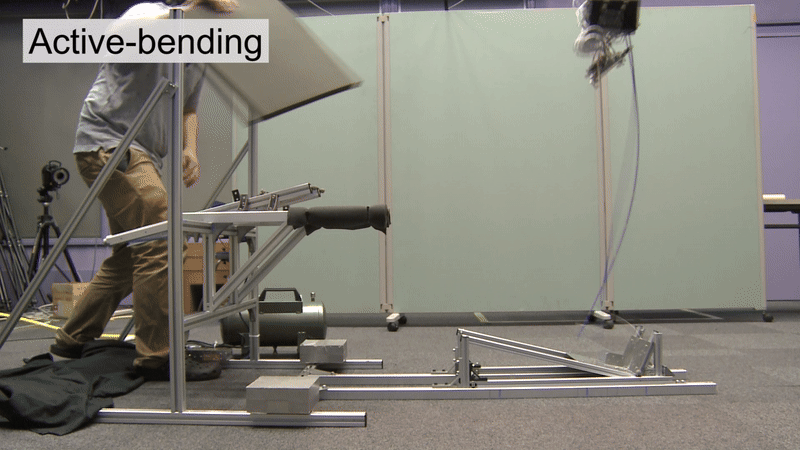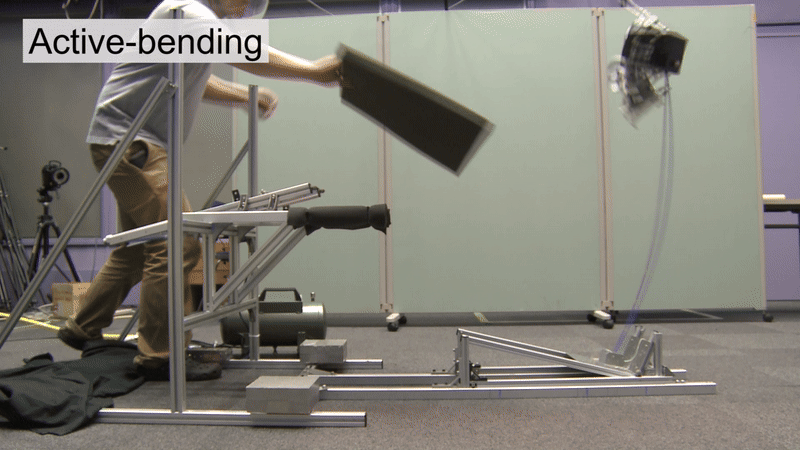
ロボット工学の観点からのスポーツバイオメカニクス
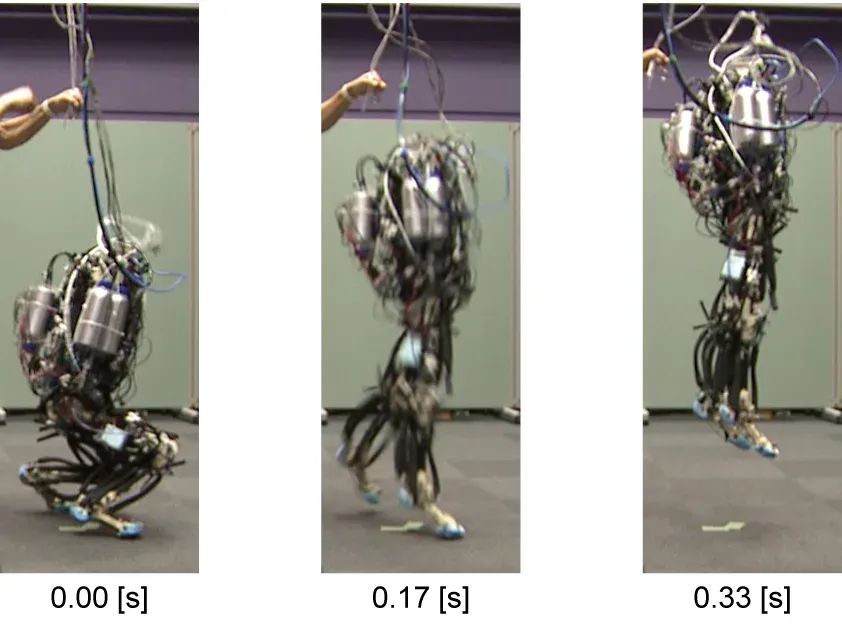
角度依存モーメントアーム機構は筋骨格ロボットの跳躍可能姿勢の幅を広げる
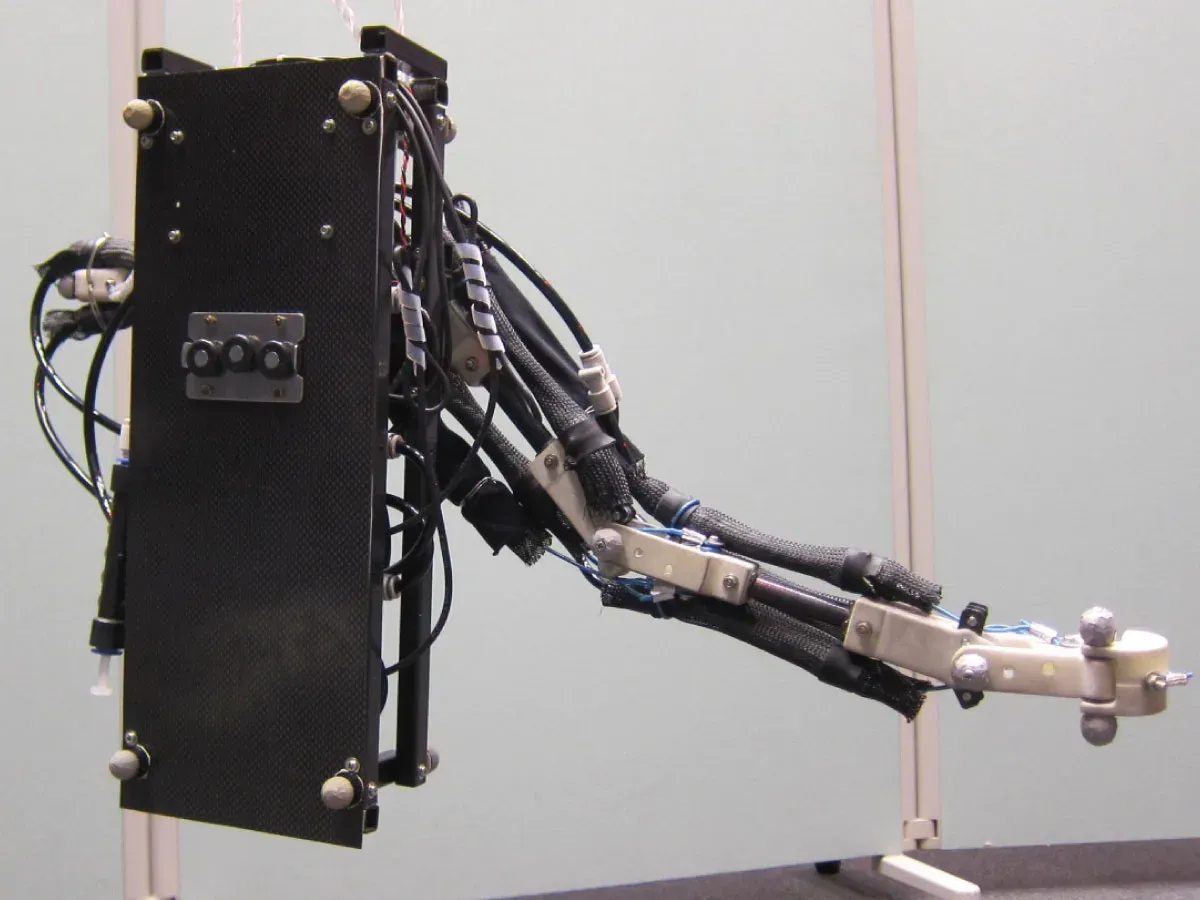
棒高跳びにおけるスイング動作は慣性的にポールに曲げモーメントを印可する。