
Abstract
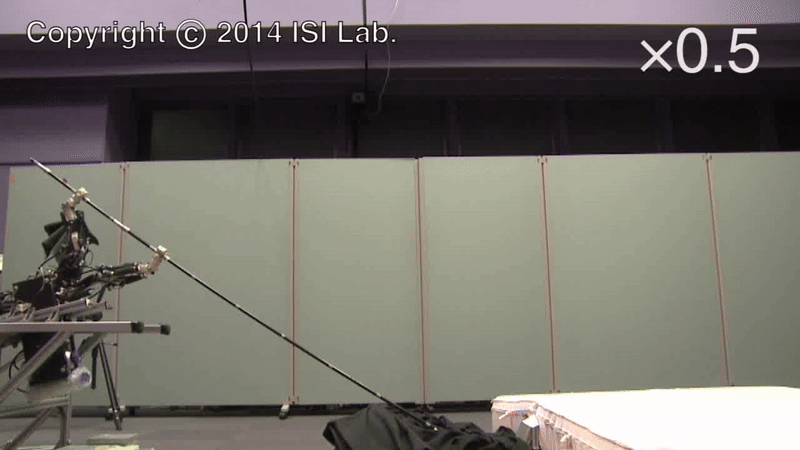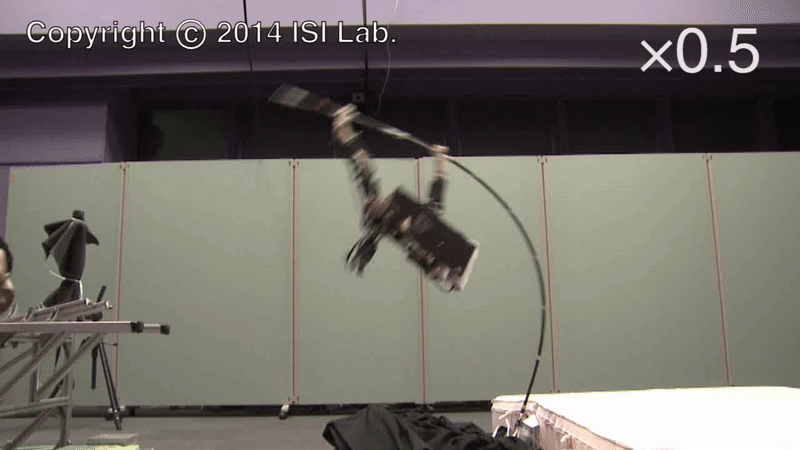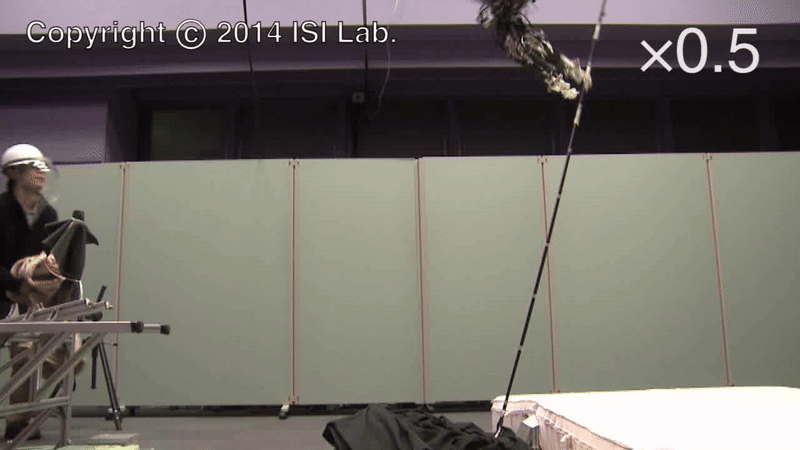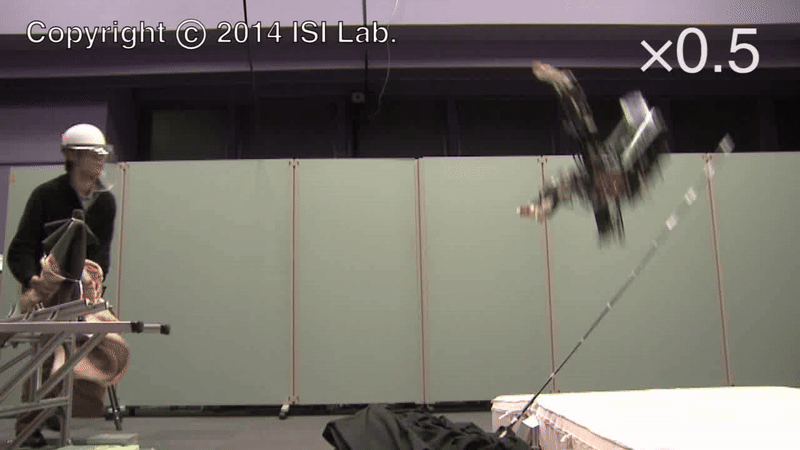
弾性要素はロボットの身体能力を向上させる重要な要素である。棒高跳びは、長い弾性ポールがロボットの軌道を大きく変えるので、興味深い課題である。さらに、ポールを支持局面において、ロボットは柔軟なポールを操作することでその挙動を変化させることができる。本研究では、棒高跳びの到達点が能動的なポール曲げ動作によってどのように変化するかを調べた。これは、ロボットが目的の場所に移動することが重要であるためである。動作の効果を調べるために、多重振り子モデルとグリッパーを備えた2本の多関節アームを持つロボットを用いた。シミュレーションの結果、能動ポール曲げ運動の切り替え時間によって到達位置が変化することが示された。比較的遅い切り替え時間では、ロボットはより遠い位置まで跳躍することができた。しかし、切り替え時間が非常に遅いと、逆の結果となった。次に、ヒューマノイドロボットの応用として、グリッパー付きの2本の多関節アームを持つ棒高跳びロボットを開発した。このロボットを用いた棒高跳び実験でも、シミュレーションと同様の傾向が見られた。これらの結果から、棒高跳びの到達位置は能動ポール曲げ動作の切り替え時間によって制御できることが示された。さらに、ポールを離すことで1.67mの高さに到達した。
Citation
@inproceedings{nishikawa2015pole,
 author = {Nishikawa, Satoshi and Kobayashi, Tomohiro and Fukushima, Toshihiko and Kuniyoshi, Yasuo},
 booktitle = {2015 IEEE-RAS 15th International Conference on Humanoid Robots (Humanoids)},
 organization = {IEEE},
 pages = {395--400},
 title = {Pole vaulting robot with dual articulated arms that can change reaching position using active bending motion},
 year = {2015}
}
Download BibTeXロボット棒高跳びスポーツロボティクスソフトロボティクスヒューマノイド筋骨格ロボット生物規範ロボットスポーツバイオメカニクス道具使用空圧アクチュエーターシミュレーション日本語