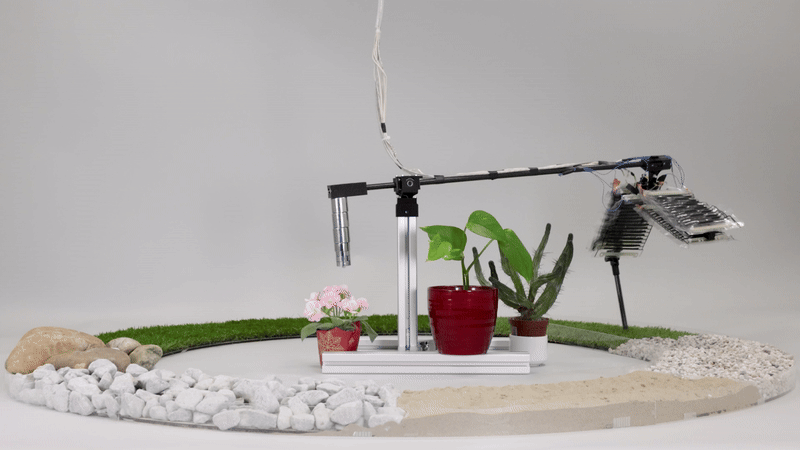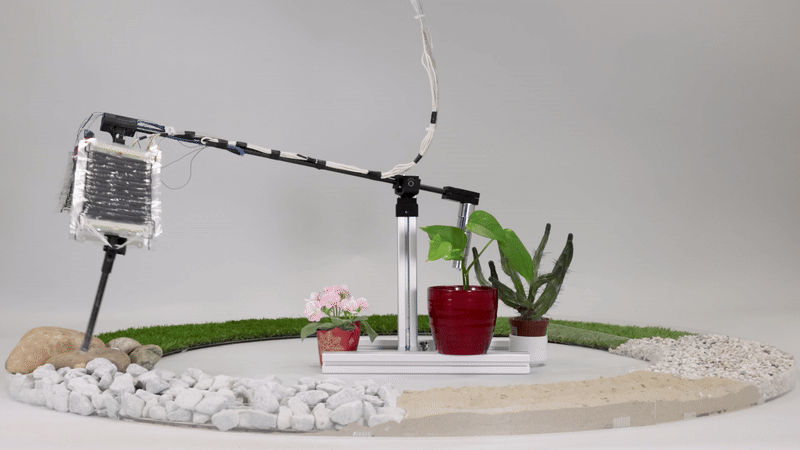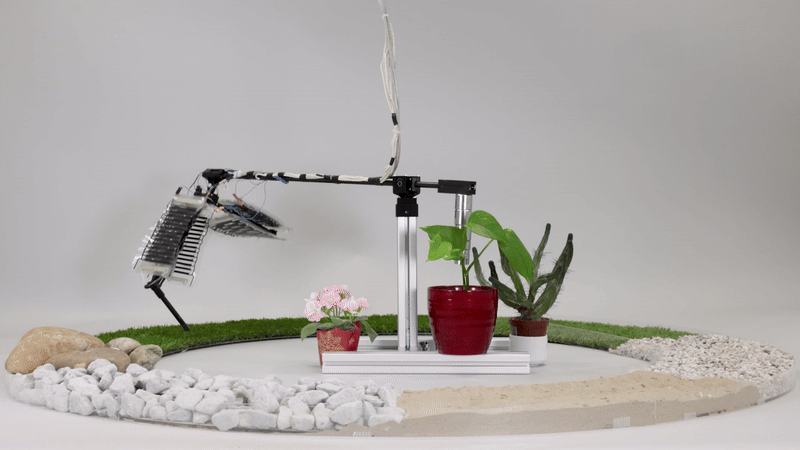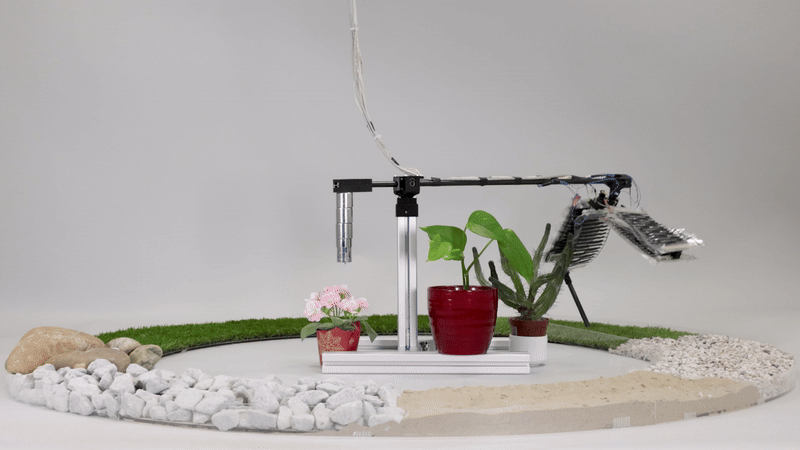
Electrohydraulic musculoskeletal robotic leg for agile, adaptive, yet energy-efficient locomotion
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
tag
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
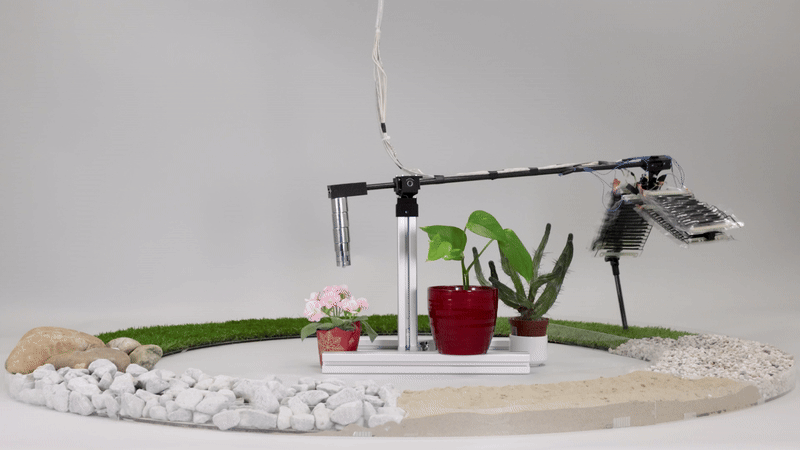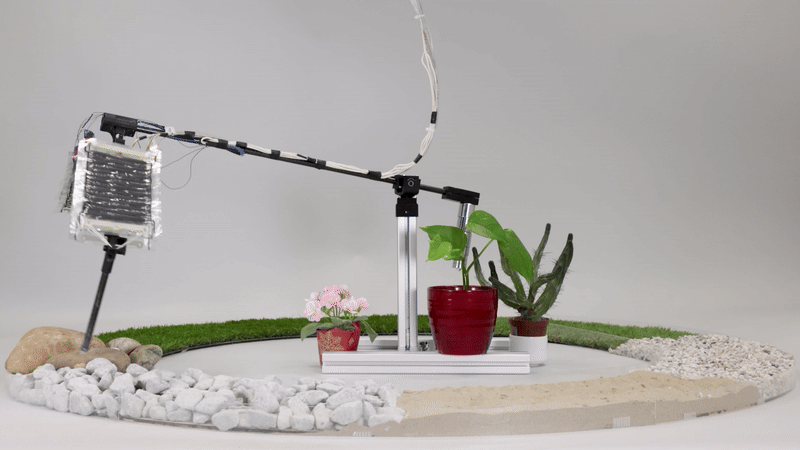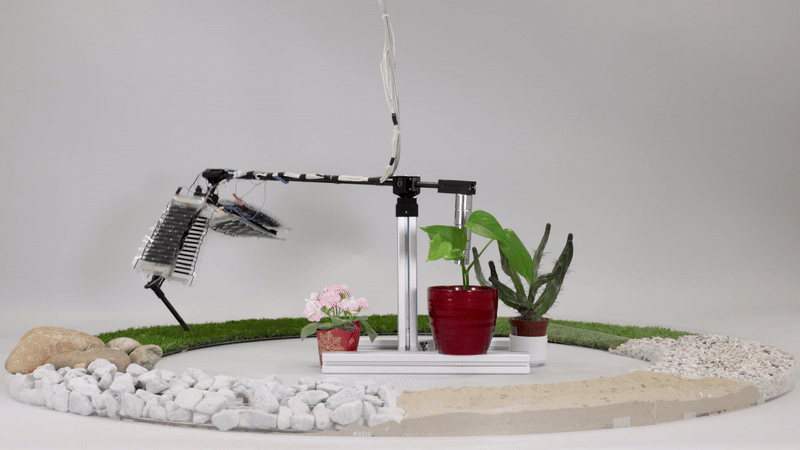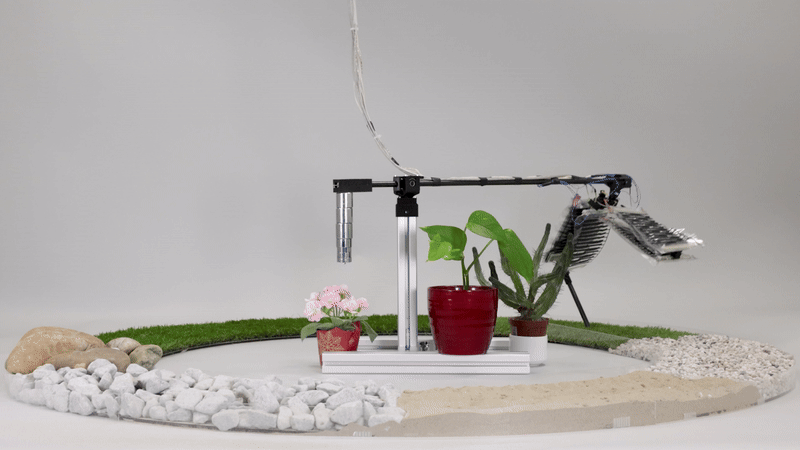
静電油圧人工筋肉で動く脚ロボットが機敏で適応力があり、エネルギー効率の良いロコモーションを実現
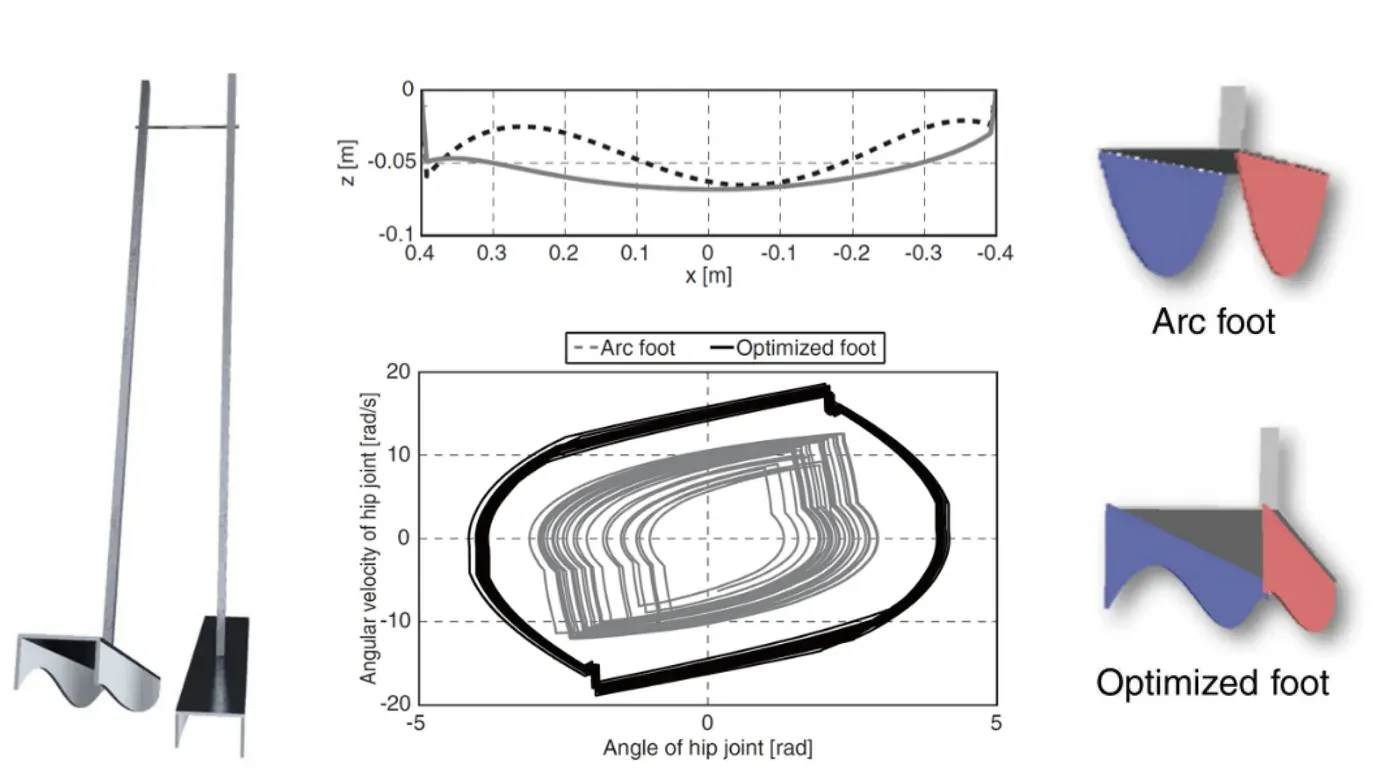
最適化された受動歩行機の足裏形状は斜面の傾斜角の変化に対するロバスト性を向上させる。
足裏形状を最適化し、斜面傾斜角変化にロバストな受動歩行を実現する