
Abstract
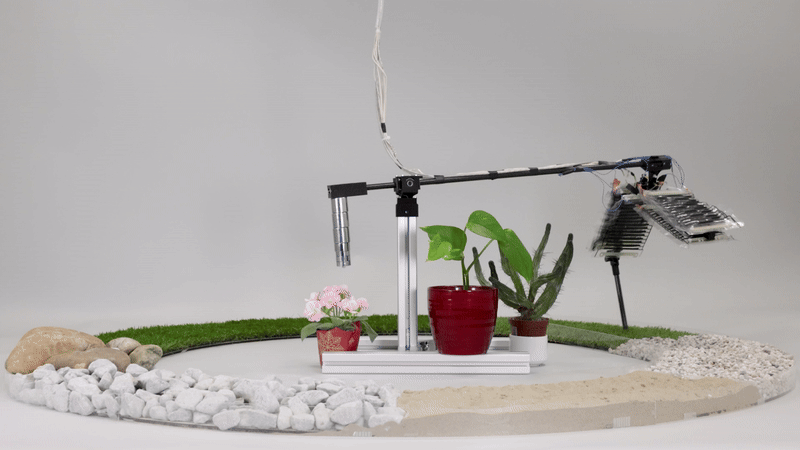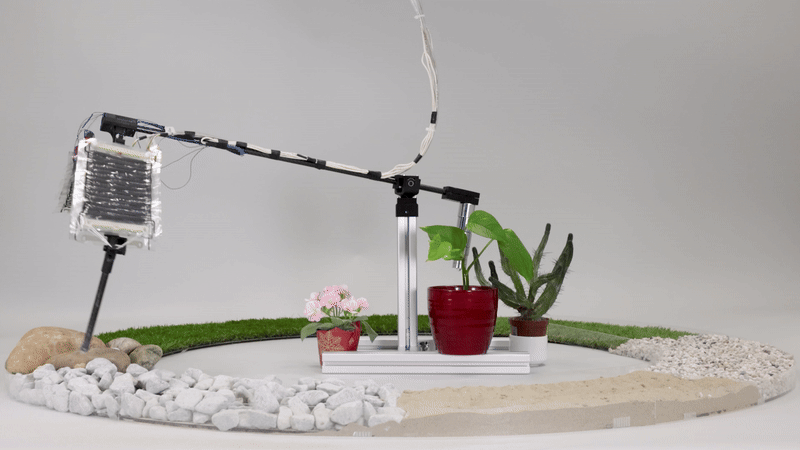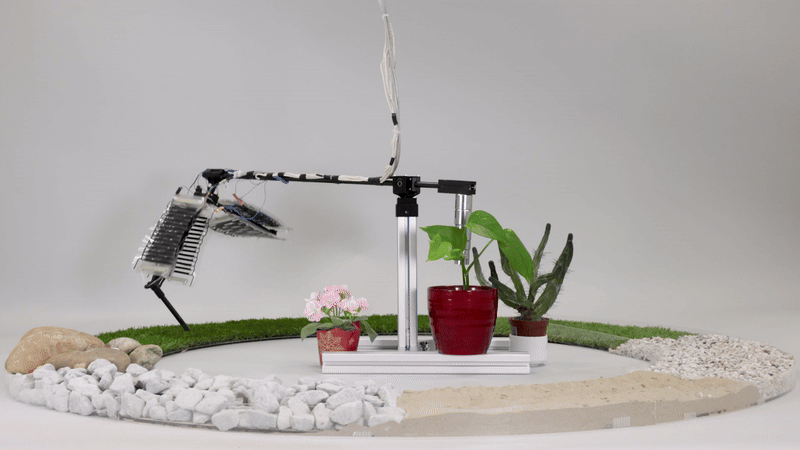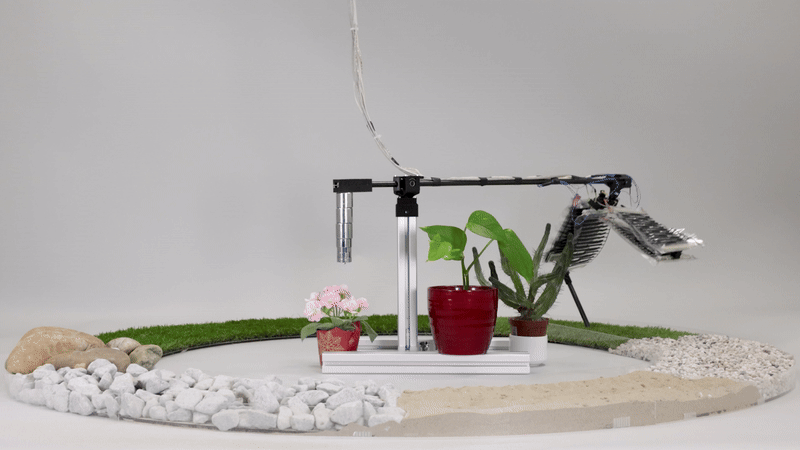
非構造的な環境におけるロボットのロコモーションには、機敏で適応性が高く、エネルギー効率の高いアーキテクチャが要求される。このような地形を横断するために、脚式ロボットは剛性の高い電磁モーターとセンサーそしてコンピューターを用いて、能動的に環境への適応を図っている。このようなシステムで、自然環境における動物のような俊敏で滑らかな動きを実現することは、依然として難しい。そこで、我々は拮抗する静電油圧式人工筋肉によって駆動される、生物に着想を得た筋骨格系の脚構造を提案する。開発したロボット脚はブームアームに取り付けられており、エネルギー効率に優れながら機敏に様々な地形をホップすることができる。また、静電容量式の自己感知機能により障害物を検出することもできる。この脚は、5Hzを超えるパワフルで俊敏な歩行運動と、脚の高さの40%までのハイジャンプを行い、調整可能な剛性と内在する適応性により、オープンループの力制御のみで、草、砂、砂利、小石、そして大きな岩の上を跳躍移動することができる。静電油圧方式の脚は Cost of Transport が低く(0.73)、スクワット動作のエネルギー消費量は、従来の電磁モーター駆動の脚と比べてわずか1.2%である。この機敏で適応性に優れ、エネルギー効率に優れた特性は、非構造的な自然環境において多目的な運動や操作を可能にする新しい筋骨格系ロボットへの道を切り開くものである。
Citation
@article{buchner2024electrohydraulic,
 author = {Buchner, Thomas JK and Fukushima, Toshihiko and Kazemipour, Amirhossein and Gravert, Stephan-Daniel and Prairie, Manon and Romanescu, Pascal and Arm, Philip and Zhang, Yu and Wang, Xingrui and Zhang, Steven L and Walter, Johannes and Keplinger, Christoph and Katzschmann, Robert K},
 journal = {Nature Communications},
 number = {1},
 pages = {7634},
 publisher = {Nature Publishing Group UK London},
 title = {Electrohydraulic musculoskeletal robotic leg for agile, adaptive, yet energy-efficient locomotion},
 volume = {15},
 year = {2024}
}
Download BibTeXロボットソフトロボティクス身体性知能筋骨格ロボット生物規範ロボット脚式ロボットHASEL静電油圧アクチュエーター静電アクチュエーターロコモーション日本語