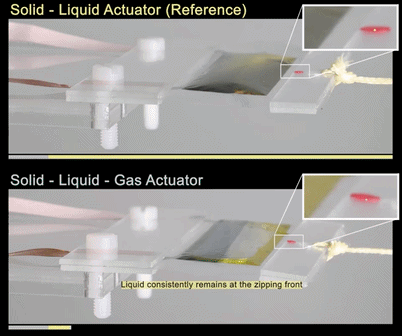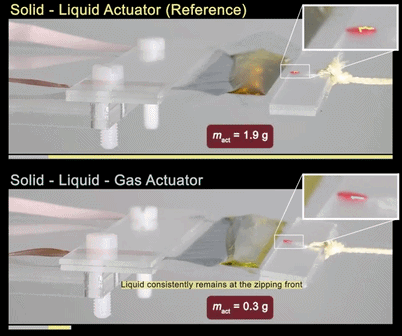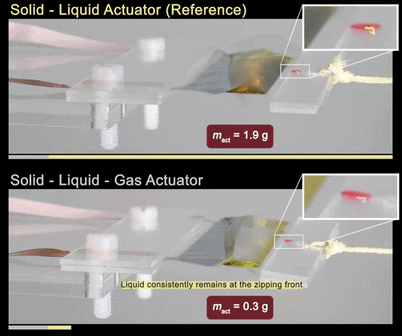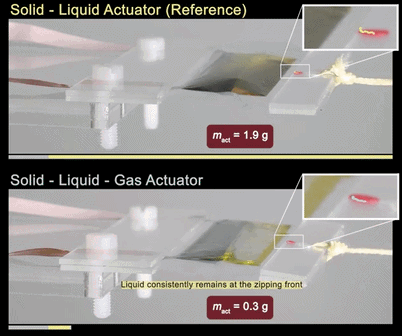
Ultralight soft electrostatic actuators based on solid-liquid-gas architectures
液体–固体アクチュエーターに第3相の気体誘電体を導入することで超軽量ソフト静電アクチュエーターを実現する。
tag
液体–固体アクチュエーターに第3相の気体誘電体を導入することで超軽量ソフト静電アクチュエーターを実現する。
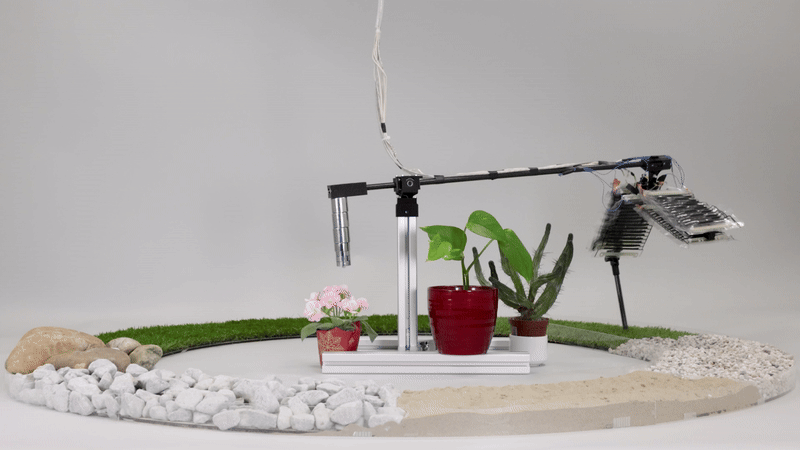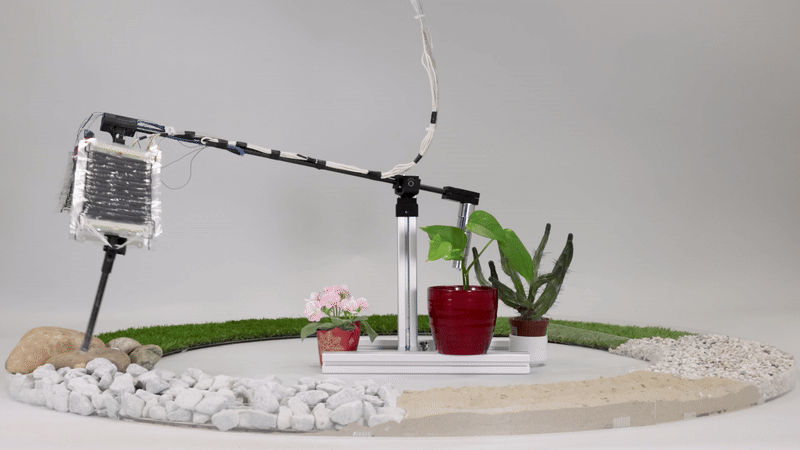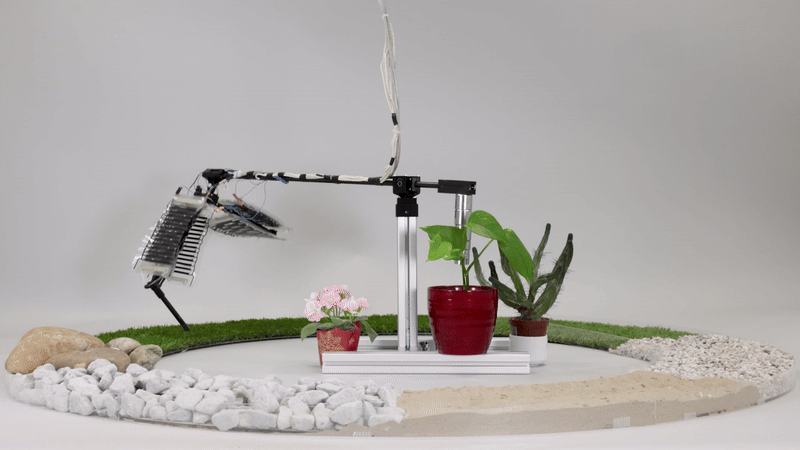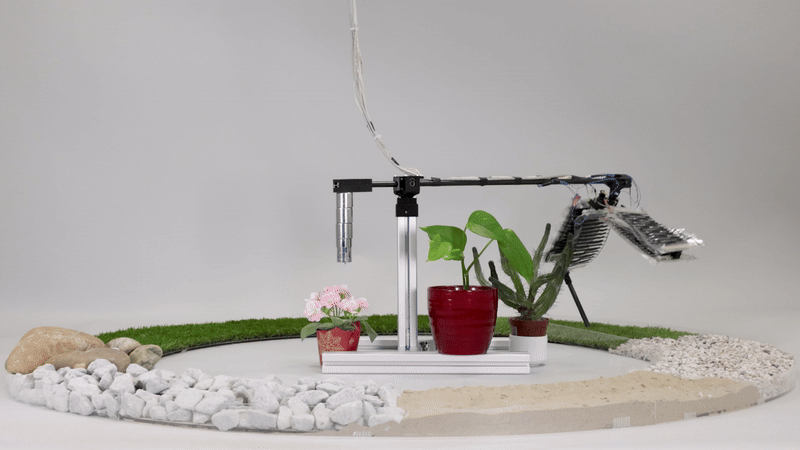
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
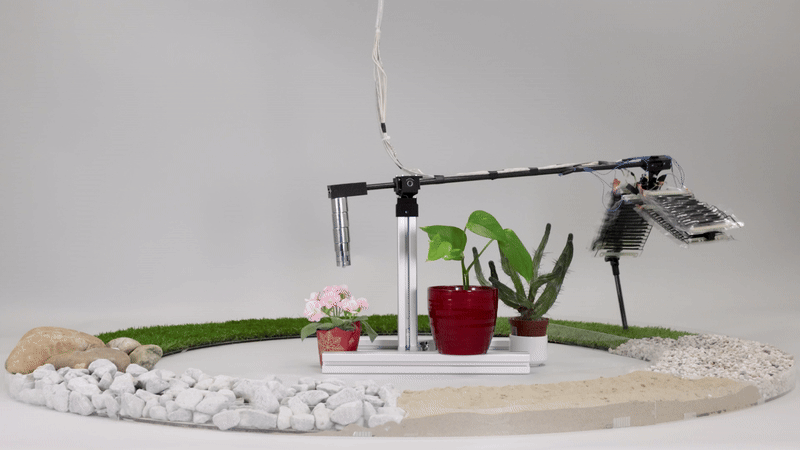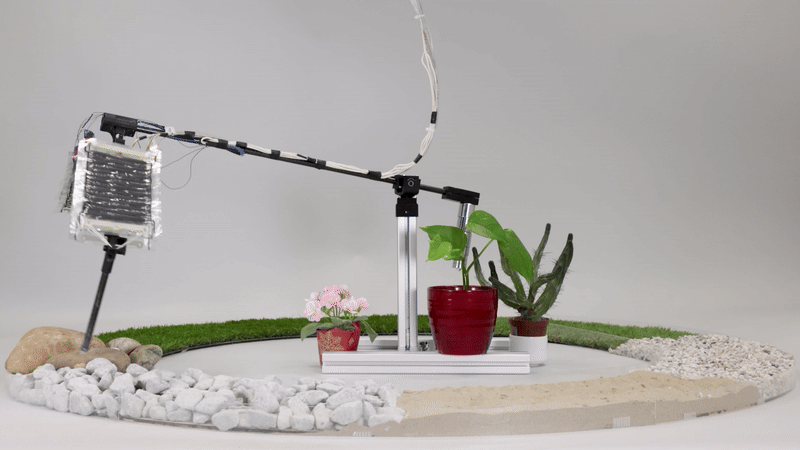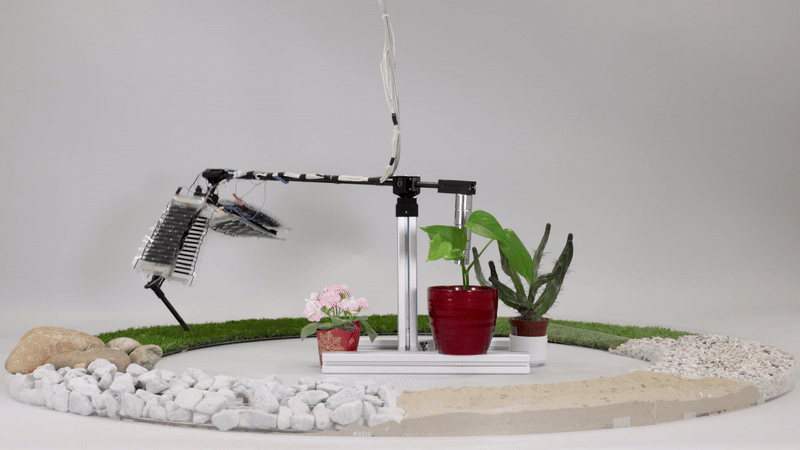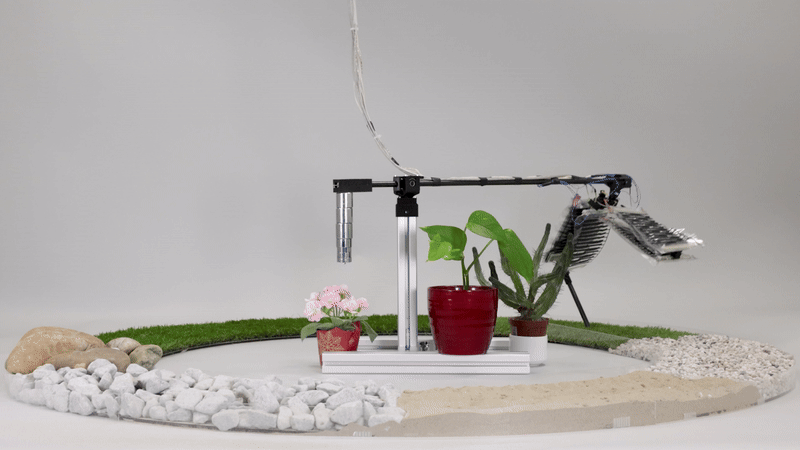
静電油圧人工筋肉で動く脚ロボットが機敏で適応力があり、エネルギー効率の良いロコモーションを実現