
遊泳運動における筋活動の生物学的理解のためのロボットアニマル
概要
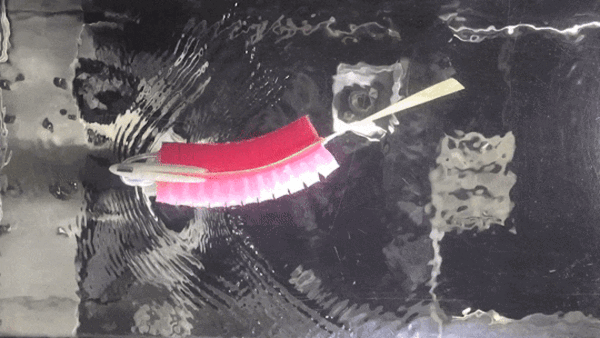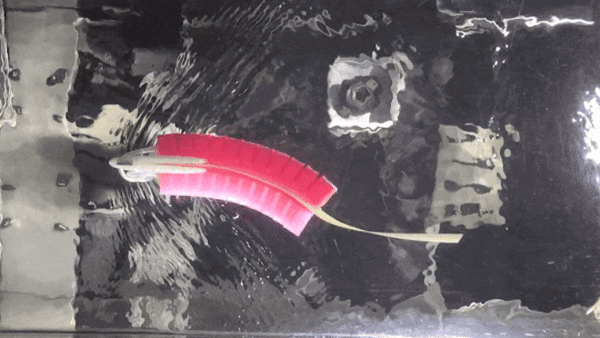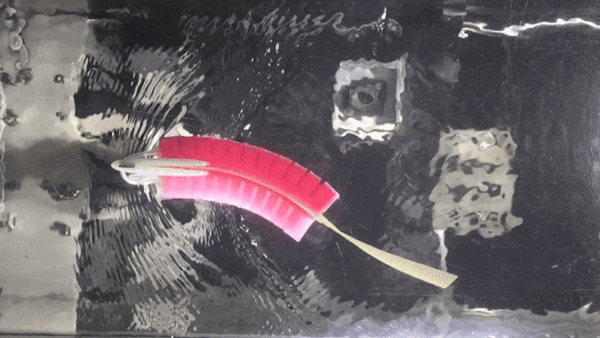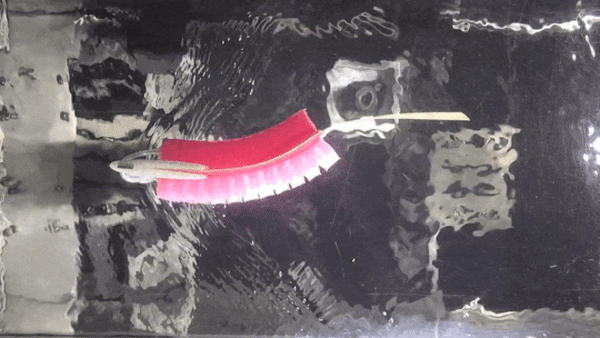
多くの魚は体を波状に動かして泳ぎますが、生きた魚の筋活動を制御・測定することは困難です。この問題に取り組むため、拮抗配置した高速PneuNetアクチュエーターとガリウム・インジウム(eGaIn)ひずみセンサーを備えた、全身が柔らかい魚ロボットを開発しました。
実験データと遺伝的アルゴリズムを用いて調整したシンプルなデータ駆動モデルにより、ソフトアクチュエーターの共収縮の影響も含め、さまざまな駆動周波数と圧力におけるロボットの動きを正確に予測できます。このモデルを用いて、尾部の振幅をリアルタイムで制御するコントローラーを構築しました。このロボットは、水中での推進や、体を波状に動かす運動の制御を研究するための新たな実験基盤となります。
ビデオ
スライド
論文
Modeling and control of a soft robotic fish with integrated soft sensing
ロボット魚動物尻尾ソフトロボティクス生物規範ロボット制御ロコモーション遊泳身体性知能形態学的知性空圧アクチュエーターEGaInシミュレーション最適化日本語