
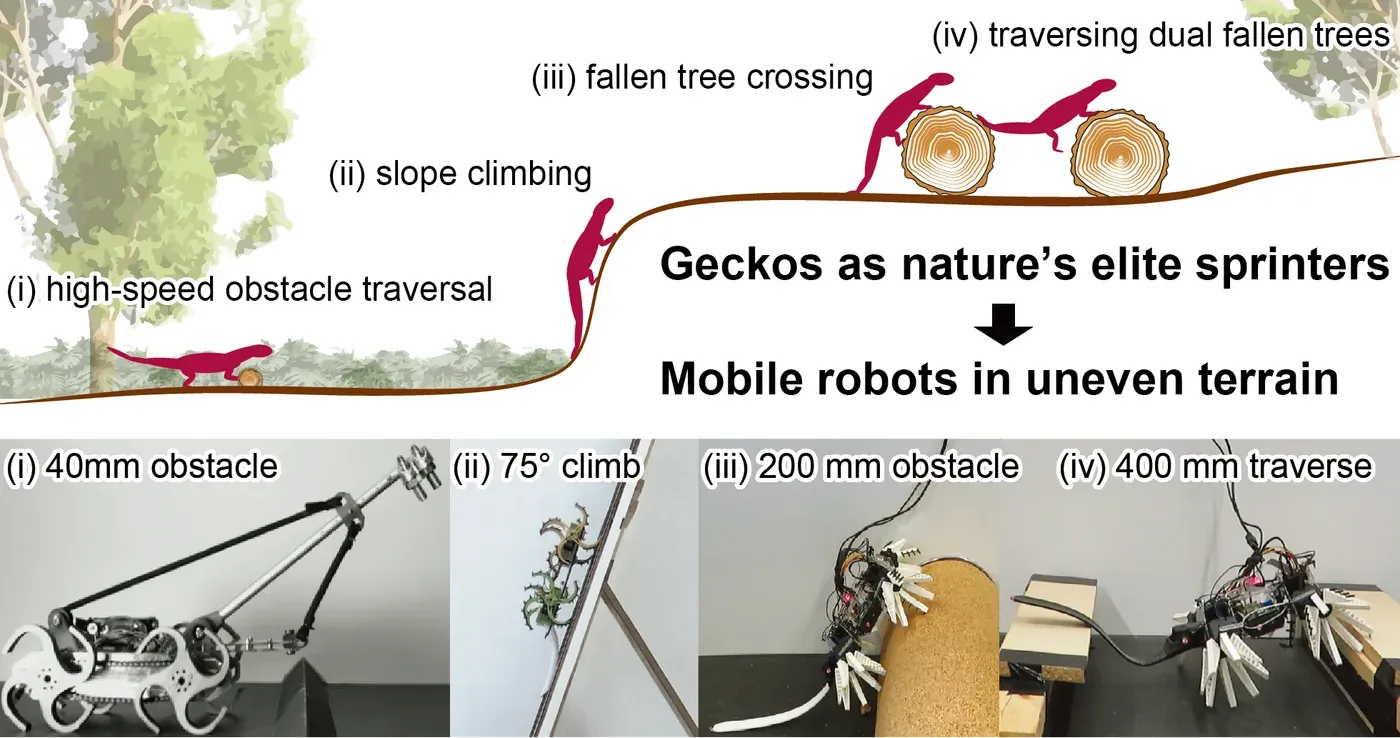
自然界のトップスプリンターであるトカゲから着想を得たロボット
概要
起伏や障害物のある環境での移動は、ロボット工学における長年の課題です。特に小型ロボットでは、障害物が相対的に大きくなるため、この課題が顕著になります。そこで、優れた走行能力を持つトカゲから着想を得て、尻尾の能動・受動的な動き、質量分布、質量の弾性支持といった設計上の工夫が、移動性能にどう寄与するかを調べました。
はじめに、回転脚機構と柔軟な頸部を持つ試作機を製作し、質量分布が移動速度や障害物の乗り越え性能に与える影響を調べました。次に、柔軟な尻尾を追加し、登坂性能と障害物の乗り越え性能を評価しました。さらに、Fin Ray回転脚機構と、硬さが異なる能動駆動の尻尾を備えたロボットを開発し、胴体よりも大きな障害物の乗り越えに成功しました。このロボットは、生物の移動における「形態学的知性」の研究にも役立ちます。