
Abstract
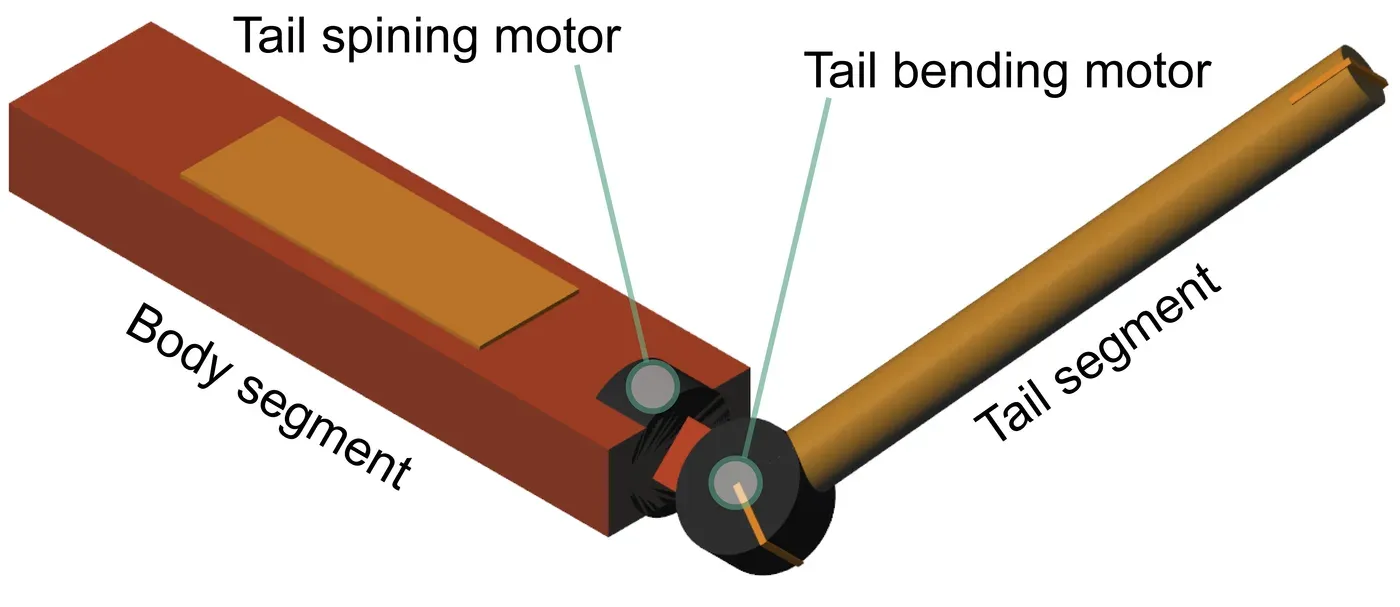
樹上性哺乳類は、立体的で足場が途切れる環境を移動する。多くの種で尾の利用が観察されているが、樹上生活への適応が見られる動物でも、例えば霊長類では落下による骨折が報告されている。リスは、樹上性哺乳類の中でも特に高い運動能力を持つ動物の一つである。 YouTubeで話題になった動画には、ハイイロリス(Sciurus carolinensis)が投稿者の庭を自ら訪れ、餌を得るために障害物コースを進む様子が映されている。課題の一つに失敗すると、リスはコースから弾き飛ばされ、当初は体の回転を制御できない状態になる。動画の予備的な分析から、リスはまず尾を回転させて頭部を安定させ、着地点に視線を定めることが分かった。その後、尾の回転によって体の回転を打ち消すモーメントを生み出し、体の回転を減速・停止させて着地に備える。 本研究では、リスが空中での姿勢制御に尾を利用するという仮説を検証し、この立ち直り動作を支える尾の機能を明らかにする。予備観察から得た基本的な時空間情報を基に、解析モデルを用いて予期せぬ放物運動中のリスの運動を予測する。尾の軌道を計算するマルチボディモデルにより、立ち直り動作を最適化するとともに、慣性を利用した空中姿勢制御の限界を調べる。 さらに、モデルの妥当性とその背後にある力学を実験で検証するため、リスの形態を単純化したロボットを開発し、駆動可能な尾によって立ち直り動作を再現する。このロボットは、2基の高速ブラシレスモーターで2自由度の尾を駆動し、瞬発的な動作を生み出すことで、実機による空中での立ち直り動作の検証を可能にする。
Citation
@article{fukushima2021self,
  title = {Self-righting in squirrels during unexpected falls – towards the crucial function of bushy tails in arboreal mammals},
  author = {Fukushima, Toshihiko and Siddall, Robert and Byrnes, Gregory and Nyakatura, John A. and Toussaint, S\'{e}verine and Ardian, Jusufi},
  journal = {Integrative and Comparative Biology},
  volume = {61},
  number = {Supplement 1},
  pages = {P11-2},
  publisher = {Oxford University Press},
  organization = {Society for Integrative and Comparative Biology},
  month = jan,
  year = {2021},
  doi = {10.1093/icb/icab002},
  url = {https://sicb.org/abstracts/self-righting-in-squirrels-during-unexpected-falls-towards-the-crucial-function-of-bushy-tails-in-arboreal-mammals/},
  month_numeric = {1}
}
Download BibTeX