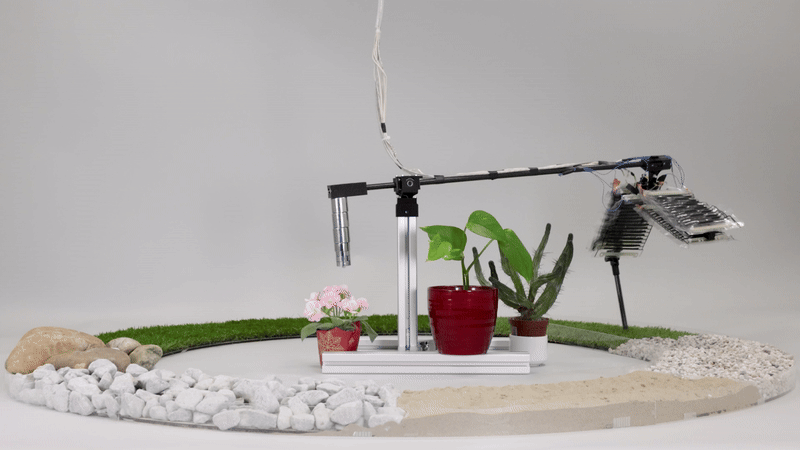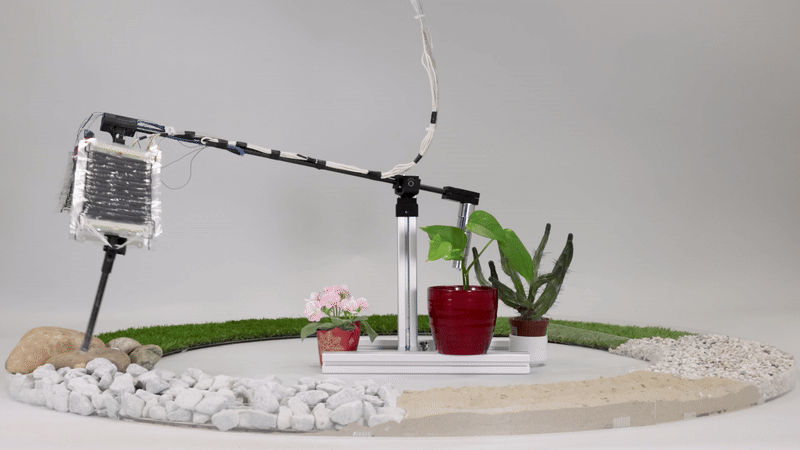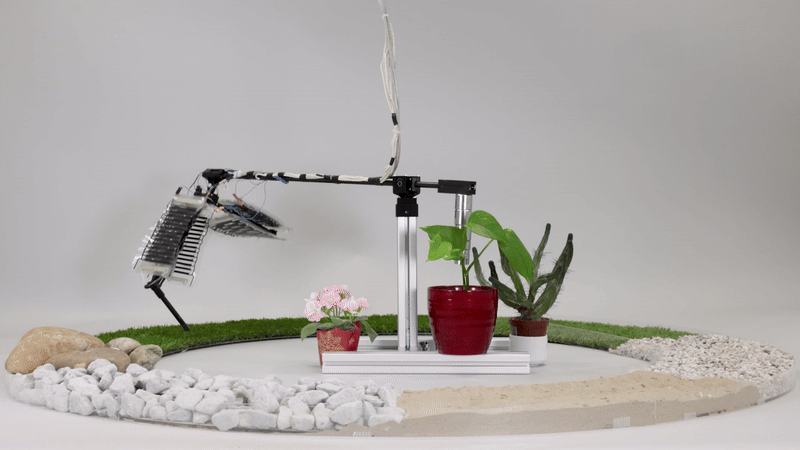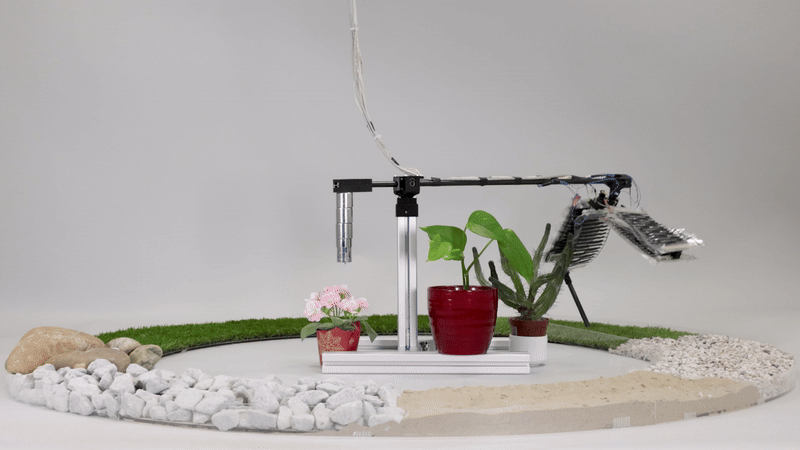
Electrohydraulic musculoskeletal robotic leg for agile, adaptive, yet energy-efficient locomotion
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
tag
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
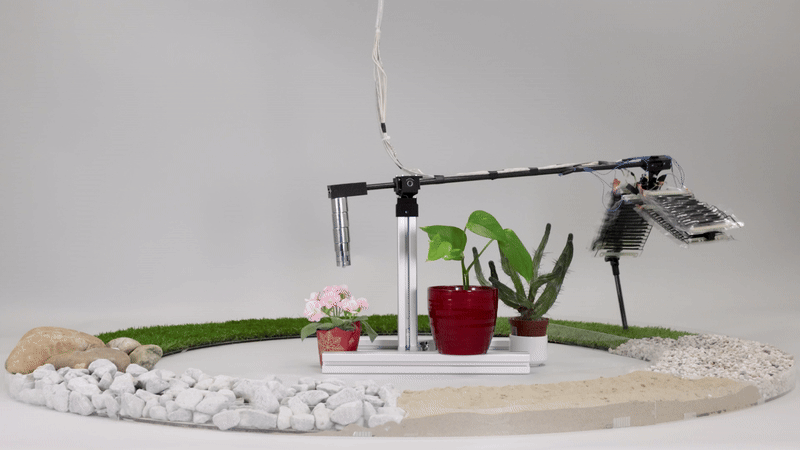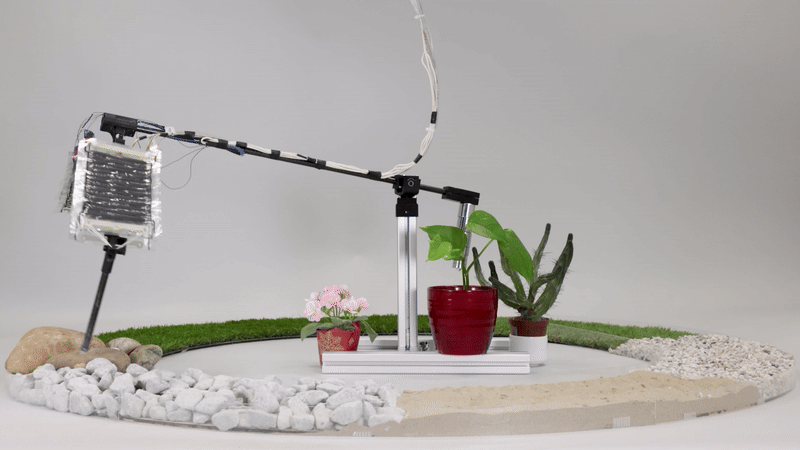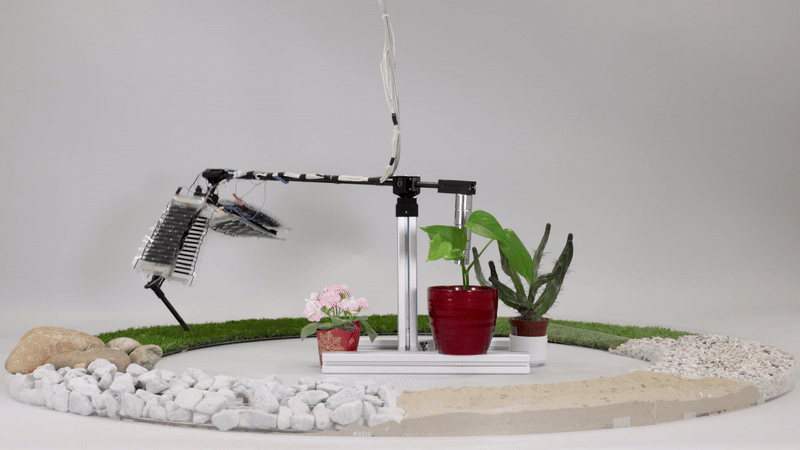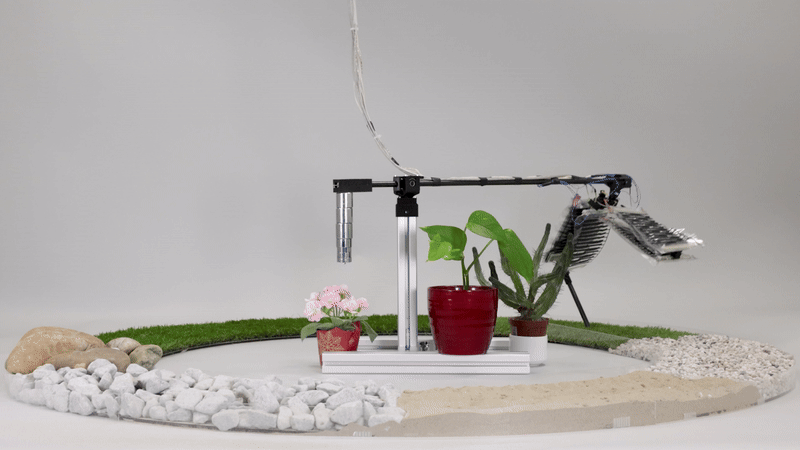
静電油圧人工筋肉で動く脚ロボットが機敏で適応力があり、エネルギー効率の良いロコモーションを実現
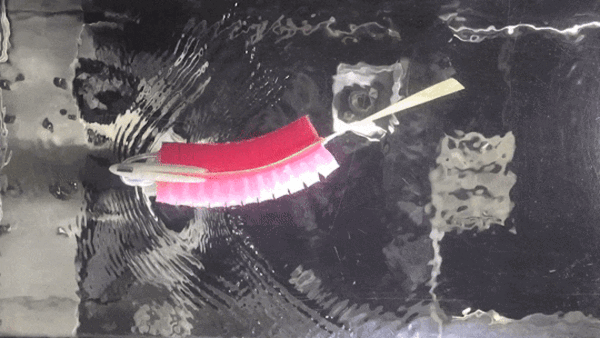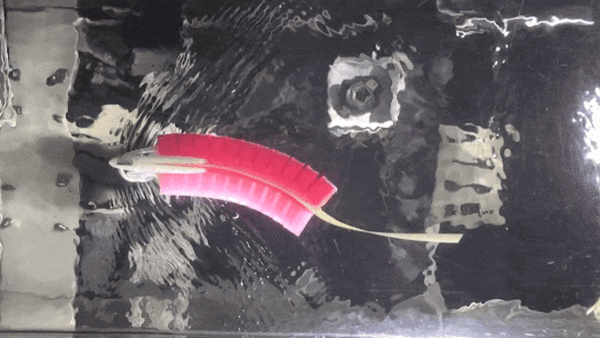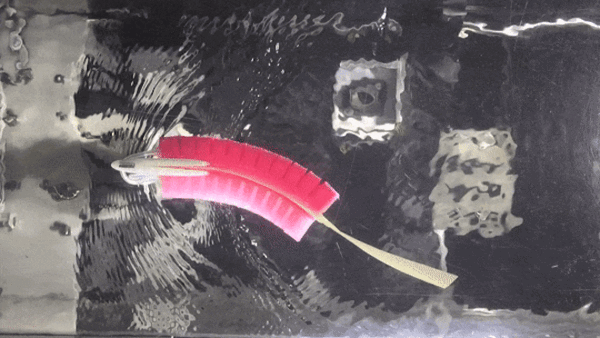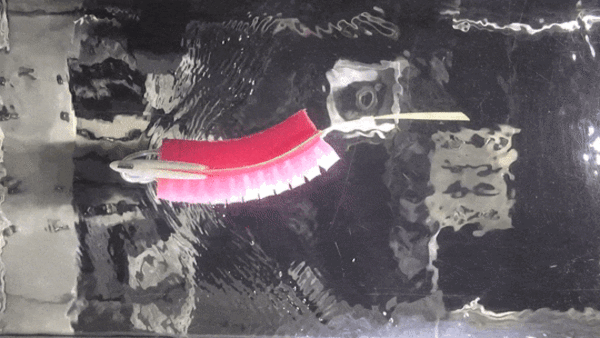
遊泳運動における筋活動の生物学的理解のためのロボットアニマル
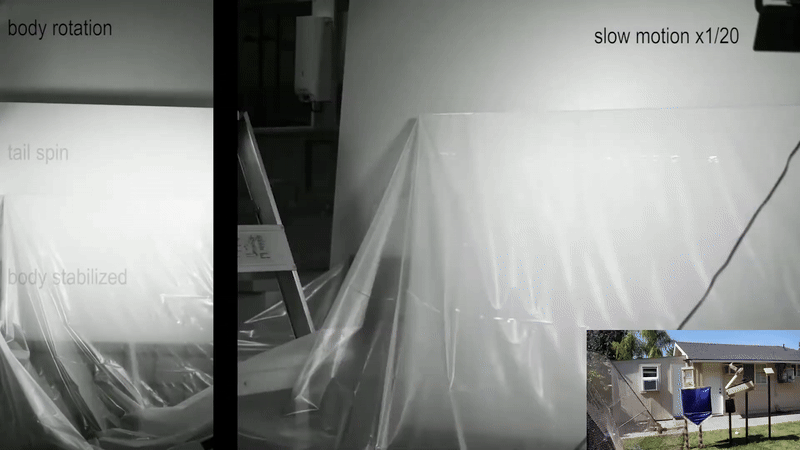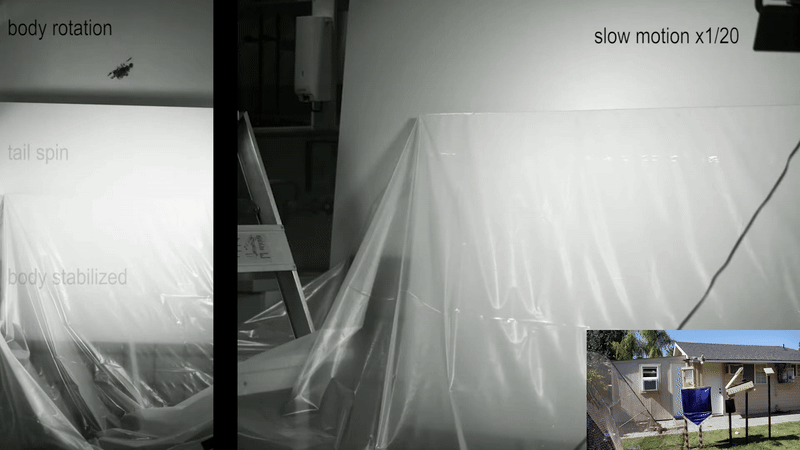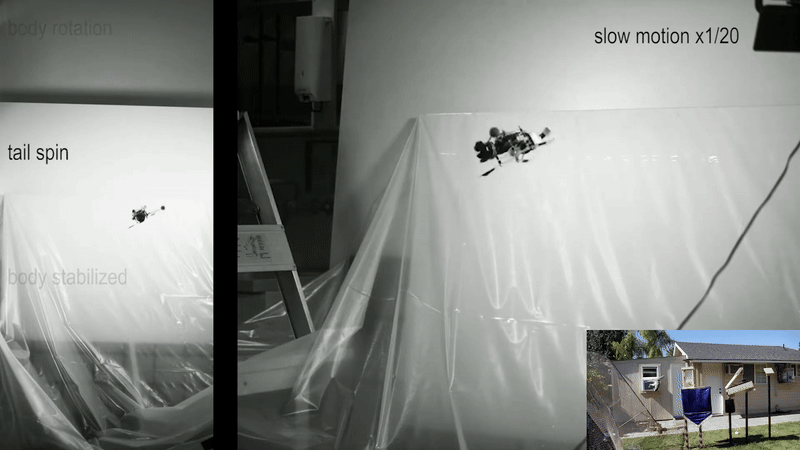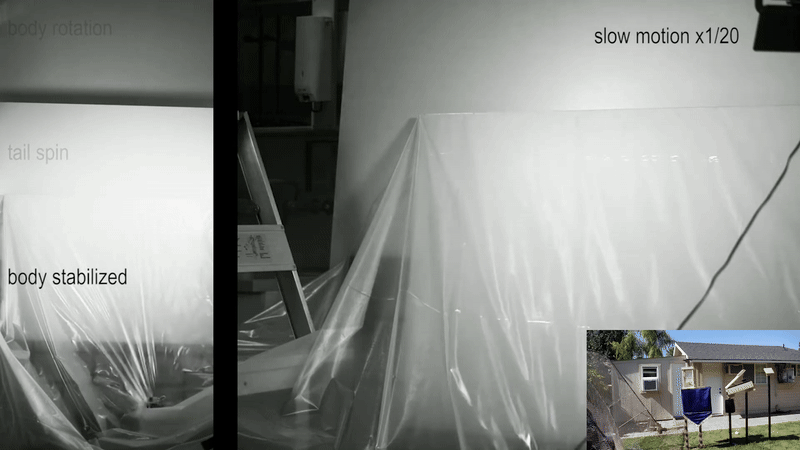
リスの体重のたった3%重量の尻尾の慣性力は、予想外な落下から空中で立ち直りを可能にし、安全な着地を実現する。
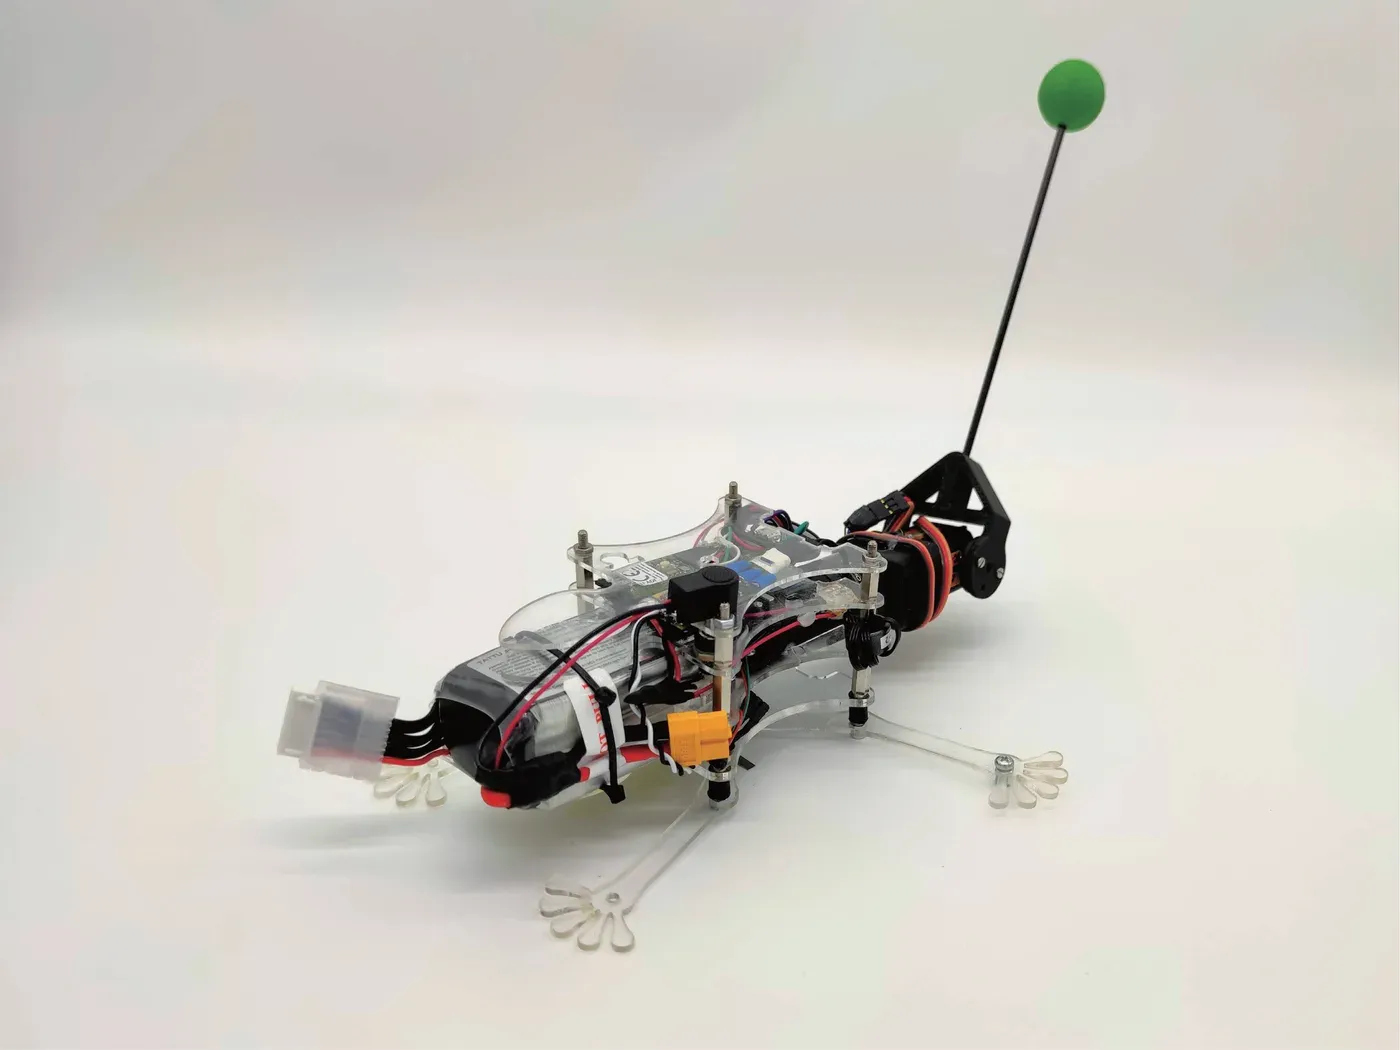
リスの空中姿勢制御能力を研究するためのリスロボット
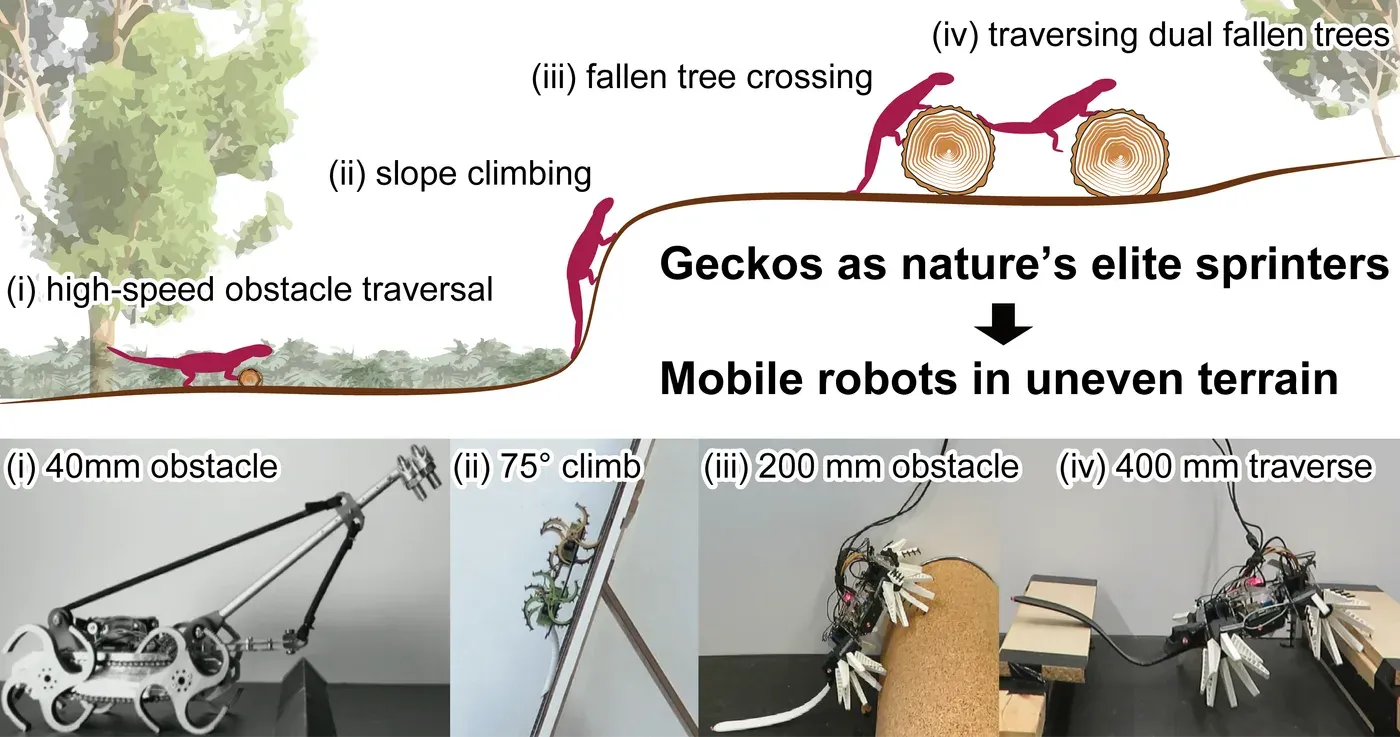
自然界のトップスプリンターであるトカゲの形態学的知性は、ロボットの非構造的環境下におけるロコモーションを可能にする。
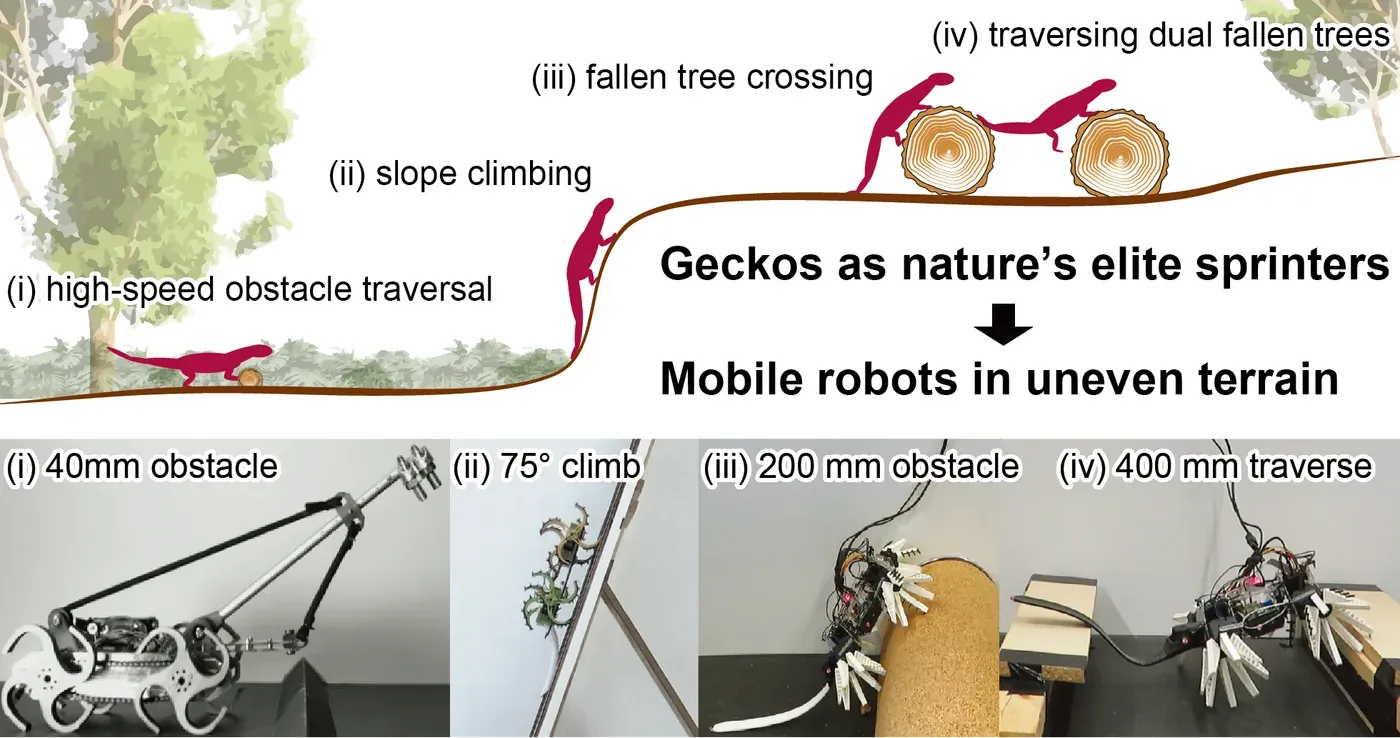
自然界のトップスプリンターであるトカゲから着想を得たロボット
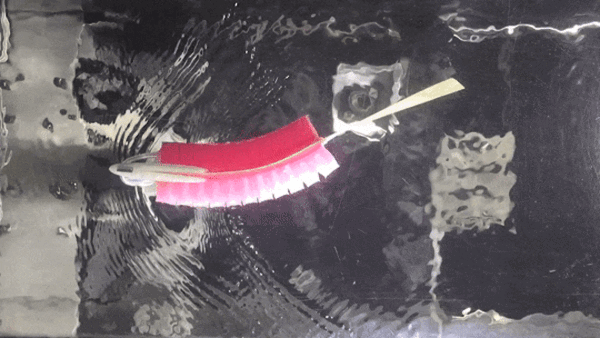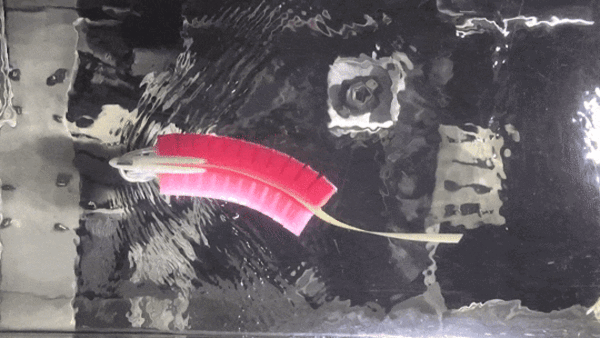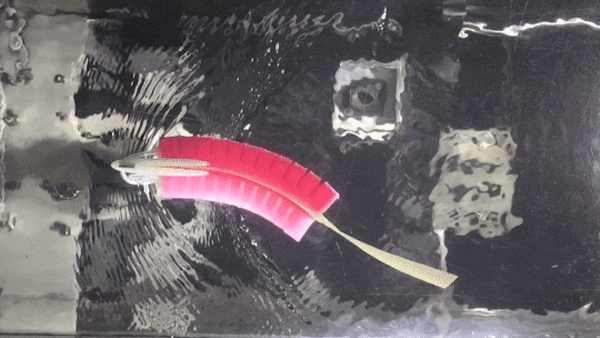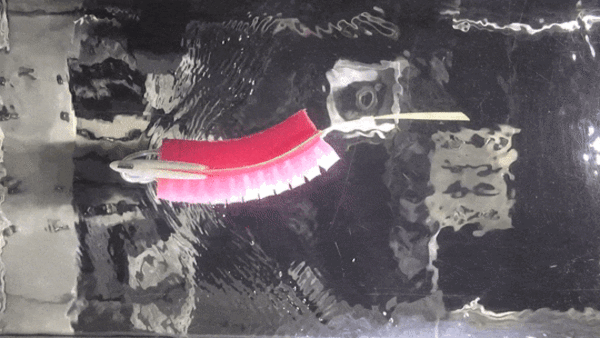
eGaInセンサーとデータドリブンなモデルで完全に柔軟な魚ロボットの実時間制御を実現する。
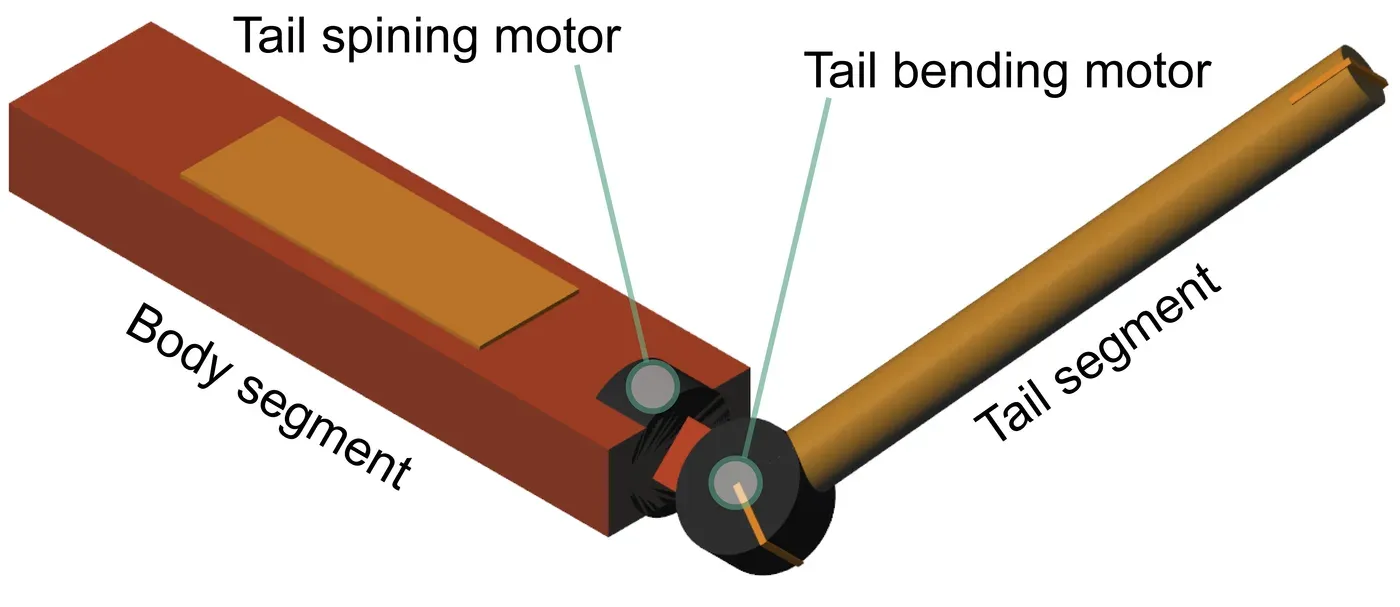
尻尾の慣性動作はリスの空中での姿勢制御を可能にする。
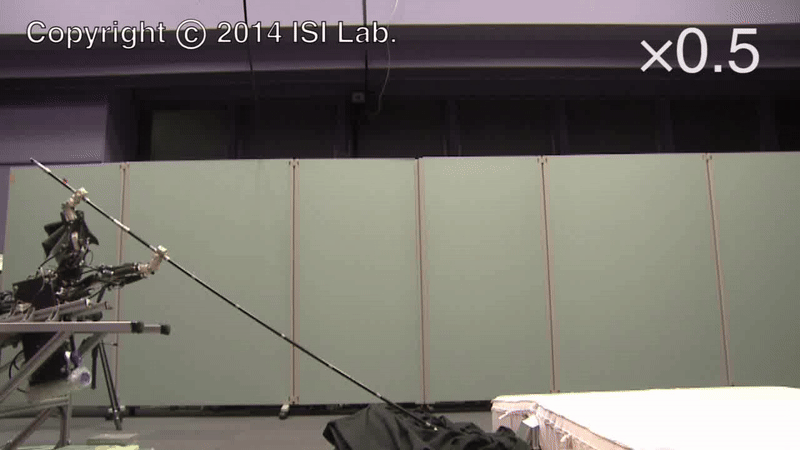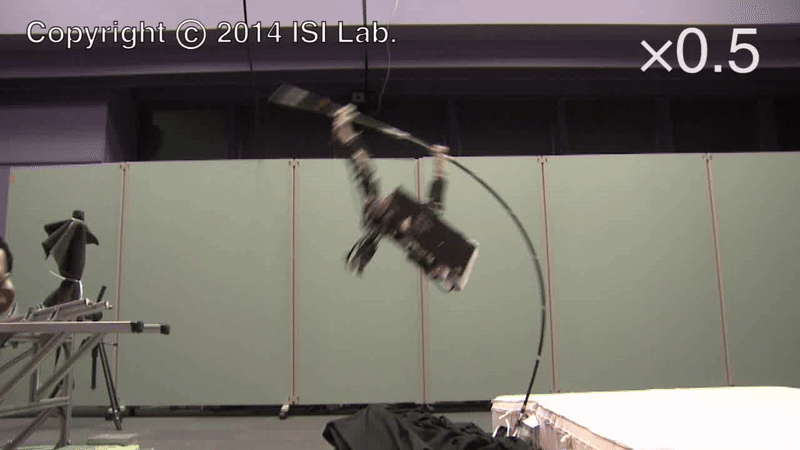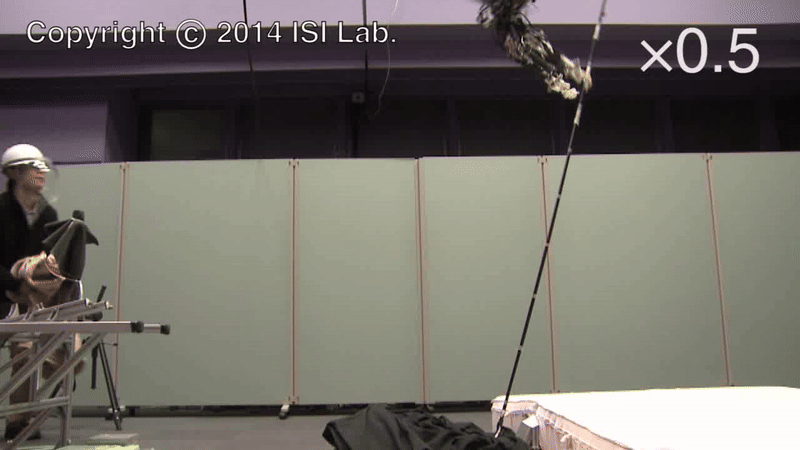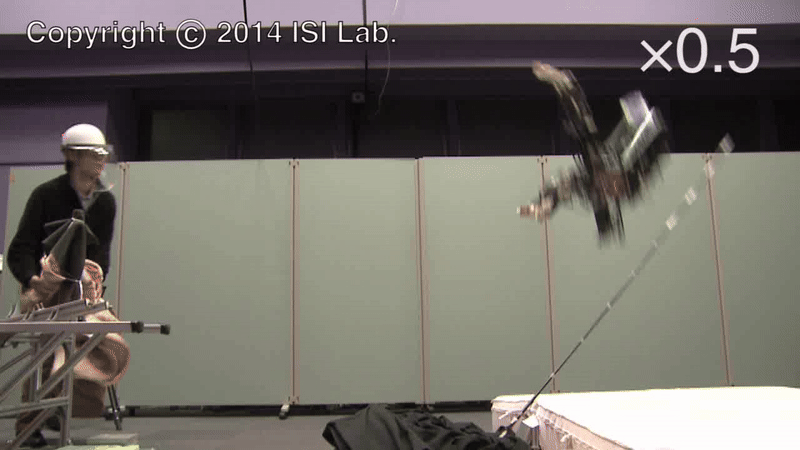
双腕ヒューマノイドロボットにより、1.67mの棒高跳びに成功する。
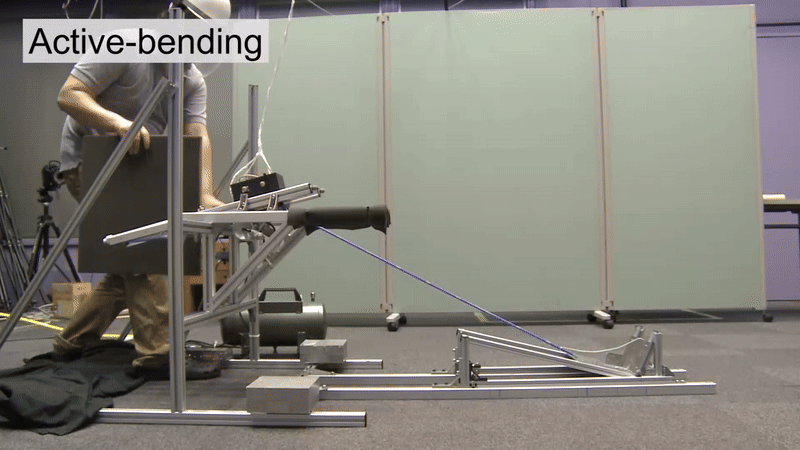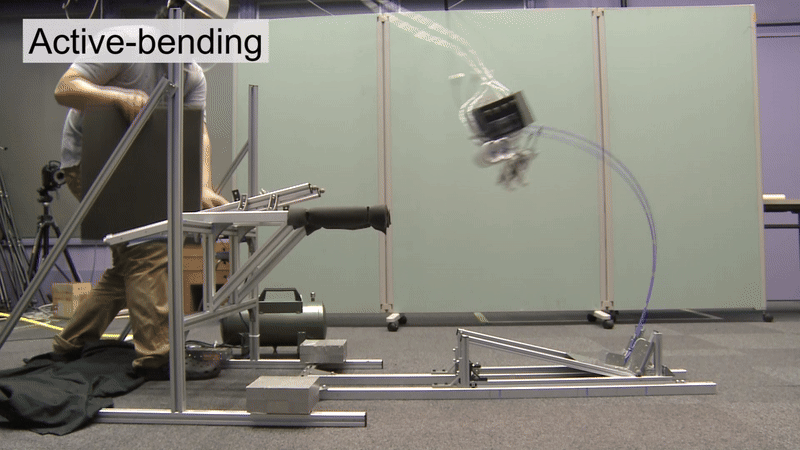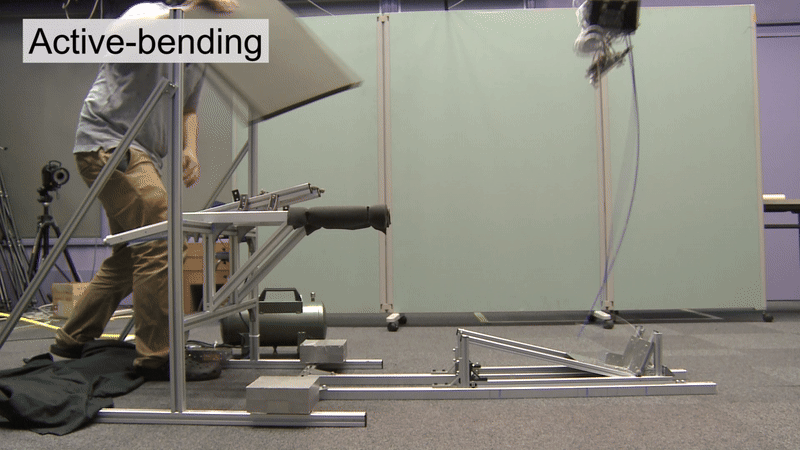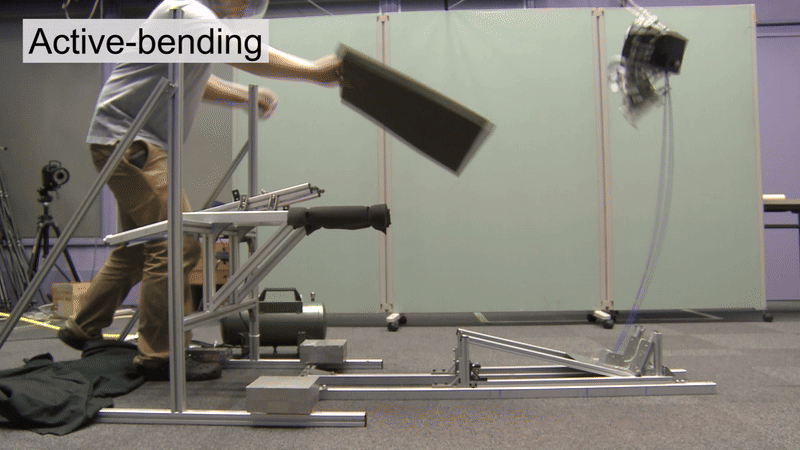
ポール支持期における能動ポール曲げ動作は棒高跳びロボットの跳躍高さを向上させる。
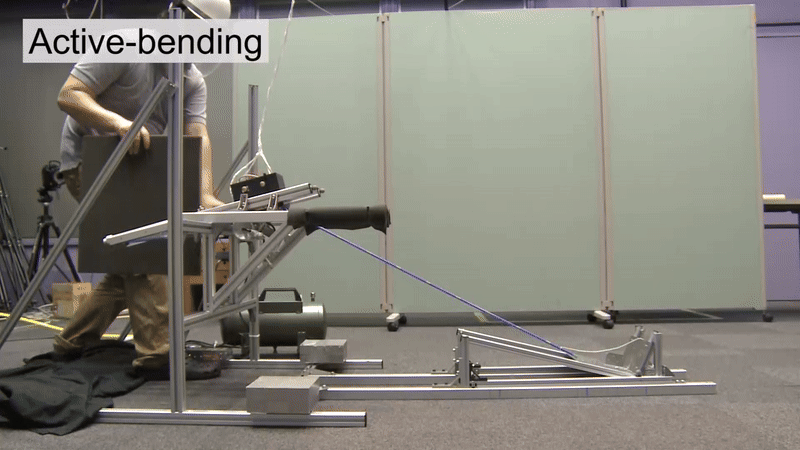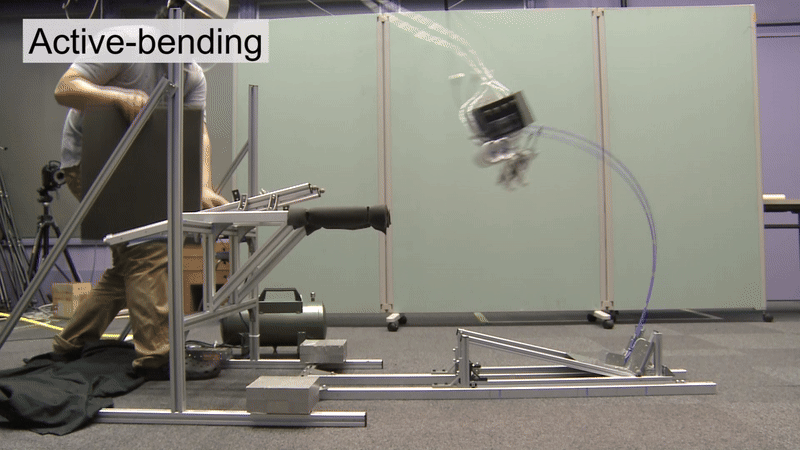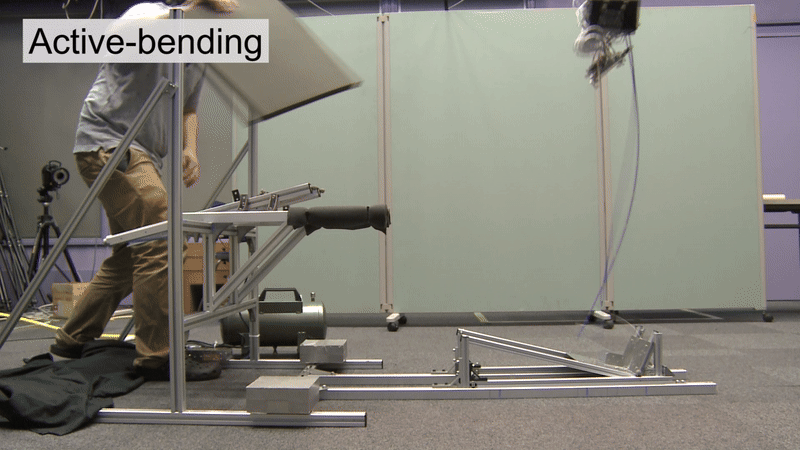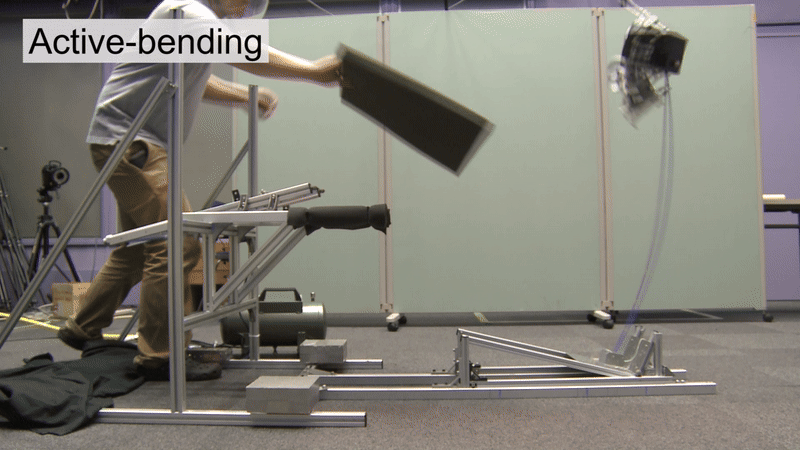
ロボット工学の観点からのスポーツバイオメカニクス
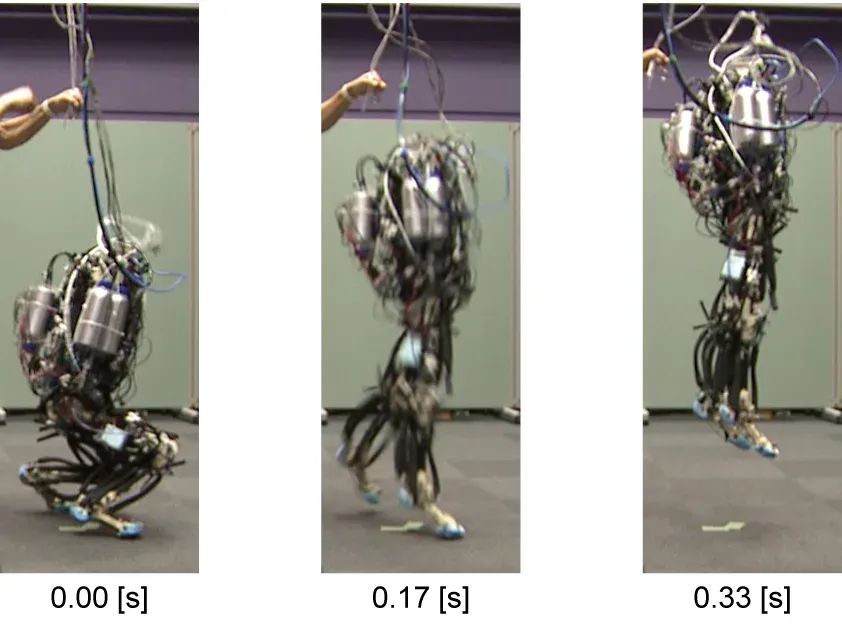
角度依存モーメントアーム機構は筋骨格ロボットの跳躍可能姿勢の幅を広げる
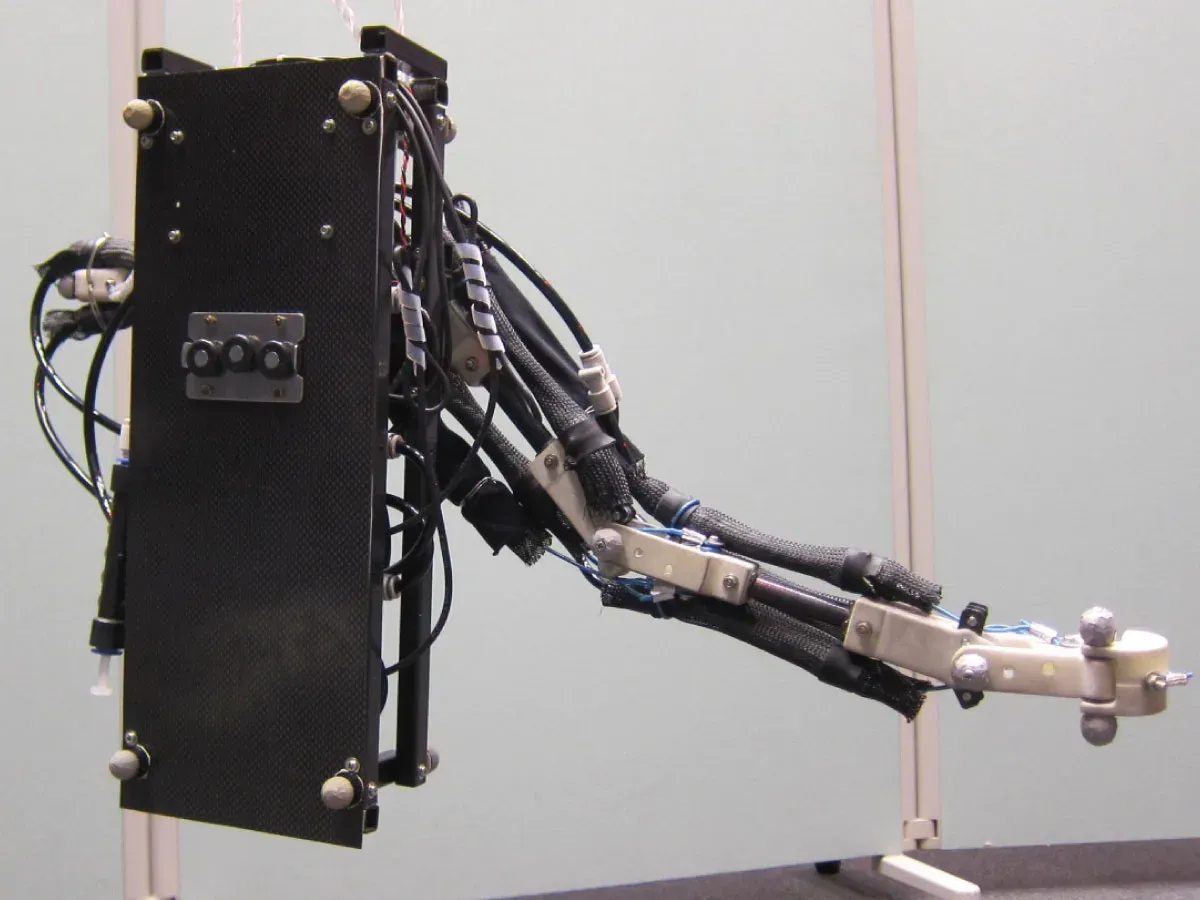
棒高跳びにおけるスイング動作は慣性的にポールに曲げモーメントを印可する。