🐟 魚ロボット
遊泳運動における筋活動の生物学的理解のためのロボットアニマル
tag
遊泳運動における筋活動の生物学的理解のためのロボットアニマル
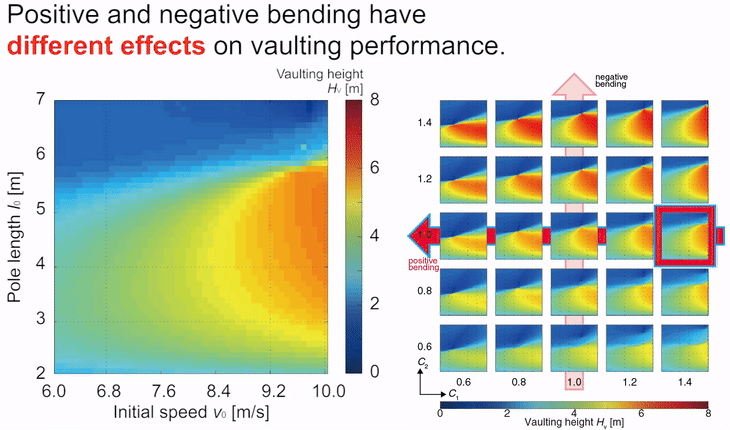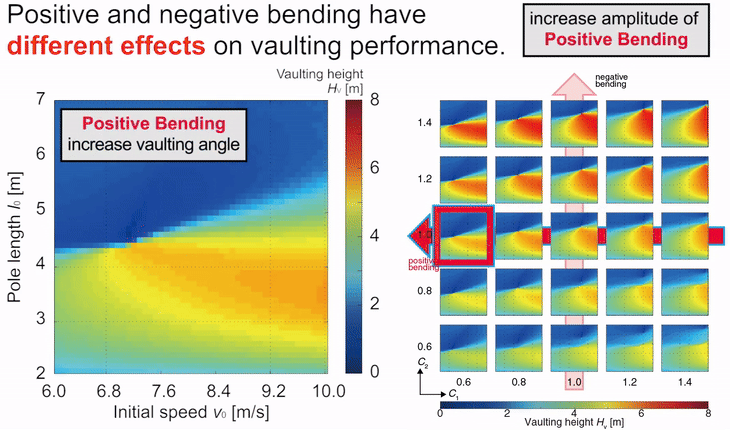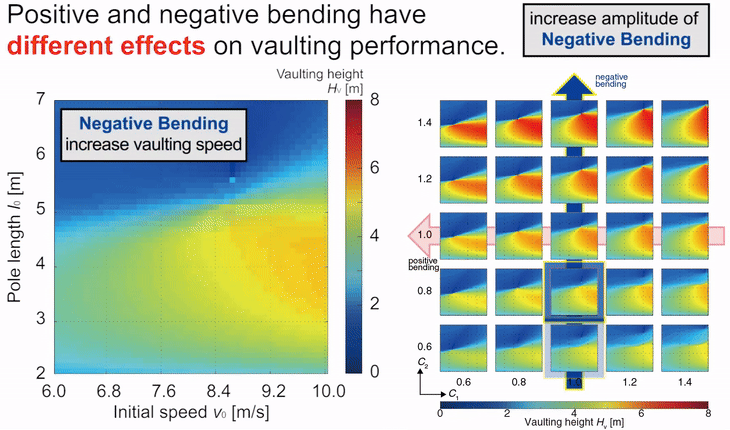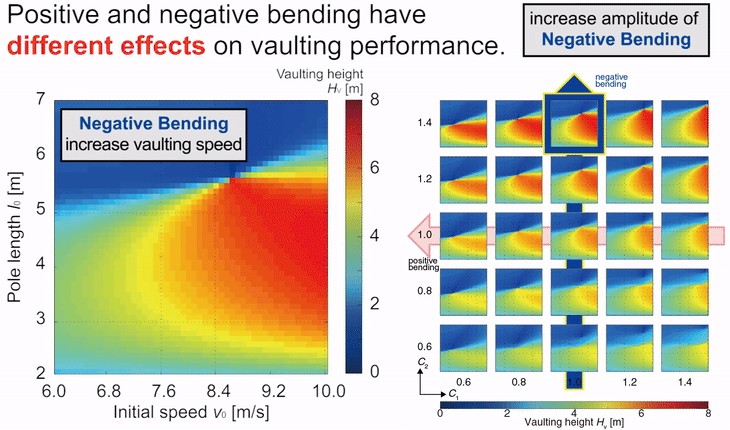
ポール高跳び高さ向上のために大域的かつ相互作用を考慮したポール支持期の動作パラメーター空間を探索する。
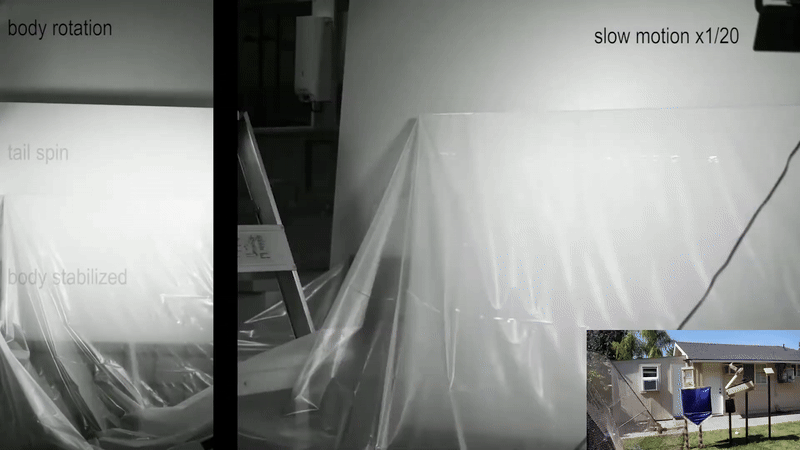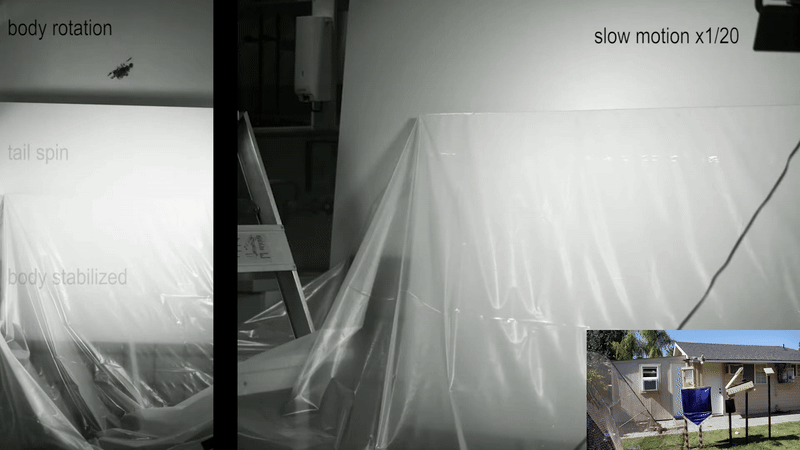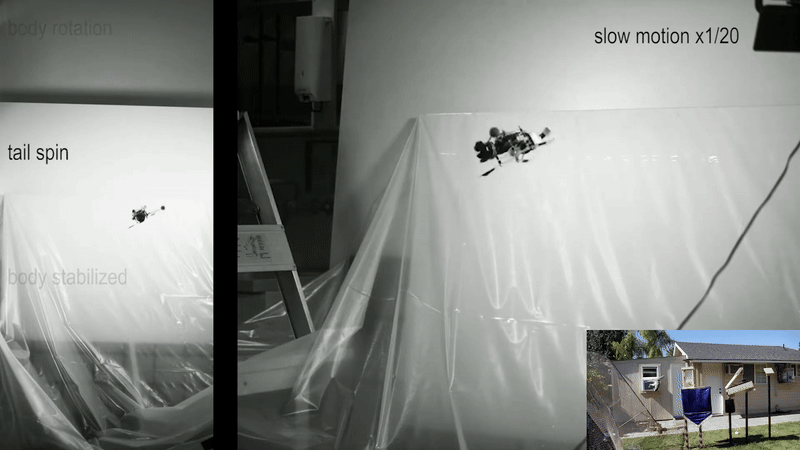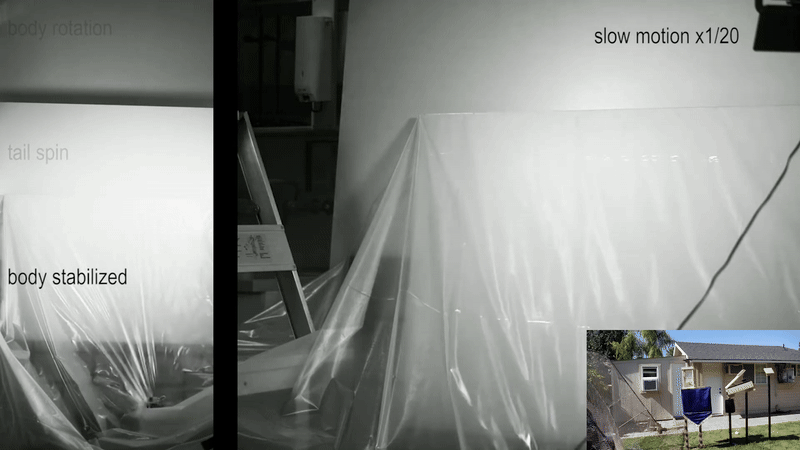
リスの体重のたった3%重量の尻尾の慣性力は、予想外な落下から空中で立ち直りを可能にし、安全な着地を実現する。
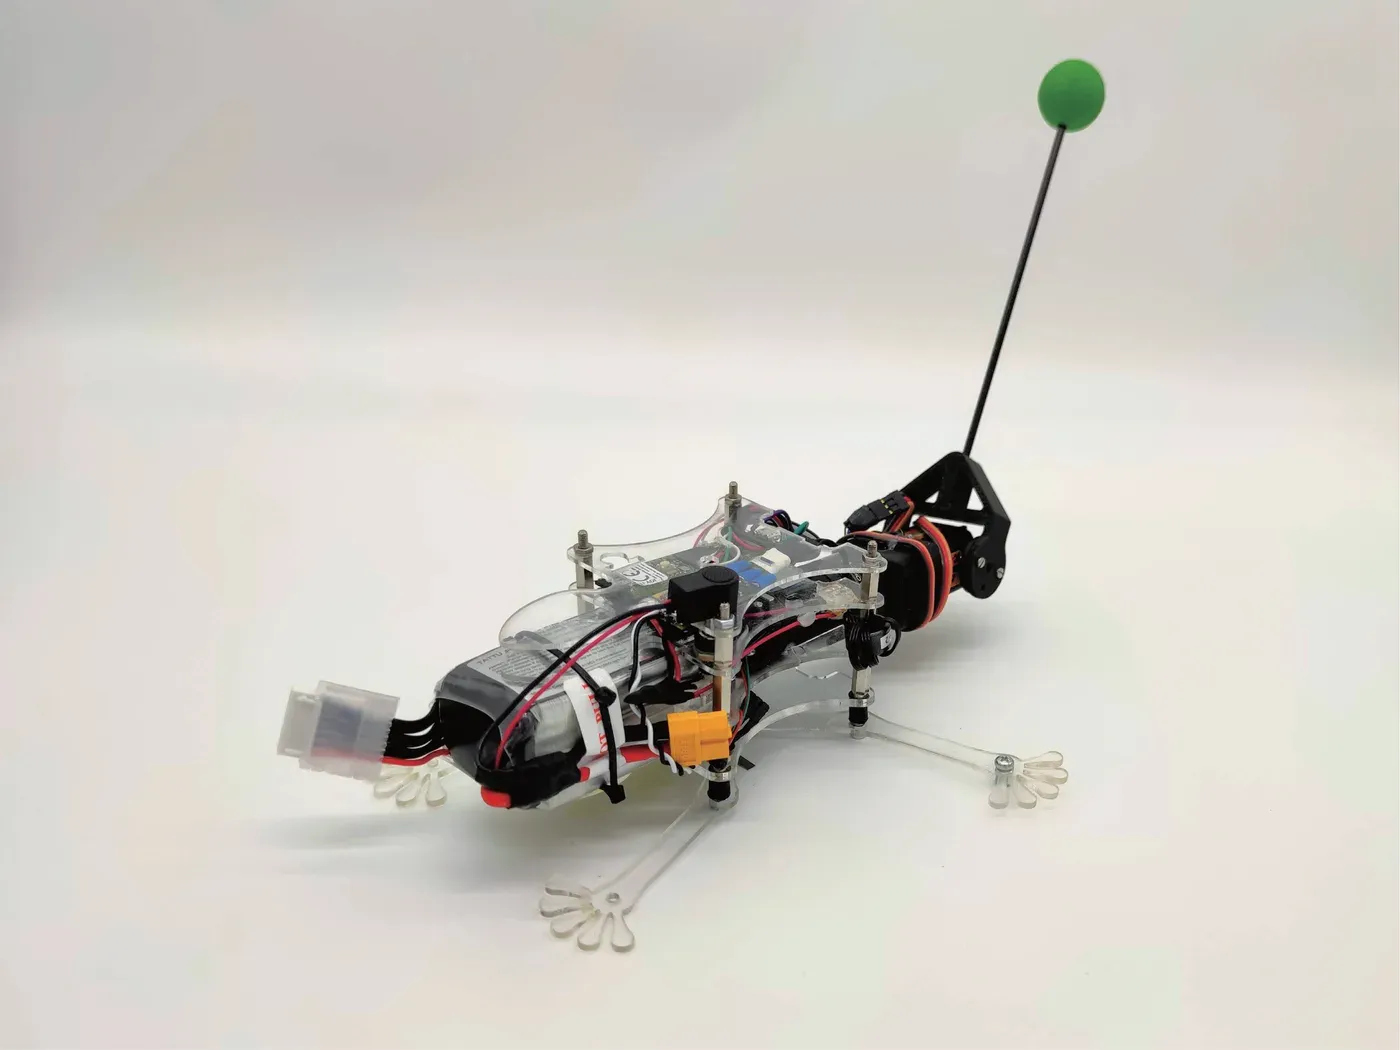
リスの空中姿勢制御能力を研究するためのリスロボット
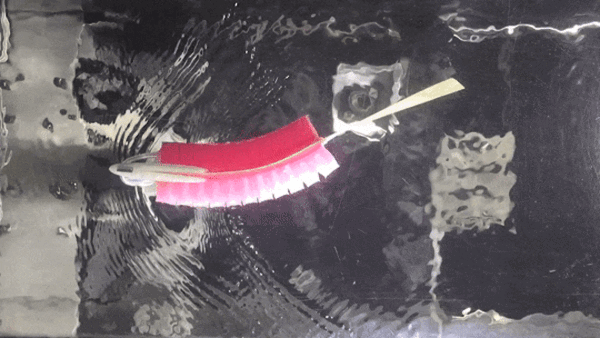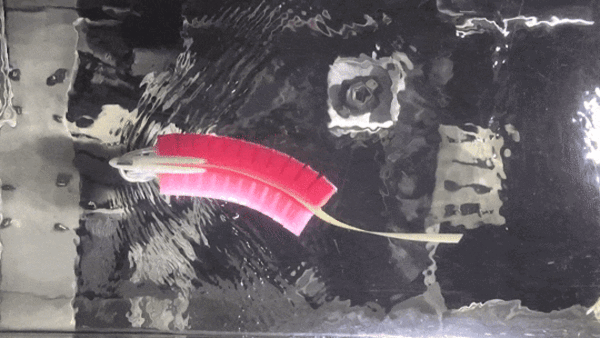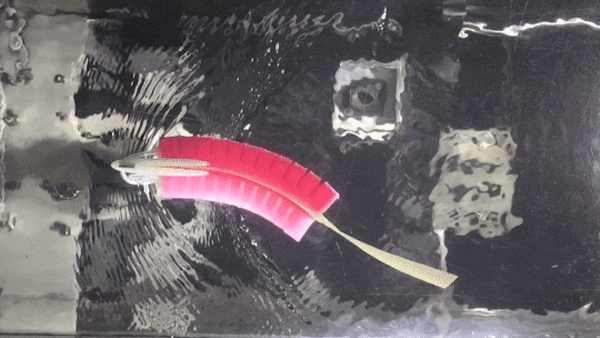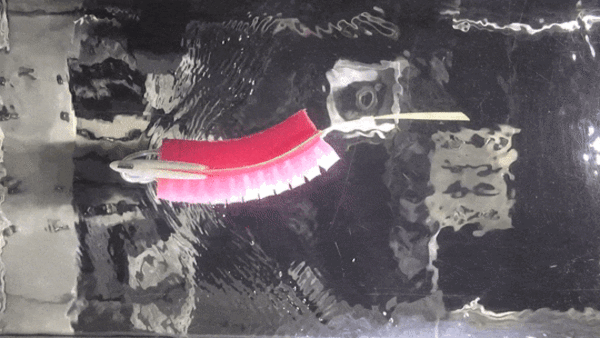
eGaInセンサーとデータドリブンなモデルで完全に柔軟な魚ロボットの実時間制御を実現する。
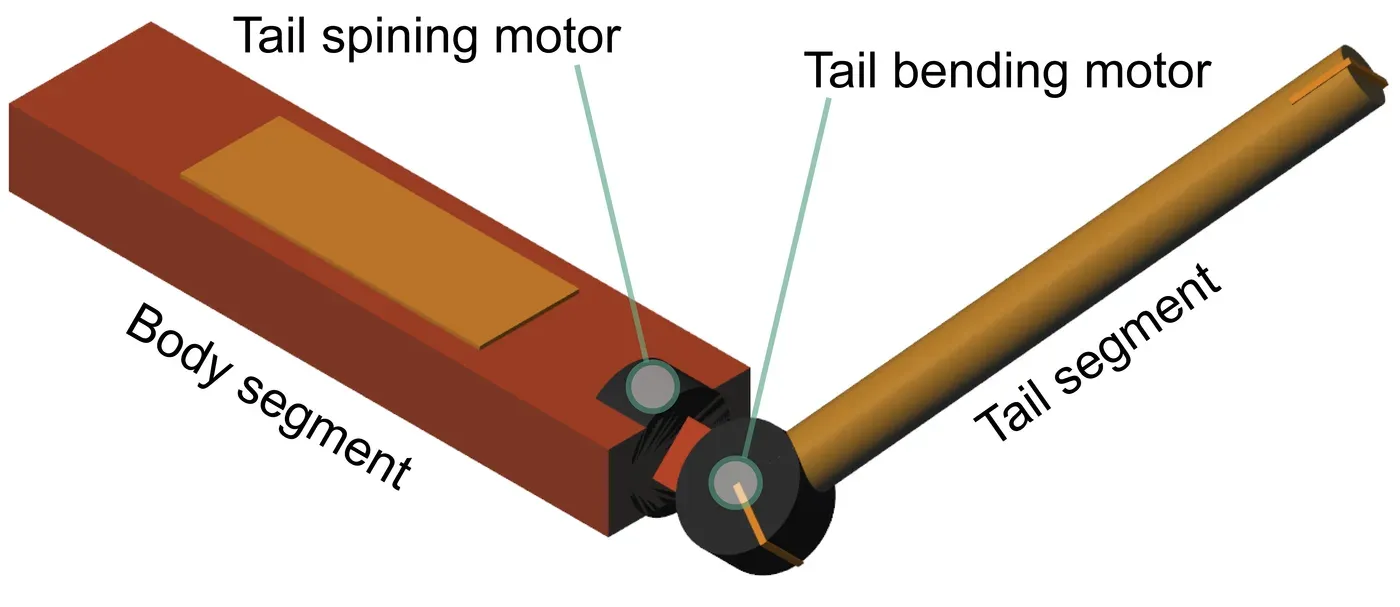
尻尾の慣性動作はリスの空中での姿勢制御を可能にする。
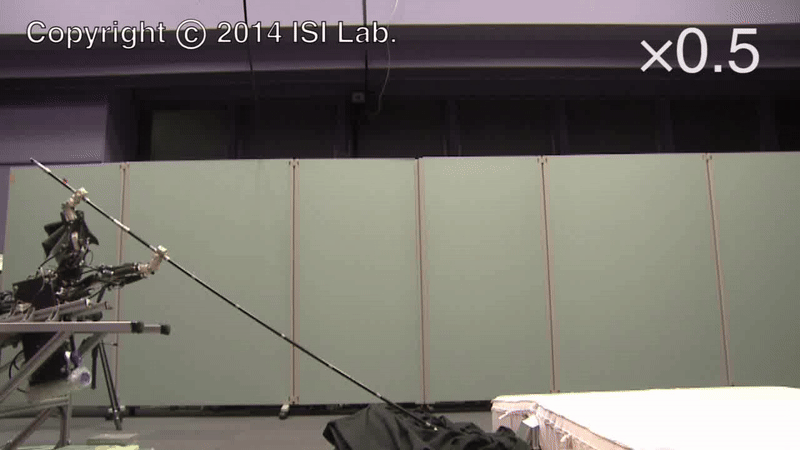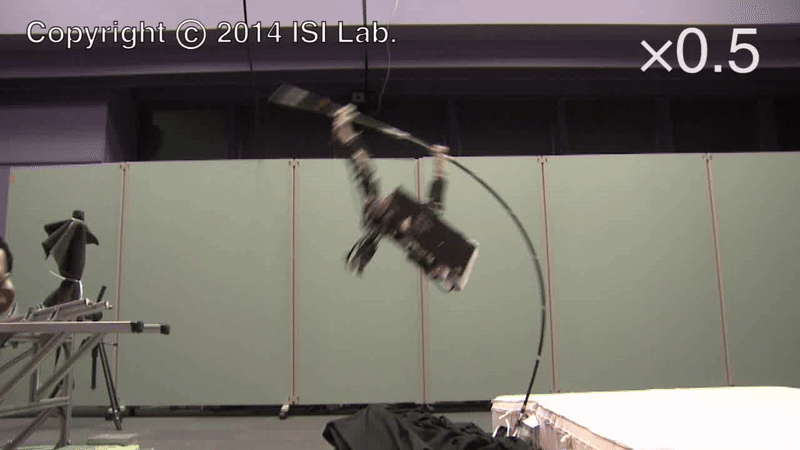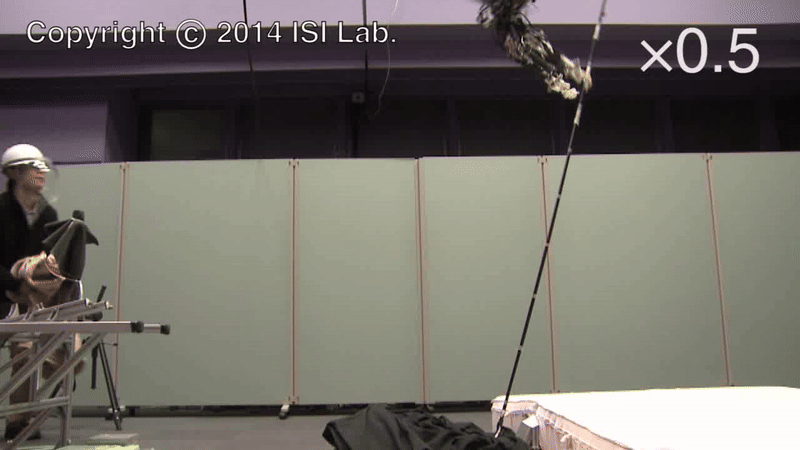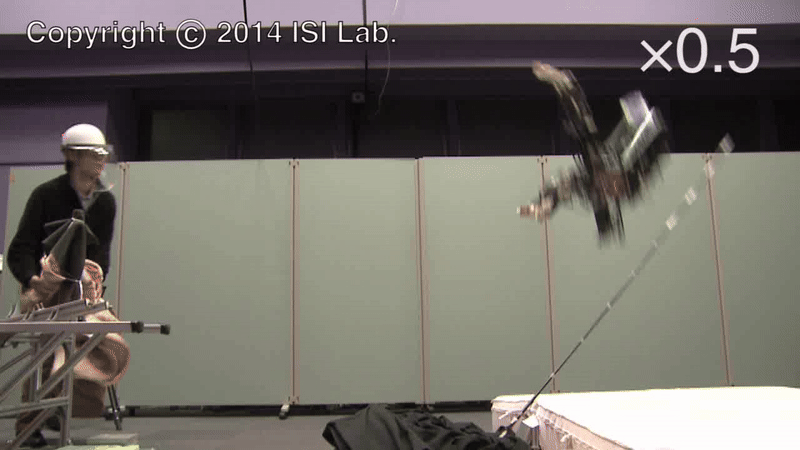
双腕ヒューマノイドロボットにより、1.67mの棒高跳びに成功する。
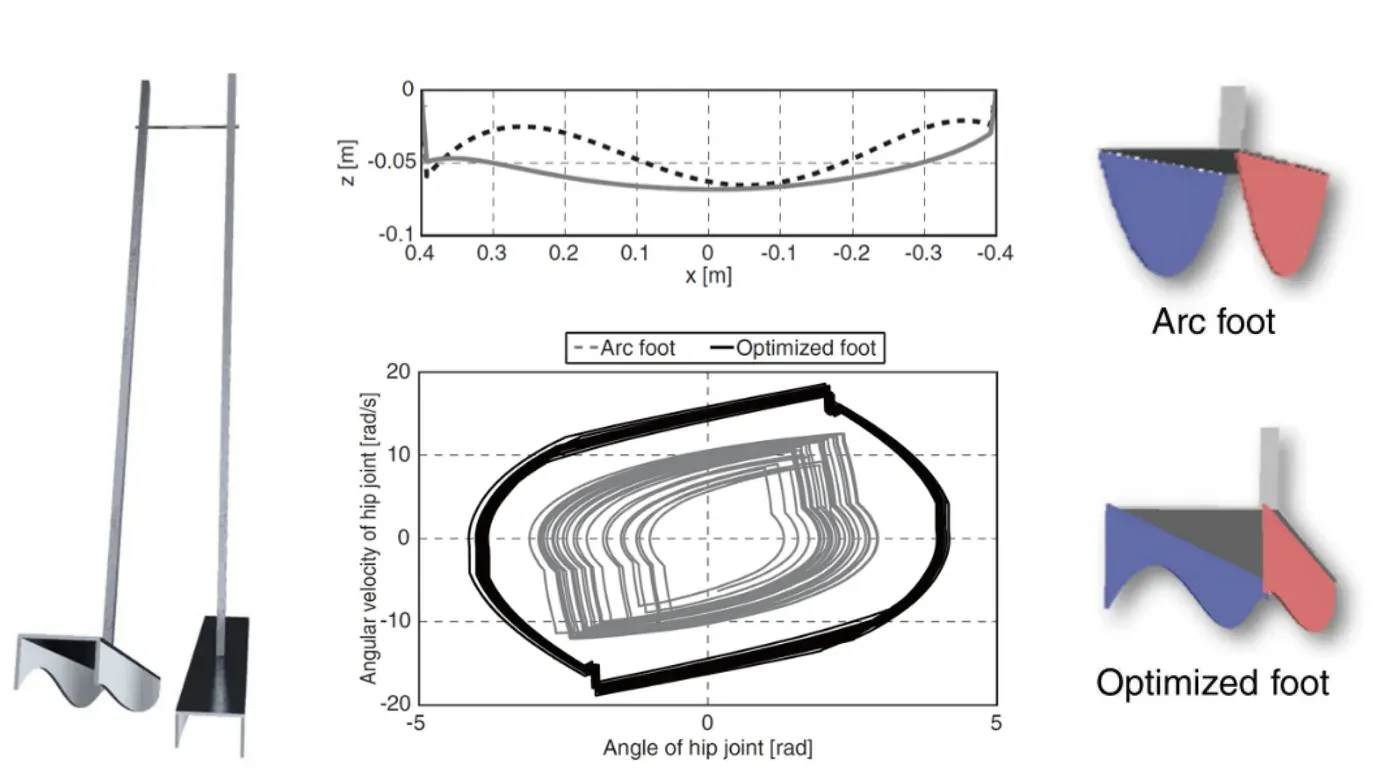
最適化された受動歩行機の足裏形状は斜面の傾斜角の変化に対するロバスト性を向上させる。
足裏形状を最適化し、斜面傾斜角変化にロバストな受動歩行を実現する
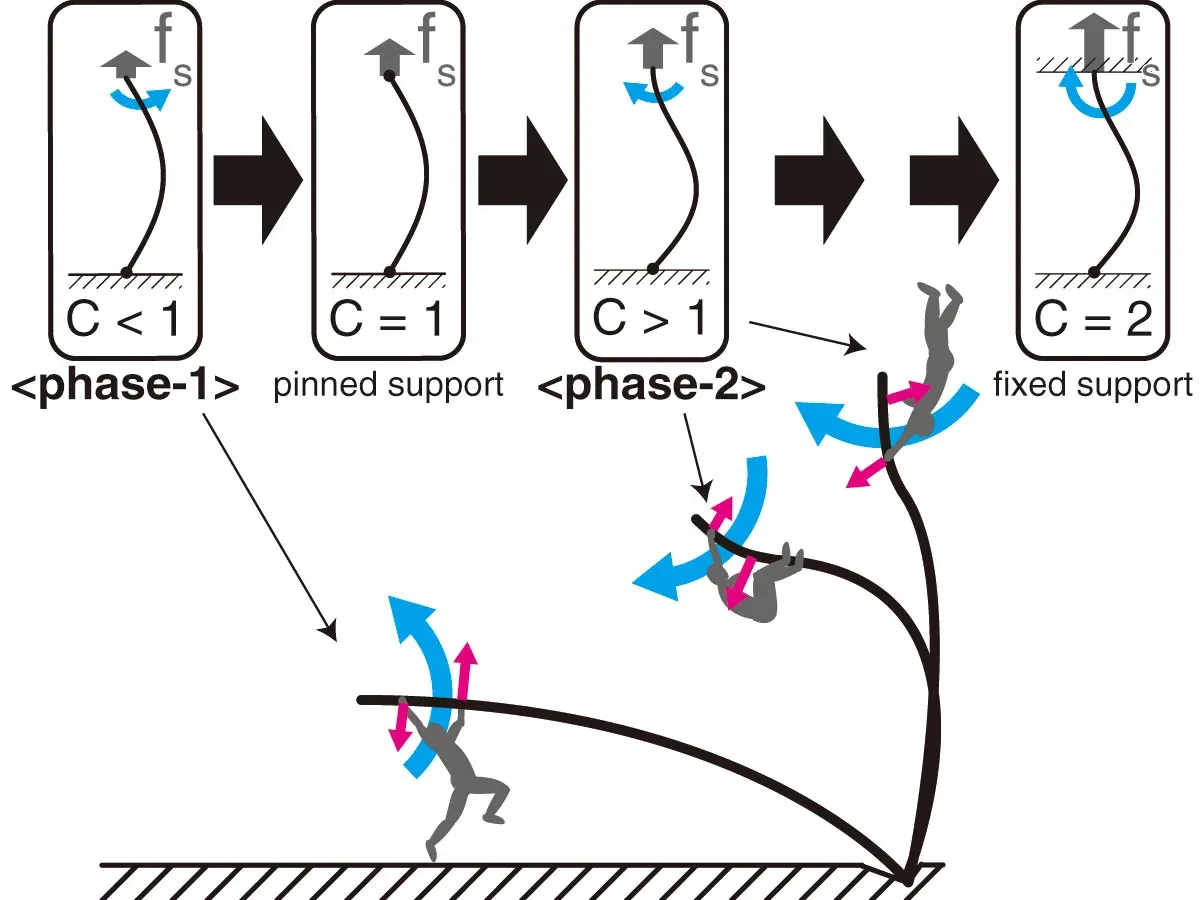
棒高跳びにおける能動的ポール曲げ動作は跳躍高さを向上させる。