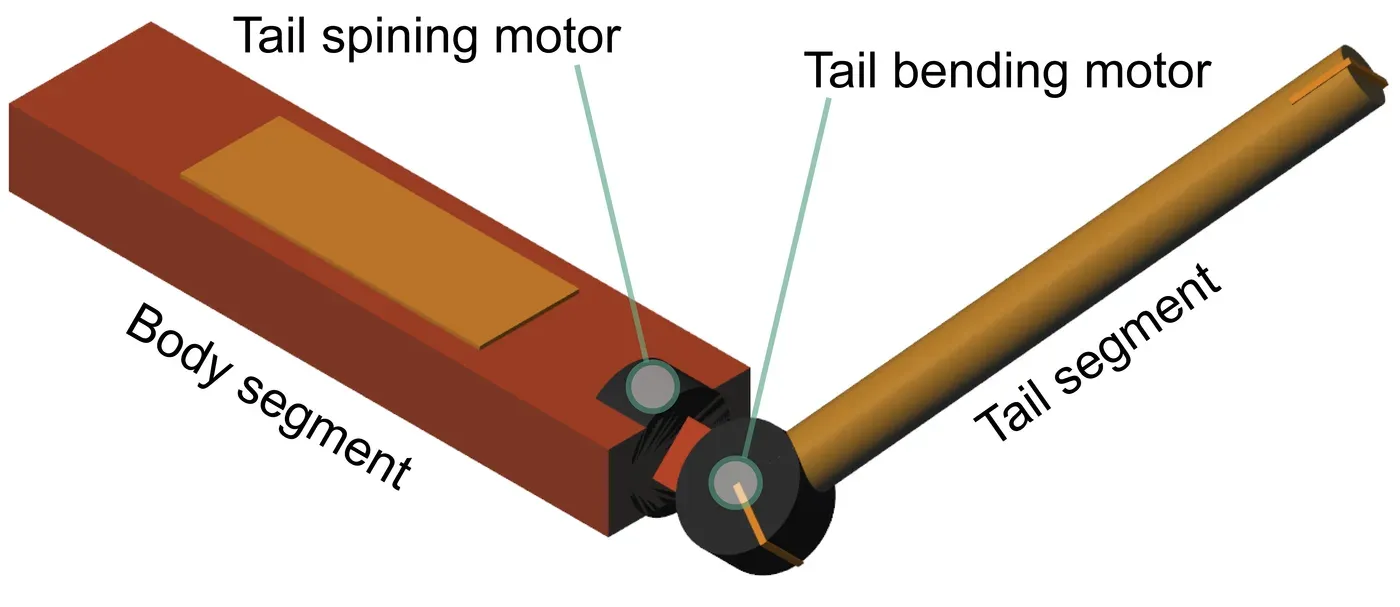
Self-righting in squirrels during unexpected falls--towards the crucial function of bushy tails in arboreal mammals
尻尾の慣性動作はリスの空中での姿勢制御を可能にする。
publication-type
尻尾の慣性動作はリスの空中での姿勢制御を可能にする。
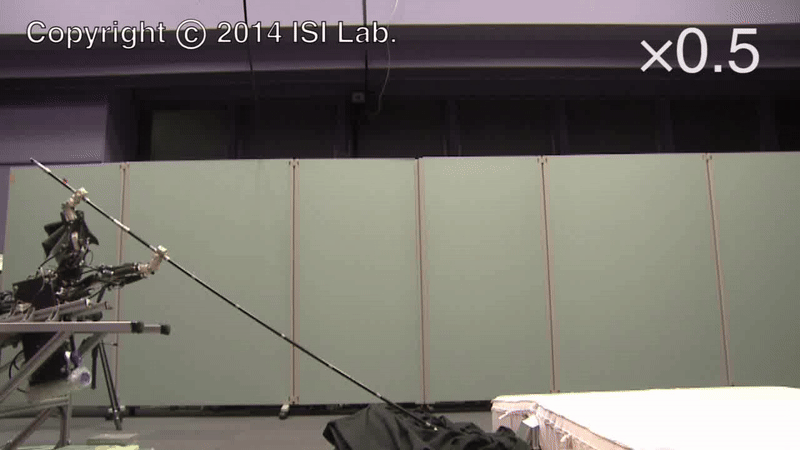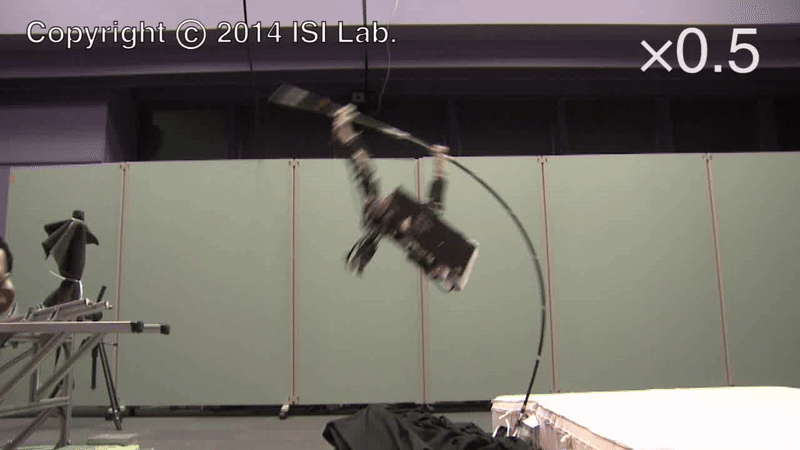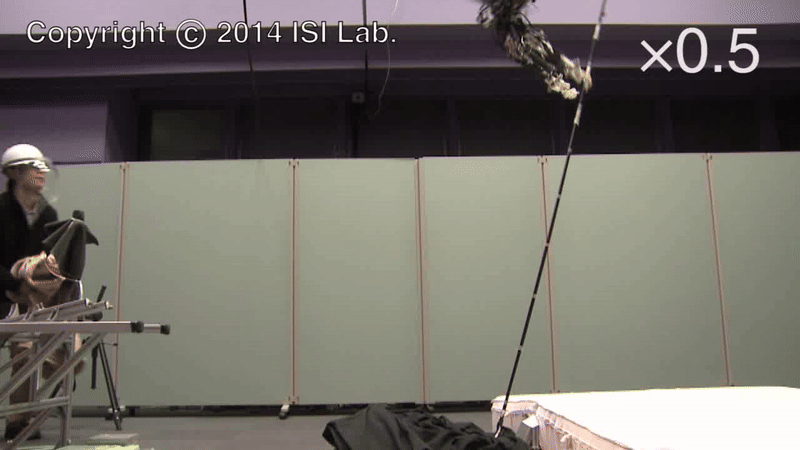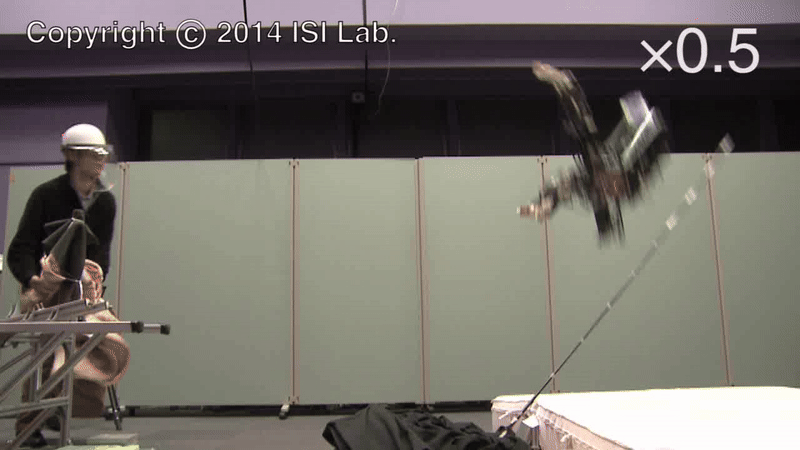
双腕ヒューマノイドロボットにより、1.67mの棒高跳びに成功する。
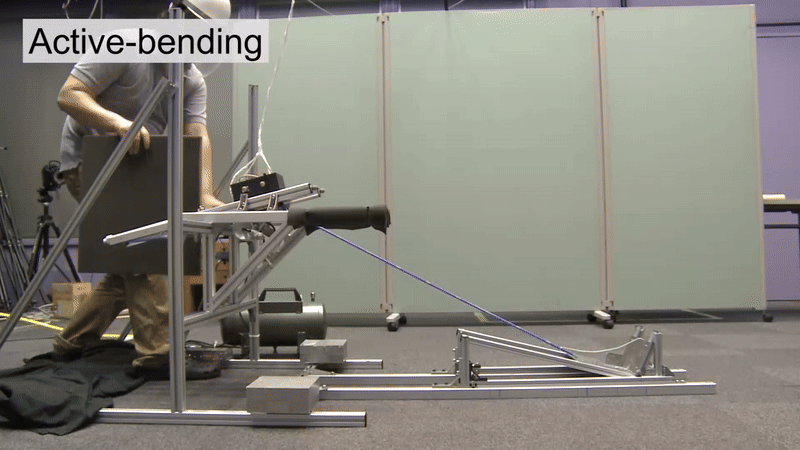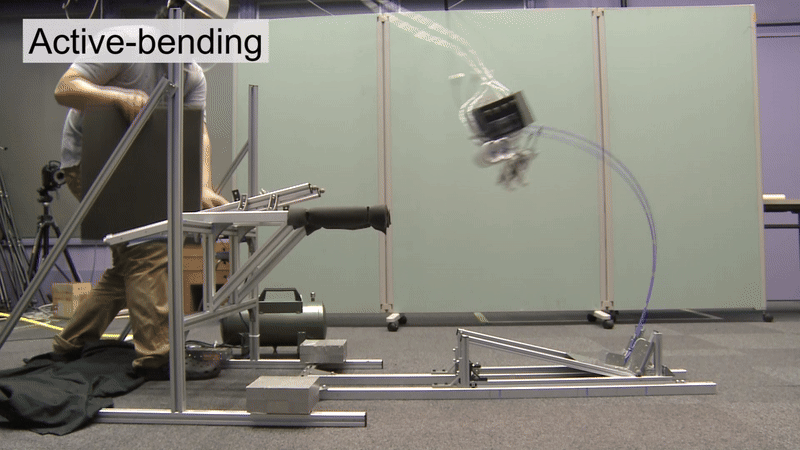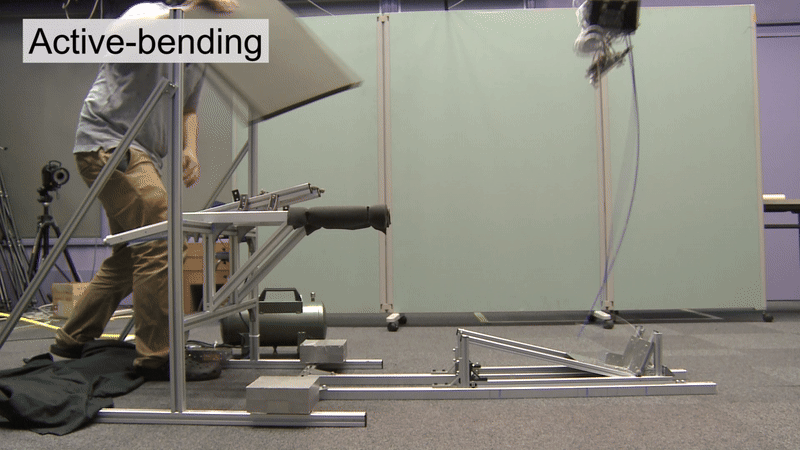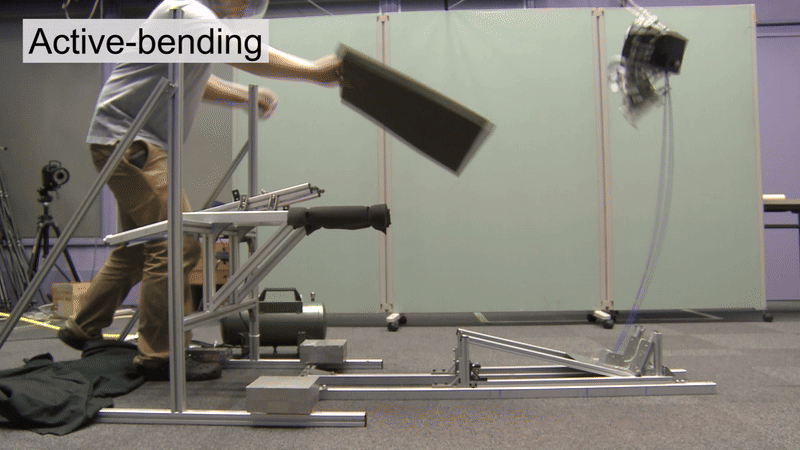
ポール支持期における能動ポール曲げ動作は棒高跳びロボットの跳躍高さを向上させる。
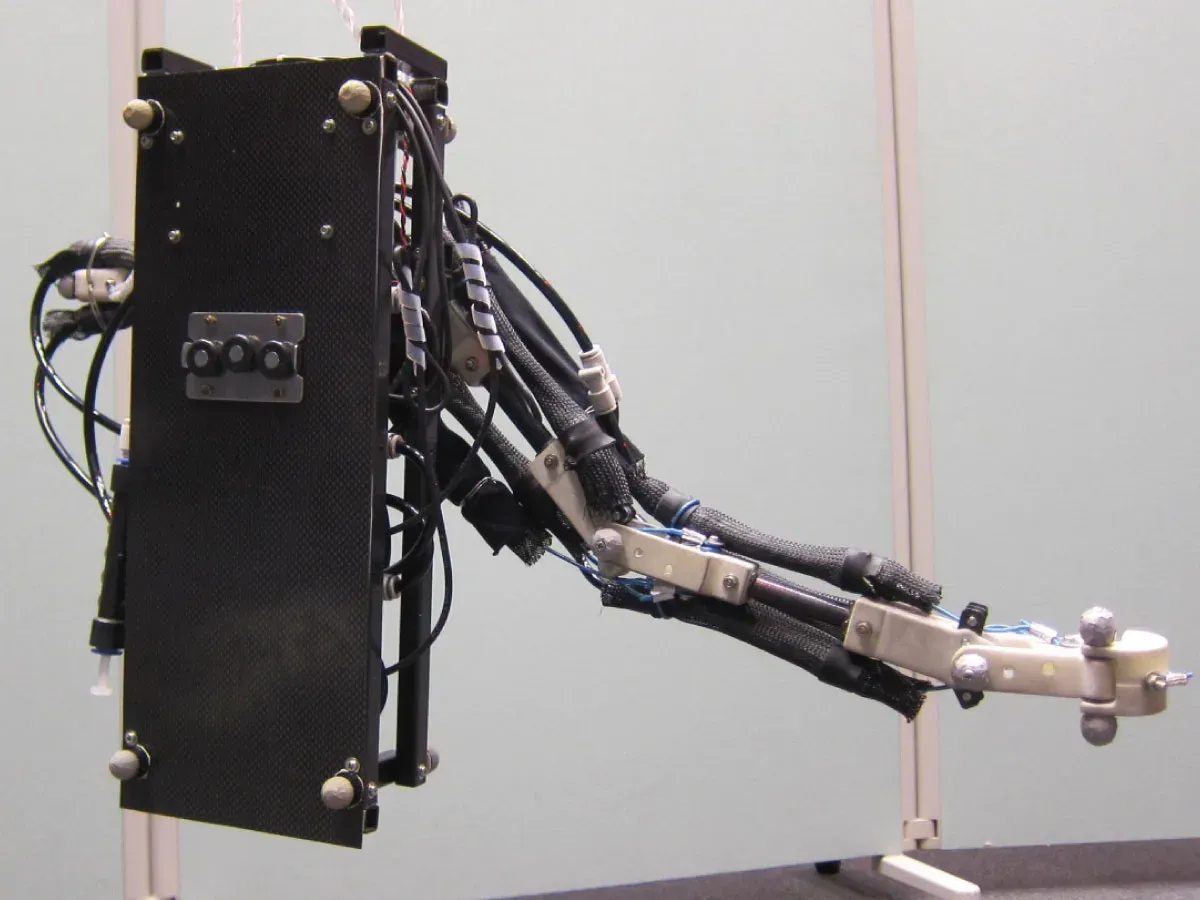
棒高跳びにおけるスイング動作は慣性的にポールに曲げモーメントを印可する。
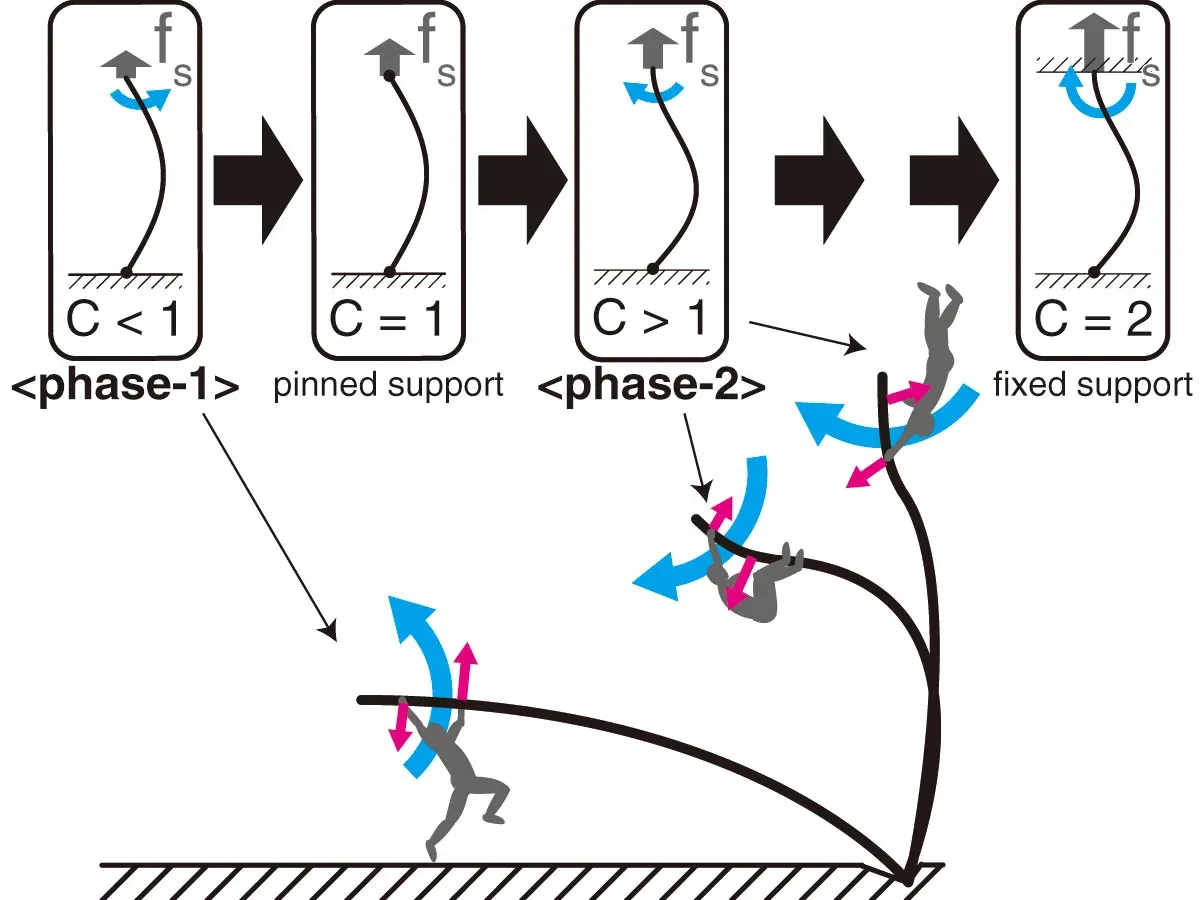
棒高跳びにおける能動的ポール曲げ動作は跳躍高さを向上させる。