
Abstract
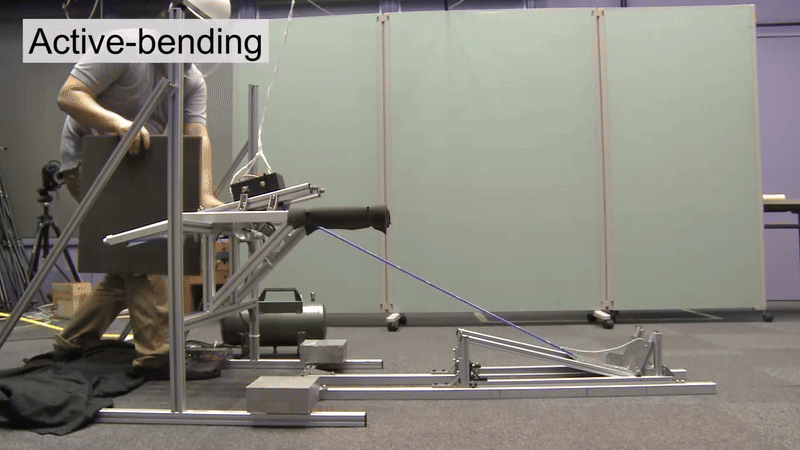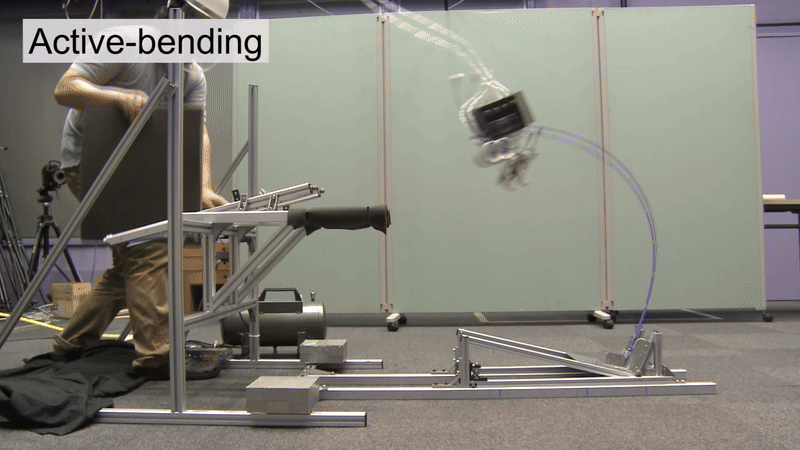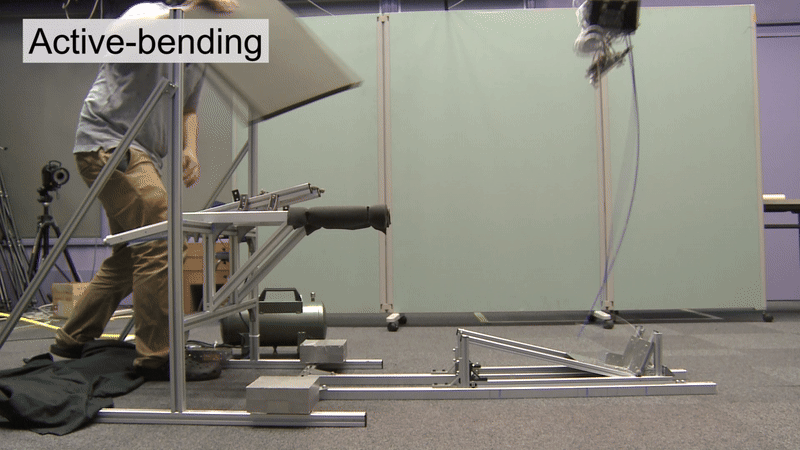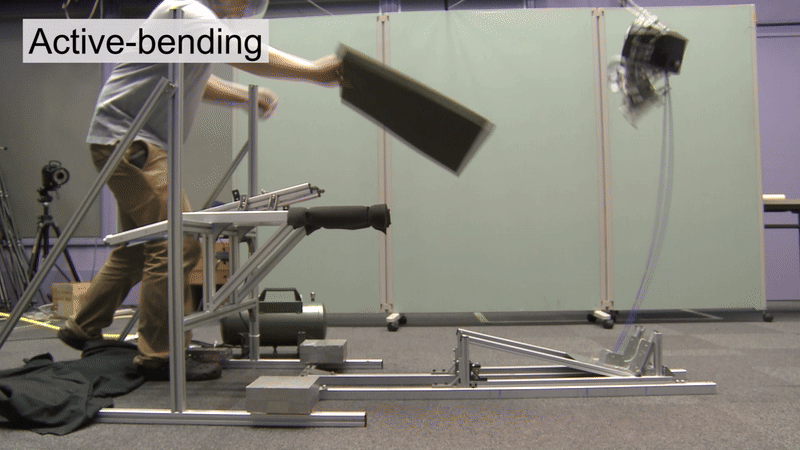
弾性要素を使用するロボットを研究するにあたり、棒高跳びは特に興味深いトピックである。なぜなら、使用されるポールはその弾性容量において、これまで研究されてきた弾性要素と大きな違いがあるからである。ポール支持期におけるエージェントの能動的な動作は、跳躍性能の向上に重要な役割を果たす。この動作を調べることは、エージェントが弾性デバイスを介して環境と接触する間の新しい制御戦略の設計に貢献することができる。本研究では、特にポール支持期で行われる能動ポール曲げ効果について検討した。我々は、遷移座屈モデルを用いて、到達可能高さ(跳躍高さ)に対する能動ポール曲げ効果を解析した。この能動ポール曲げ理論をロボットに適用し、跳躍高さを向上させる能動ポール曲げ効果を検証した。その結果、ポールを支える段階での能動ポール曲げ運動が棒高跳び性能を向上させること、ポール曲げ方向転換のタイミングが跳躍性能を規定する重要な要素であることを示した。これらの結果は、大きな弾性を利用したロボットの応用を促進するものである。
Citation
@inproceedings{fukushima2014active,
 author = {Fukushima, Toshihiko and Nishikawa, Satoshi and Kuniyoshi, Yasuo},
 booktitle = {2014 IEEE international conference on robotics and automation (ICRA)},
 organization = {IEEE},
 pages = {4208--4214},
 title = {Active bending motion of pole vault robot to improve reachable height},
 year = {2014}
}
Download BibTeXロボット棒高跳びスポーツロボティクスソフトロボティクス生物規範ロボットスポーツバイオメカニクス道具使用空圧アクチュエーター日本語