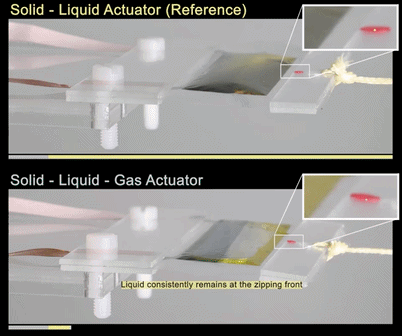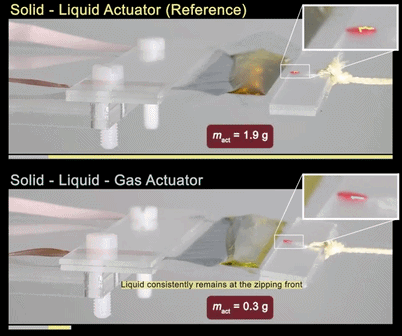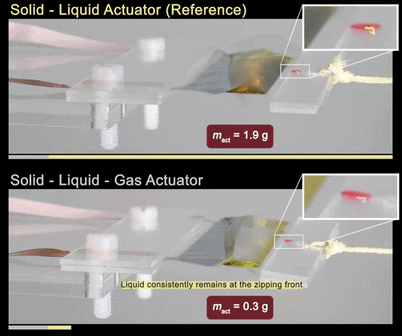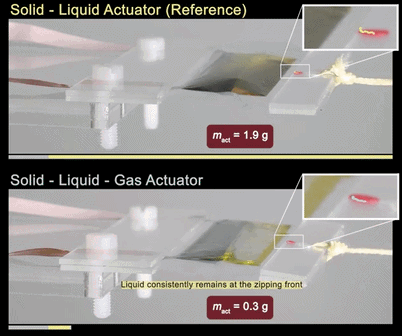
Ultralight soft electrostatic actuators based on solid-liquid-gas architectures
液体–固体アクチュエーターに第3相の気体誘電体を導入することで超軽量ソフト静電アクチュエーターを実現する。
tag
液体–固体アクチュエーターに第3相の気体誘電体を導入することで超軽量ソフト静電アクチュエーターを実現する。
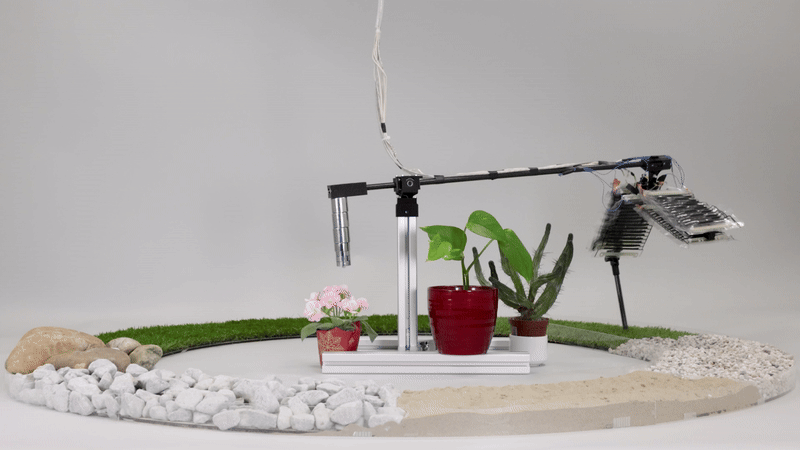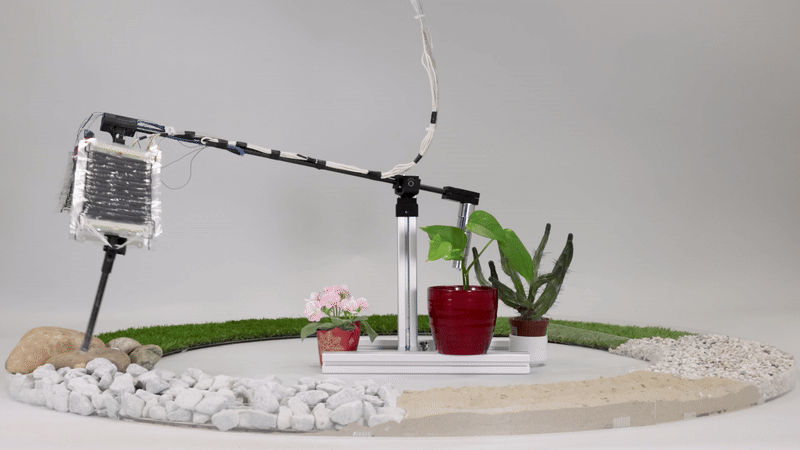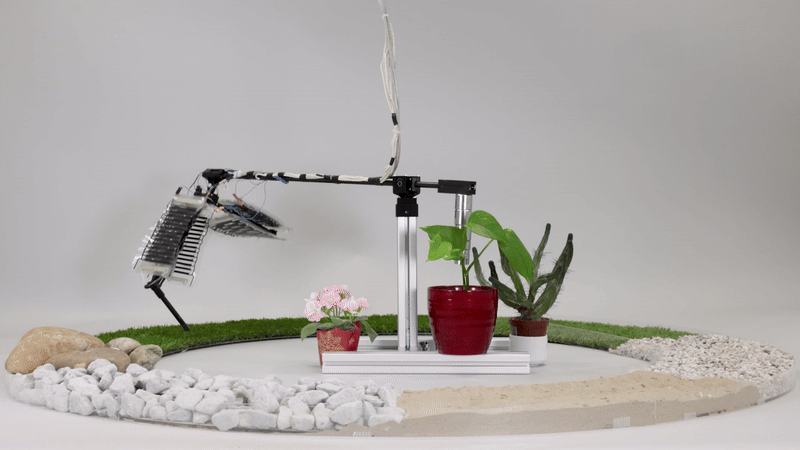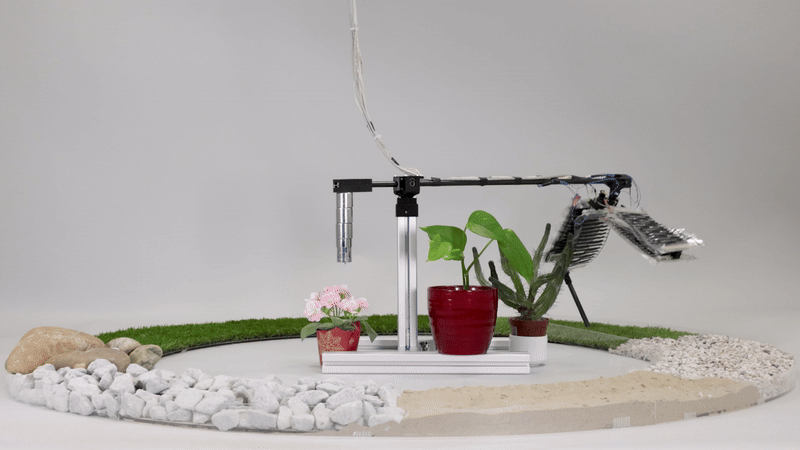
柔軟な静電油圧人工筋肉は脚式ロボットの俊敏で適応性が高く、エネルギー効率に優れたロコモーションを実現する。
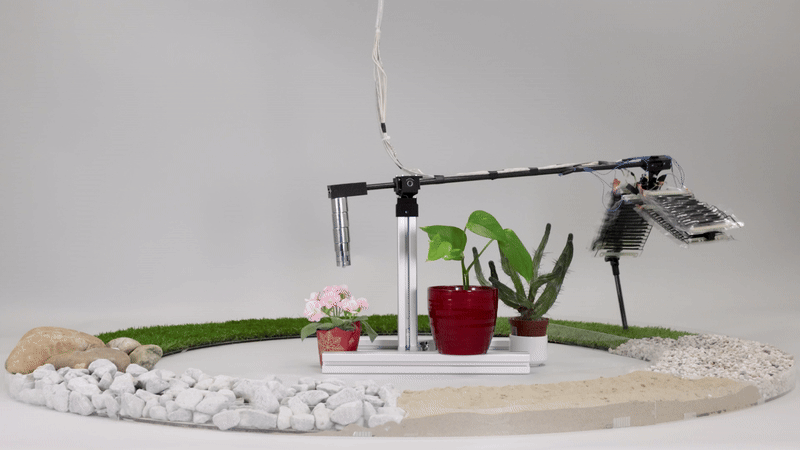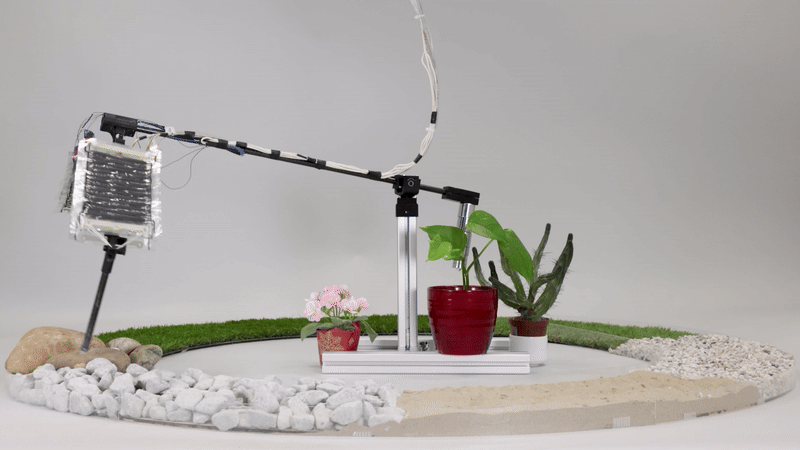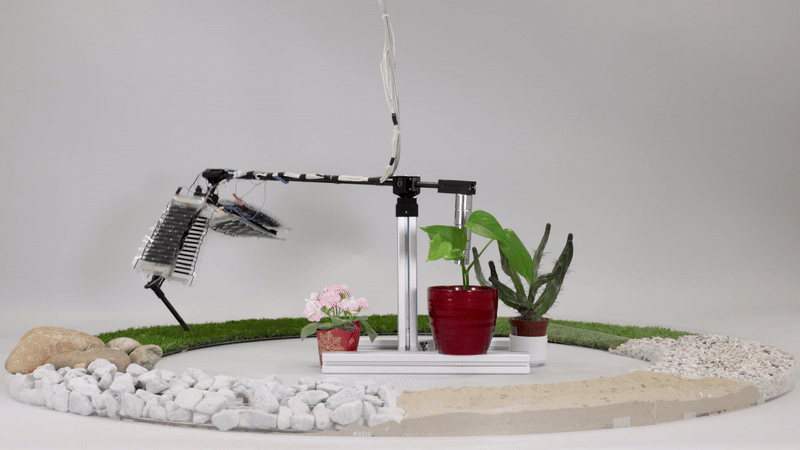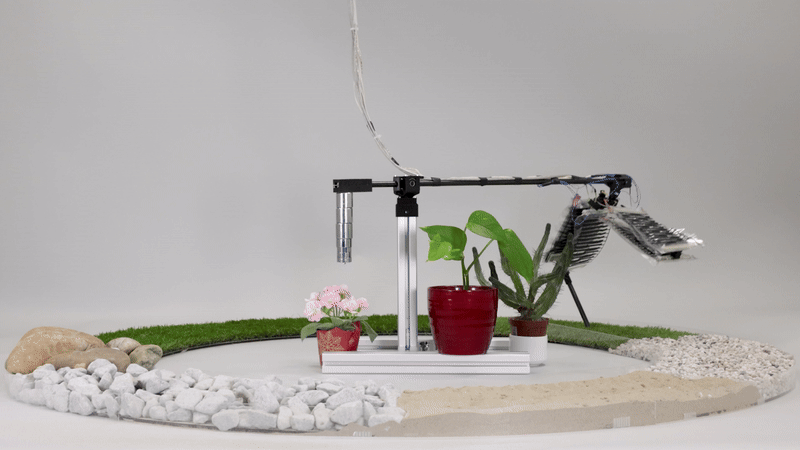
静電油圧人工筋肉で動く脚ロボットが機敏で適応力があり、エネルギー効率の良いロコモーションを実現
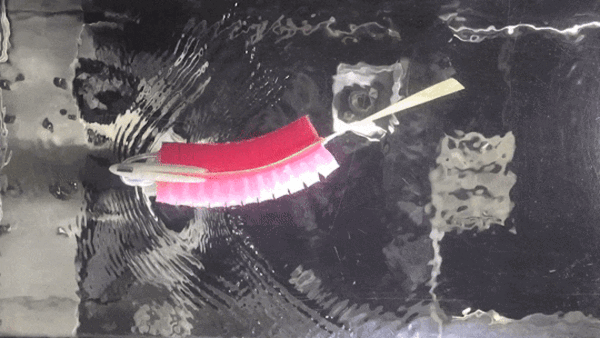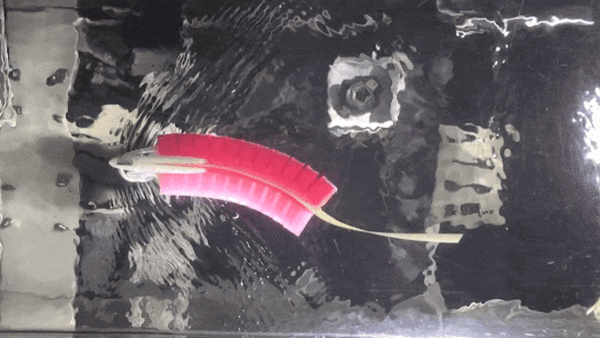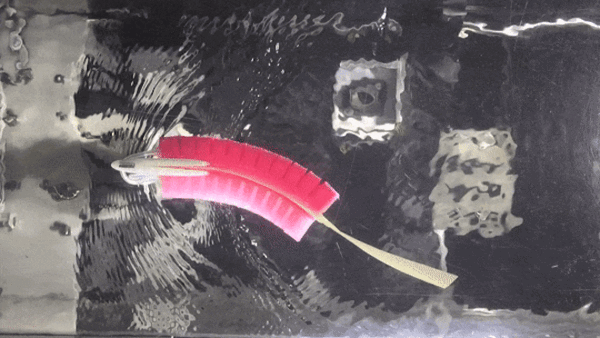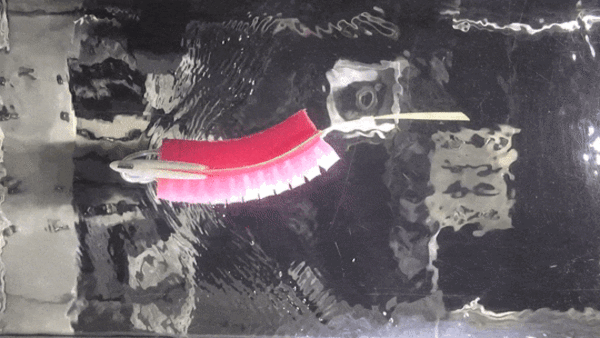
遊泳運動における筋活動の生物学的理解のためのロボットアニマル
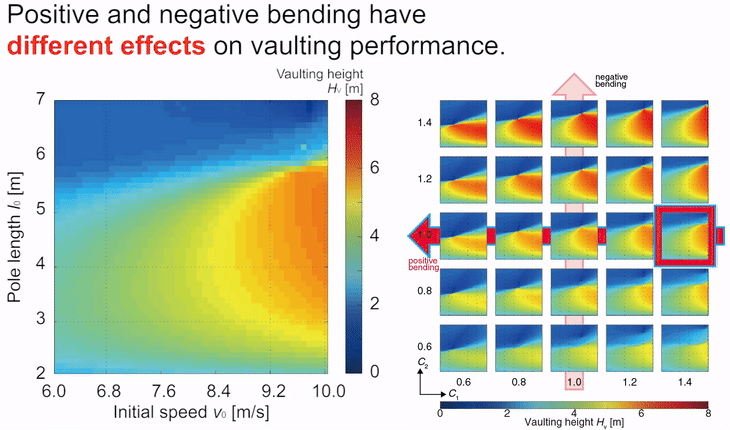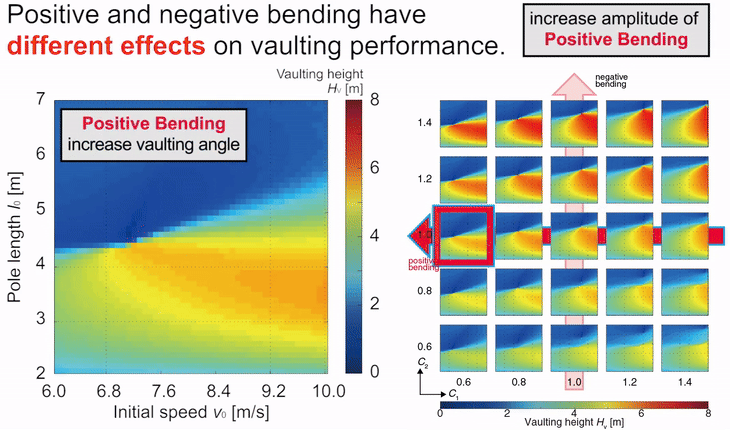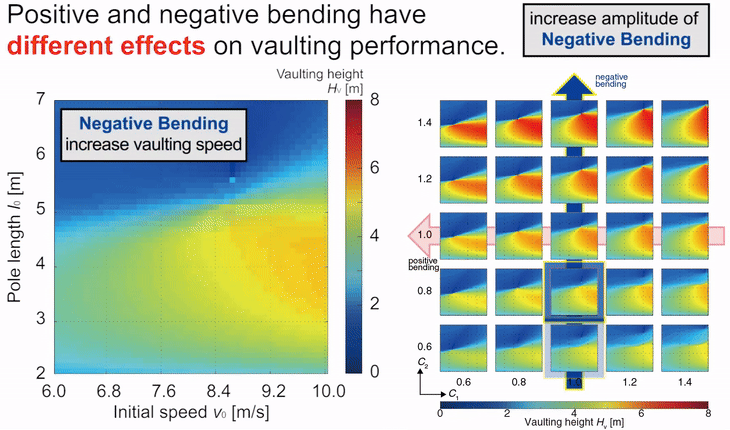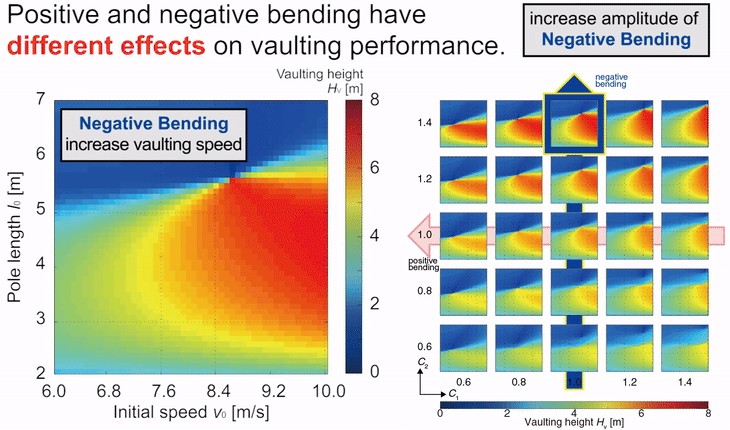
ポール高跳び高さ向上のために大域的かつ相互作用を考慮したポール支持期の動作パラメーター空間を探索する。
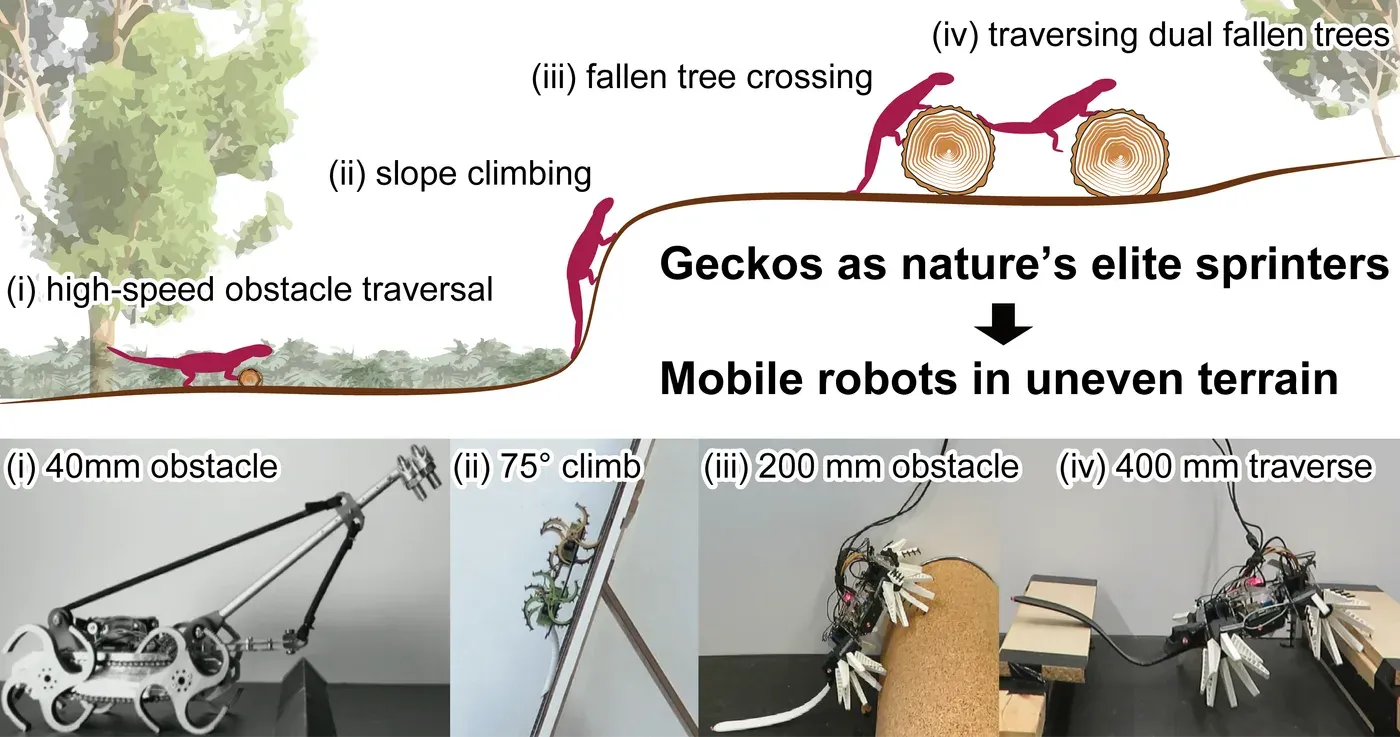
自然界のトップスプリンターであるトカゲの形態学的知性は、ロボットの非構造的環境下におけるロコモーションを可能にする。
自然界のトップスプリンターであるトカゲから着想を得たロボット
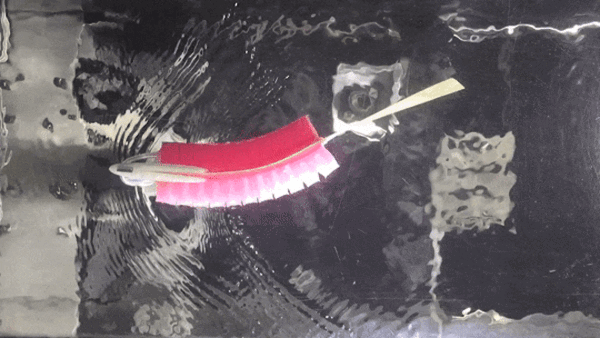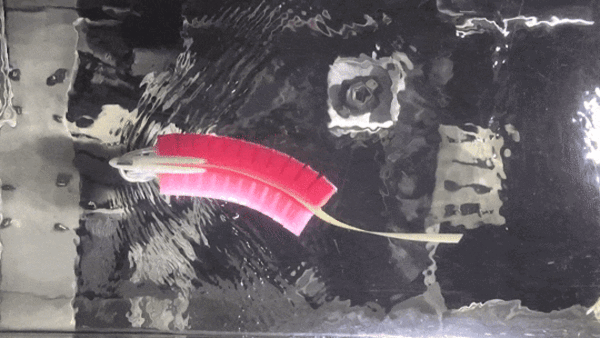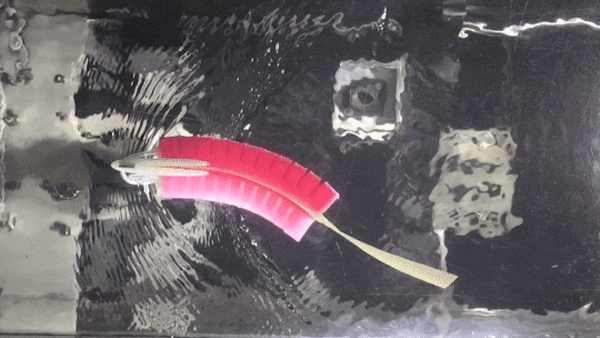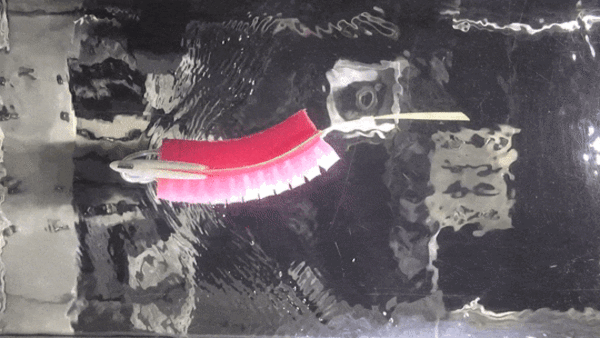
eGaInセンサーとデータドリブンなモデルで完全に柔軟な魚ロボットの実時間制御を実現する。
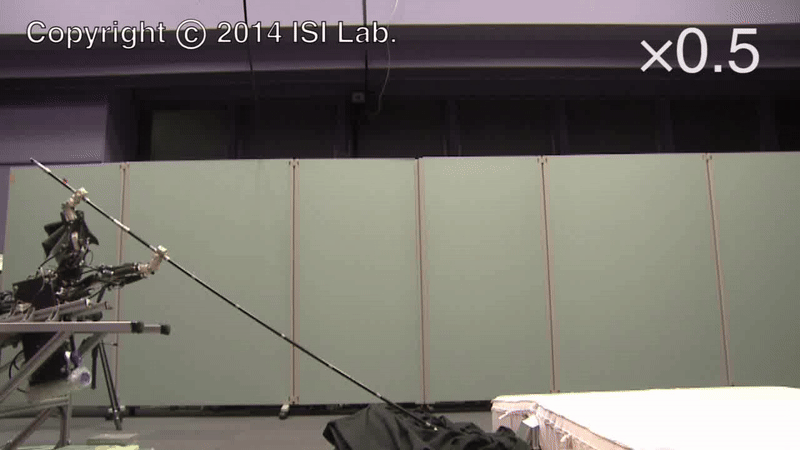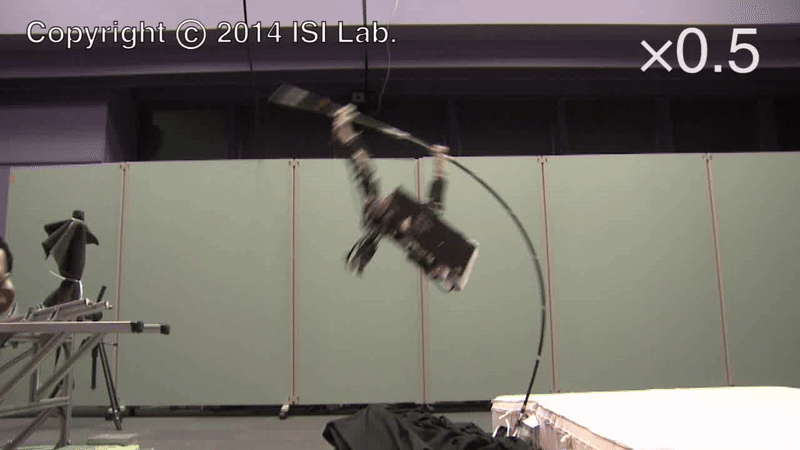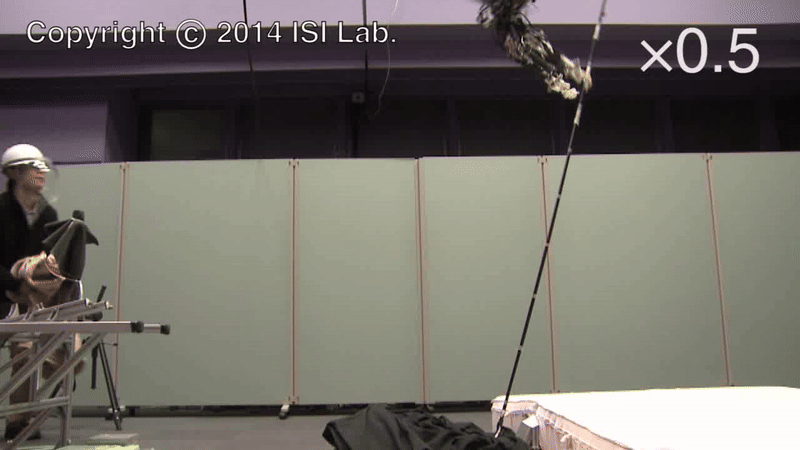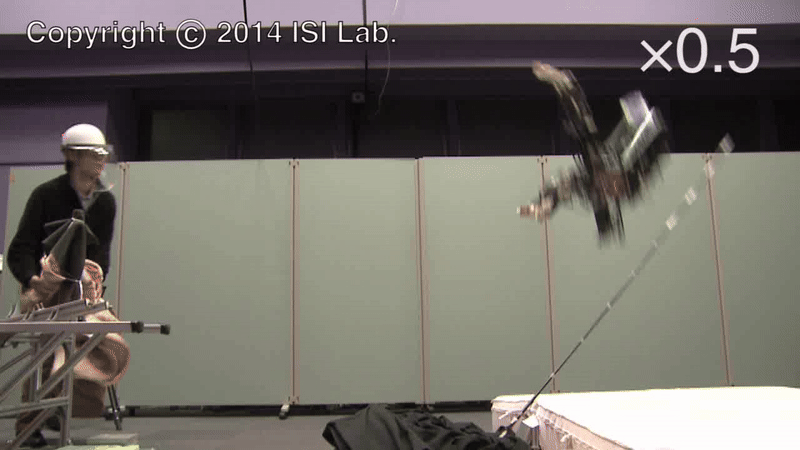
双腕ヒューマノイドロボットにより、1.67mの棒高跳びに成功する。
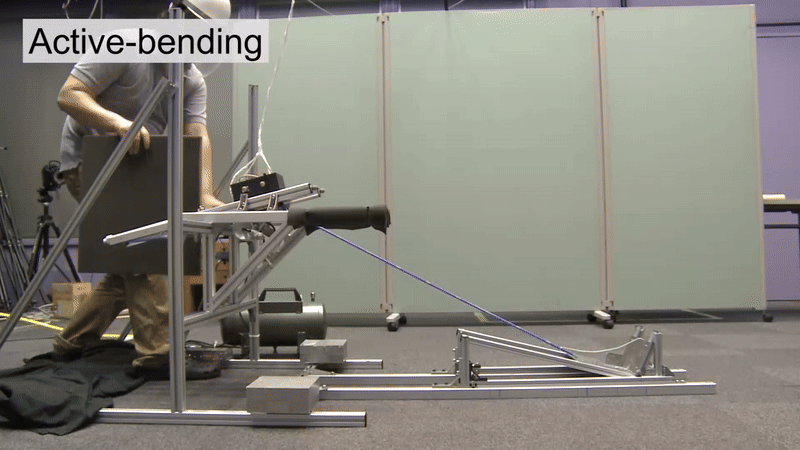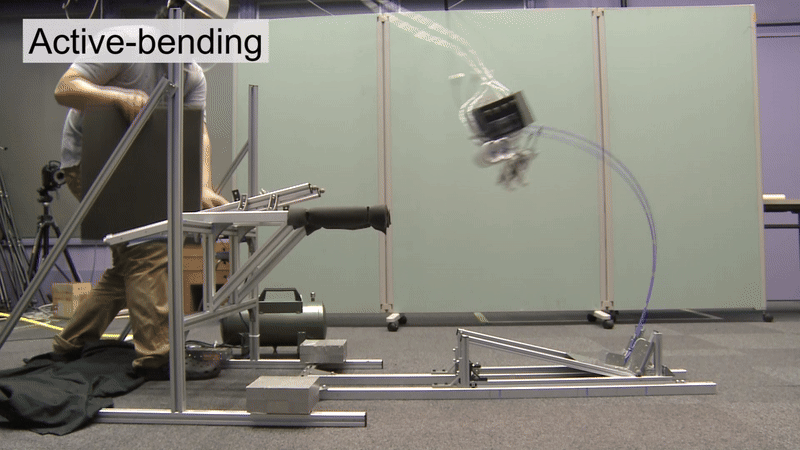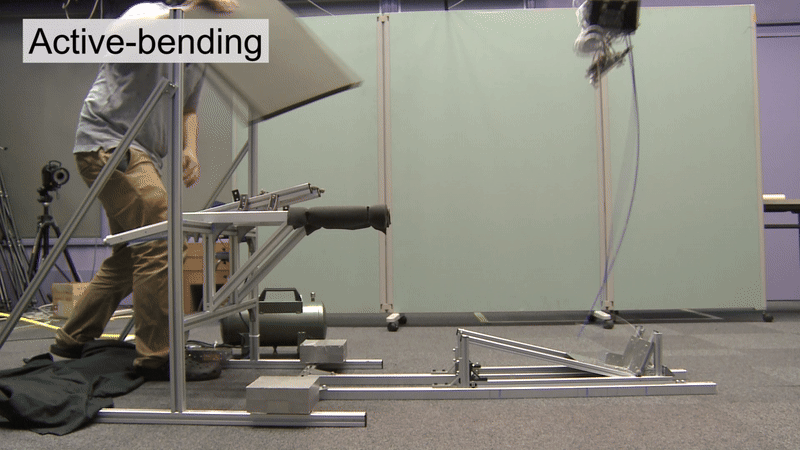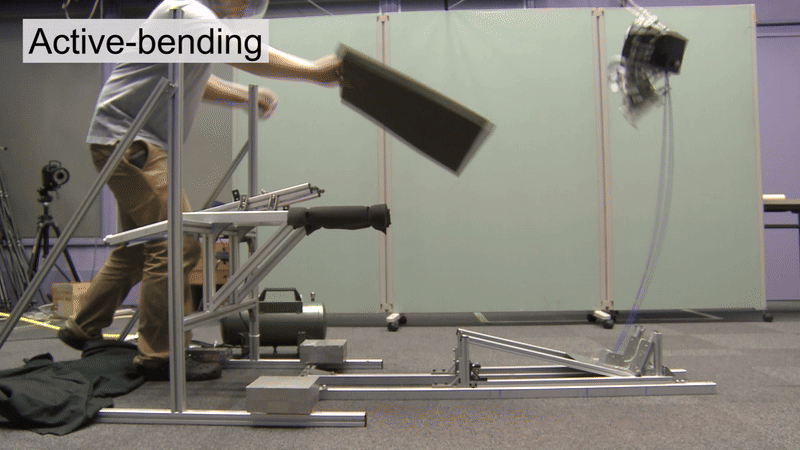
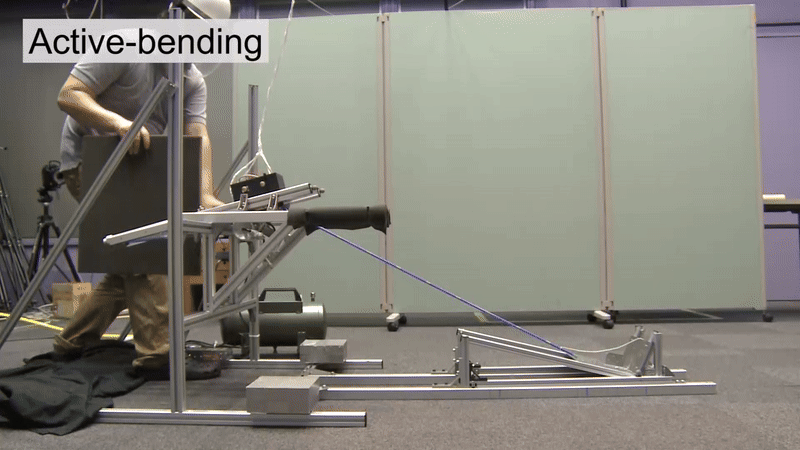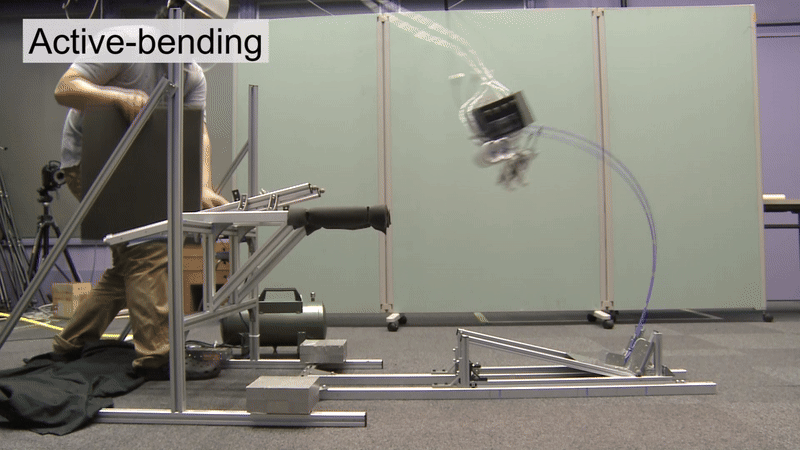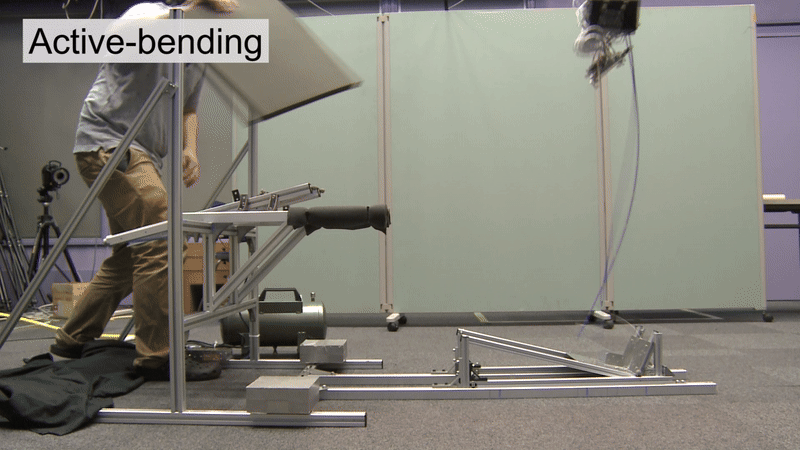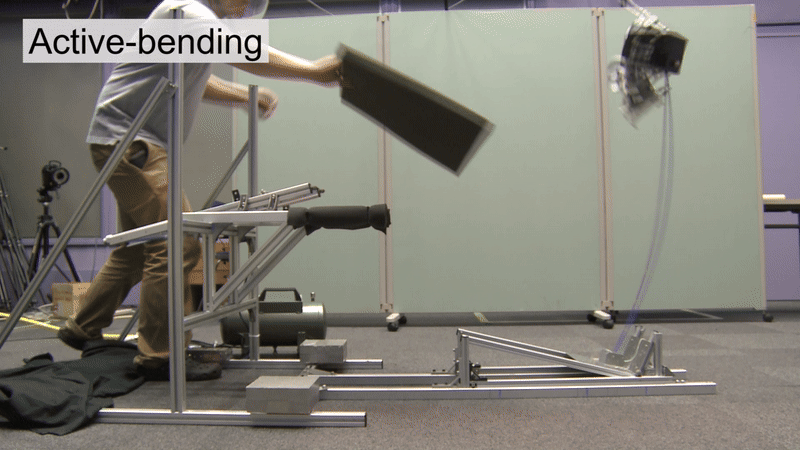
ポール支持期における能動ポール曲げ動作は棒高跳びロボットの跳躍高さを向上させる。
ロボット工学の観点からのスポーツバイオメカニクス
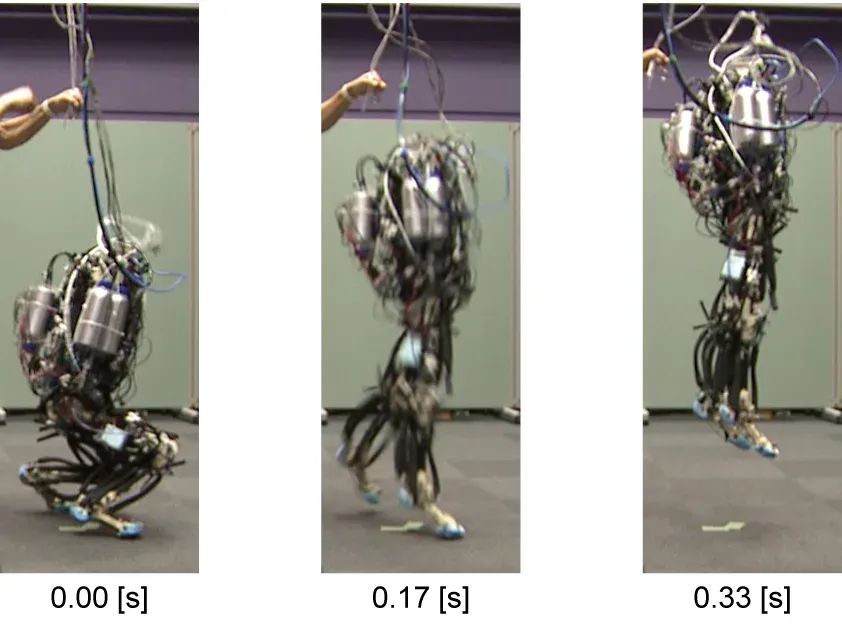
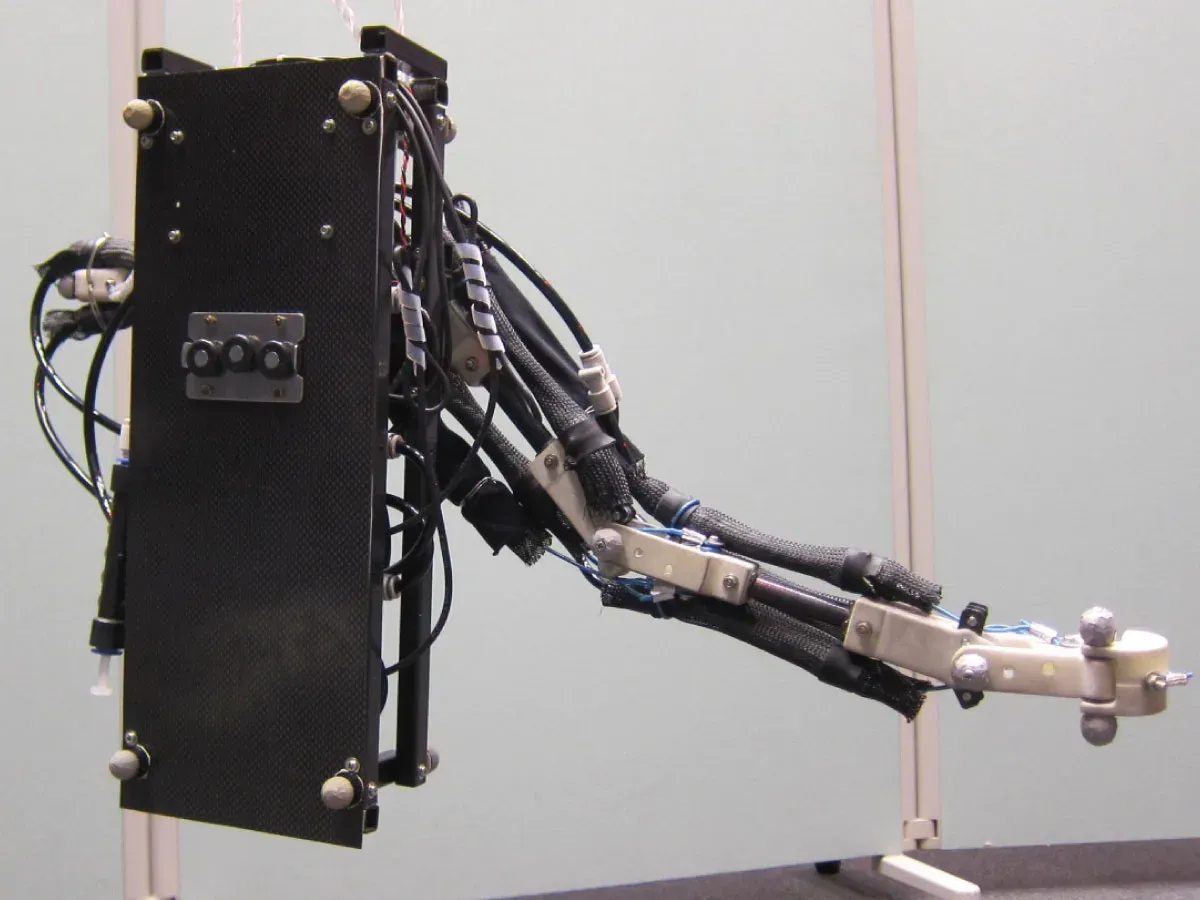
角度依存モーメントアーム機構は筋骨格ロボットの跳躍可能姿勢の幅を広げる
棒高跳びにおけるスイング動作は慣性的にポールに曲げモーメントを印可する。
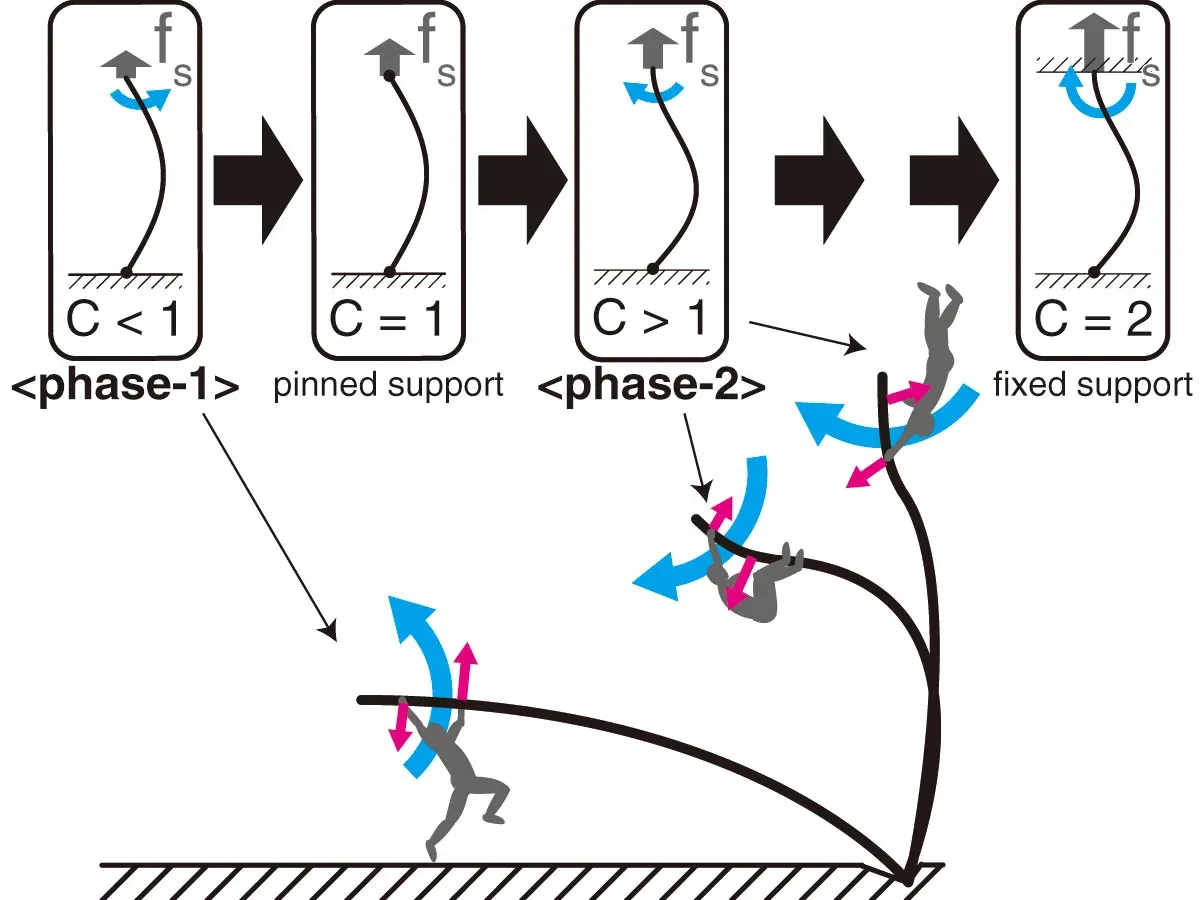
棒高跳びにおける能動的ポール曲げ動作は跳躍高さを向上させる。